变换的用途
几何变换把一个点、向量或物体从一个状态换算到另一个状态。相机沿轨迹移动、机器人关节弯曲、角色被压扁后弹回、图像缩放和旋转,都可以归结为坐标的系统变化。
几何变换 Geometric Transformation把坐标、位置或姿态换算到新的状态。动画中的关节运动通常先给出关节角,再通过一串局部变换得到末端位置;如果反过来给定手的目标位置,要求关节角如何变化,则属于逆运动学。三维场景成像也需要变换:模型先放入世界,视图再固定相机,投影最后把三维空间映射到二维屏幕。
变换需要满足三个工程要求:可以批量作用于顶点,可以和其他变换复合,也应当在条件允许时求出逆变换。矩阵正好提供了这三种操作的统一表示。
写出二维矩阵
二维线性变换可以写成
(x′y′)=(acbd)(xy).
矩阵的每一列是相应基向量经过变换后的坐标。令 ex=(1,0)T、ey=(0,1)T,分别计算它们的变换结果,就能把两列直接写入矩阵。这比死记矩阵元素更可靠,也适用于三维变换。
矩阵的尺寸同时记录了它能作用于什么形状的数据。m×n 矩阵可以作用于 n×1 列向量,结果是 m×1;矩阵乘法的中间维度必须相同。把变换写成矩阵后,同一条规则只需存储一次,就能批量作用于网格的所有顶点。
缩放与反射
沿 x、y 两个方向分别缩放 sx,sy:
S(sx,sy)=(sx00sy),(x′y′)=S(sx,sy)(xy).
当 sx=sy 时是均匀缩放,长度按统一比例变化,角度和形状比例保持不变;当两个系数不同时是非均匀缩放,物体会在一个方向拉长、在另一个方向压扁。动画中的 squash-and-stretch 就属于这一类变换。
系数为负时会发生反射。关于 y 轴的反射是
Ryreflect=(−1001),x′=−x,y′=y.
关于 x 轴的反射为 diag(1,−1)。线性部分的行列式可以判断面积缩放和定向:行列式为负时手性翻转,为零时至少有一个方向被压扁,变换不可逆。
两个负缩放系数的组合会翻转两次手性,几何上等价于一次正缩放再加上半周旋转;一个零系数则让某个方向的信息不可恢复。导入不同工具链的模型时,缩放符号、顶点绕序和法线朝向要一起检查。
错切
水平错切保持 y 坐标不变,让 x 的位移随高度线性变化。设顶边 y=1 的水平位移为 a,则
Hx(a)=(10a1),(x′y′)=(x+ayy).
推导只需观察三个位置:底边 y=0 没有水平位移,顶边 y=1 位移为 a,中间高度的位移按比例过渡。因此位移是 ay。错切保持面积,因为 detHx(a)=1,但会改变角度,把正方形变成平行四边形。
竖直错切为
Hy(a)=(1a01),y′=y+ax.
旋转
没有额外说明时,二维旋转默认绕原点进行,正角度为逆时针方向。绕原点逆时针旋转 θ:
R(θ)=(cosθsinθ−sinθcosθ).
推导时先设矩阵为 (acbd)。单位基向量 ex 旋转后变为 (cosθ,sinθ)T,因此第一列确定为这两个数;ey 旋转后变为 (−sinθ,cosθ)T,于是第二列也确定。旋转不改变长度和角度,矩阵列向量自然构成标准正交基。
反向旋转只需把角度换成 −θ:
R(−θ)=R(θ)T=R(θ)−1.
这条性质来自旋转矩阵的正交性,也说明求旋转的逆不需要通用矩阵求逆。
旋转保持任意向量的长度和夹角。代数上,若 RTR=I,则
∥Rx∥2=xTRTRx=∥x∥2,
(Ra)⋅(Rb)=a⋅b.
这也是判断一个矩阵是否保持欧氏几何关系的重要依据。
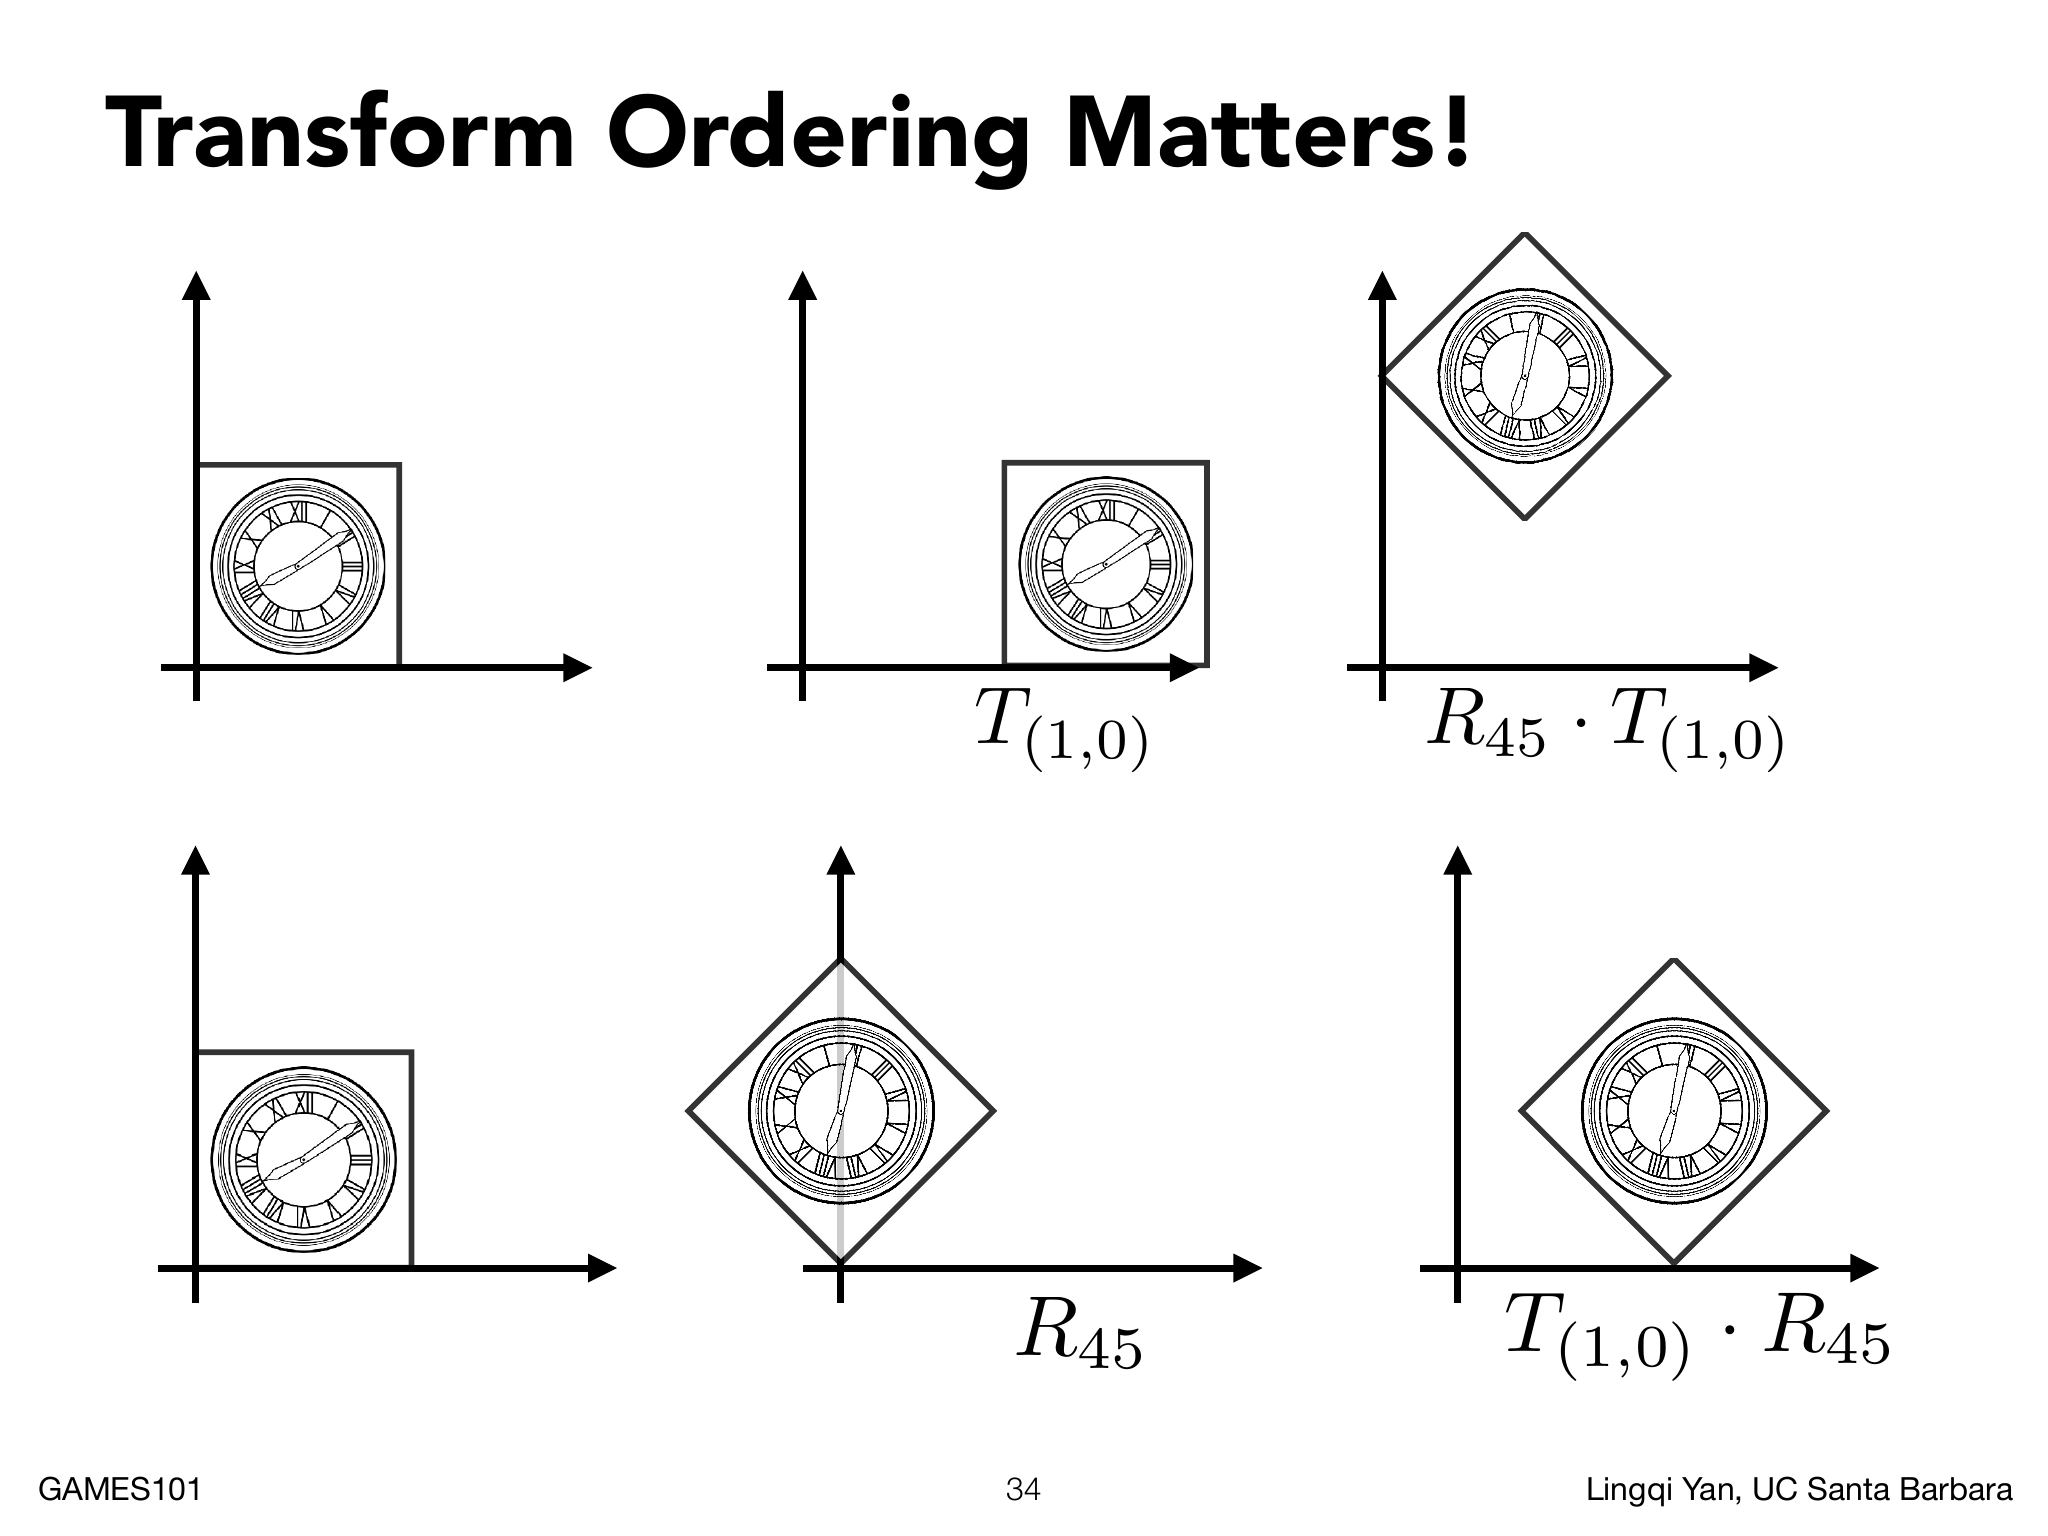
图中两行使用相同的平移量和旋转角,但上行先平移再旋转,下行先旋转再平移。两种结果的朝向可以相同,中心位置却不同,直观显示了矩阵乘法不交换和变换顺序的几何后果。
线性变换
缩放、反射、错切和旋转都能写成 p′=Ap,因此属于线性变换 Linear Transformation。线性映射满足
f(u+v)=f(u)+f(v),f(ku)=kf(u).
它必然把原点映射到原点。二维矩阵乘法展开后只有 ax+by 这样的齐次线性组合,无法产生固定常数项;平移要求 x′=x+tx、y′=y+ty,所以平移不是二维方阵能直接表示的线性变换。
齐次坐标
为了让平移和其他变换使用同一种矩阵乘法,引入齐次坐标 Homogeneous Coordinates,把二维坐标增加一个分量:
点 (x,y)↦(x,y,1)T,向量 (x,y)↦(x,y,0)T.
二维平移矩阵为
T(tx,ty)=100010txty1.
它作用于点时得到
Txy1=x+txy+ty1,
作用于向量时得到
Txy0=xy0.
向量表示方向和位移,整体平移不应改变它,所以末位取 0;点表示位置,平移必须生效,所以末位取 1。
齐次坐标还保留了点和向量的代数关系。两个点相减得到向量,点加向量得到点,两个向量相加仍是向量。更一般地,(X,Y,w)T 在 w=0 时对应欧氏点
(wX,wY).
因此,同一个点可以由任意非零倍数的齐次向量表示;w=1 是常用的规范形式,w=0 表示无穷远方向。两个规范点相加后末位为 2,齐次除法把它还原为两点的中点。若使用带权代表元,则应先说明权重,不能把任意两个齐次向量直接相加都解释成中点。
仿射变换
线性变换与平移的组合称为仿射变换 Affine Transformation:
x′y′1=ac0bd0txty1xy1.
左上角的 2×2 区域是线性部分,最后一列是平移,最后一行 (0,0,1) 是二维仿射矩阵的结构约束。矩阵作用在点上时先执行线性变换,再叠加平移。
仿射变换保持直线、平行关系以及同一直线上线段的比例。它不能产生透视投影中的近大远小,因为平行线在仿射变换下仍然平行。齐次坐标增加了一个分量和矩阵的一圈元素,换来的好处是平移、旋转、缩放可以统一复合。这里的“最后一行固定”只针对仿射变换;一般齐次投影矩阵的最后一行可以不同,齐次除法也会在那时真正改变欧氏坐标。
仿射变换复合后仍然是仿射变换。若先施加 (A1,t1),再施加 (A2,t2),则
A=A2A1,t=A2t1+t2.
后一个线性部分会继续作用于前一个平移量,这正是矩阵顺序不能交换的具体原因。
复合与逆
列向量约定下,矩阵从右向左作用。若先施加 A1,再施加 A2,结果是
p′=A2A1p.
先平移再旋转与先旋转再平移一般不同。前者会把平移向量一起旋转,后者的平移仍沿世界坐标的固定方向。矩阵乘法不满足交换律,所以变换顺序携带几何意义;结合律允许先把一长串共享的变换预乘成一个矩阵,再批量作用于大量顶点。
一个复合变换也可以拆成若干简单变换。若要让物体绕自身中心 c 旋转,依次执行:
- T(−c),把旋转中心移到原点;
- R(θ),绕原点旋转;
- T(c),把物体移回去。
所以综合矩阵为
M=T(c)R(θ)T(−c).
撤销变换要按相反顺序使用逆矩阵。基本变换的逆分别是反向平移、倒数缩放和反向旋转;若 M=TRS,则
M−1=S−1R−1T−1.
当缩放系数为 0 时,空间信息已经丢失,矩阵不可逆。
对仿射矩阵
M=(A0Tt1),
如果 A 可逆,则
M−1=(A−10T−A−1t1).
这条公式把“反向且反序”写成了矩阵结构。实际数值计算中,旋转可以转置求逆;一般矩阵则通常用分解算法求解,避免显式求逆。
三维变换
三维点和向量的齐次坐标为
点 (x,y,z,1)T,向量 (x,y,z,0)T.
三维仿射变换使用 4×4 矩阵:
x′y′z′1=adg0beh0cfi0txtytz1xyz1.
左上角 3×3 矩阵 A 负责线性变换,最后一列前三个数是平移量,最后一行是仿射结构。三维齐次代表元 (X,Y,Z,w)T 在 w=0 时表示 (X/w,Y/w,Z/w)。
三维缩放和平移矩阵为
S(sx,sy,sz)=sx0000sy0000sz00001,T(tx,ty,tz)=100001000010txtytz1.
三维变换仍然遵守“线性部分先作用,平移后作用”的顺序。左上角的 3×3 块可以表示缩放、错切、旋转或它们的组合;最后一列描述位置偏移,方向向量的齐次末位为 0,因此不会被平移改变。
主轴旋转
绕 x 轴旋转时 x 分量不变,y、z 在 yz 平面内做二维旋转:
Rx(α)=10000cosαsinα00−sinαcosα00001.
绕 z 轴旋转时 z 分量不变,x、y 使用二维旋转块:
Rz(γ)=cosγsinγ00−sinγcosγ0000100001.
绕 y 轴旋转时,在垂直于它的平面中按 z,x 排列坐标,可继续使用二维旋转模板:
Ry(β)=cosβ0−sinβ00100sinβ0cosβ00001.
其中看似特殊的符号来自右手坐标轴的循环关系 x×y=z、y×z=x、z×x=y。例如
Ry(β)(0,0,1,0)T=(sinβ,0,cosβ,0)T,
说明正 z 轴向正 x 轴转;
Ry(β)(1,0,0,0)T=(cosβ,0,−sinβ,0)T.
说明正 x 轴向负 z 轴转。这个符号不是笔误,换坐标手性时必须连同旋转正方向和叉积约定一起修改。
主轴旋转矩阵都满足正交性,行列式为 1,表示纯旋转不翻转定向。把二维旋转模板放到与旋转轴垂直的坐标平面中,就能重新得到三个矩阵;y 轴对应的平面采用 z,x 的循环顺序,所以展开到通常的 x,y,z 分量顺序时,两个正弦项的位置和符号与另外两轴不同。
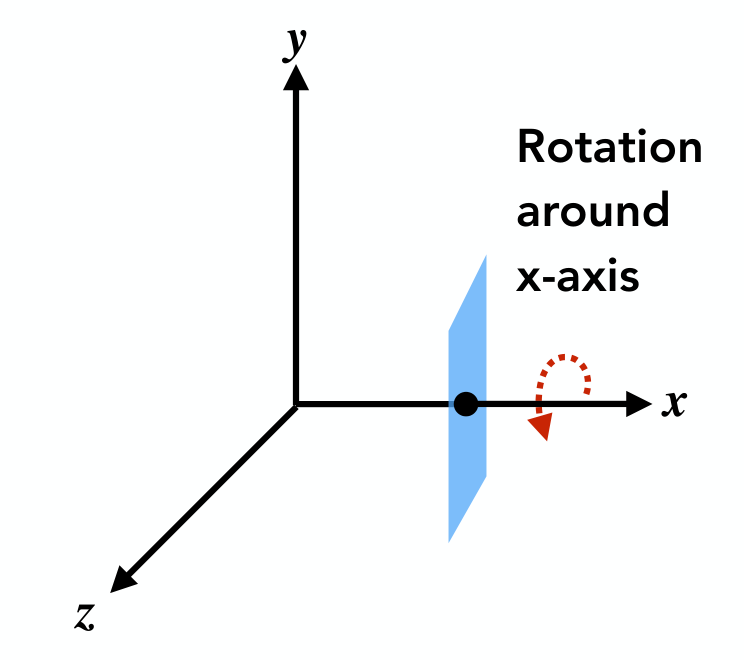
蓝色平面垂直于 x 轴,红色虚线箭头标出绕该轴的旋转。x 方向分量保持不变,y、z 分量在蓝色平面内按二维旋转规则变化;另外两条轴可用同样方法分析。
欧拉角
把三次主轴旋转按固定顺序复合,可以表示任意三维朝向,这组参数称为欧拉角 Euler Angles。例如飞机的俯仰 Pitch、偏航 Yaw 和滚转 Roll,分别描述抬头低头、左右转向和机身倾斜。以一种轴序为例:
Rxyz(α,β,γ)=Rx(α)Ry(β)Rz(γ),
右侧的 Rz 最先作用。欧拉角有两个重要限制。第一,旋转顺序不能随意交换,不同轴序得到的朝向一般不同。第二,某些中间角取到奇异值时,第一和第三个旋转轴可能重合,参数失去独立性,这就是万向节锁。物体本身仍可以旋转,退化的是这组三个参数的表达方式。
万向节锁的后果是姿态到三个角的反解不再唯一,动画插值还可能出现某个方向难以独立控制。它不是说三维物体失去了旋转能力,而是欧拉角这组三参数在特定姿态失去了独立性。
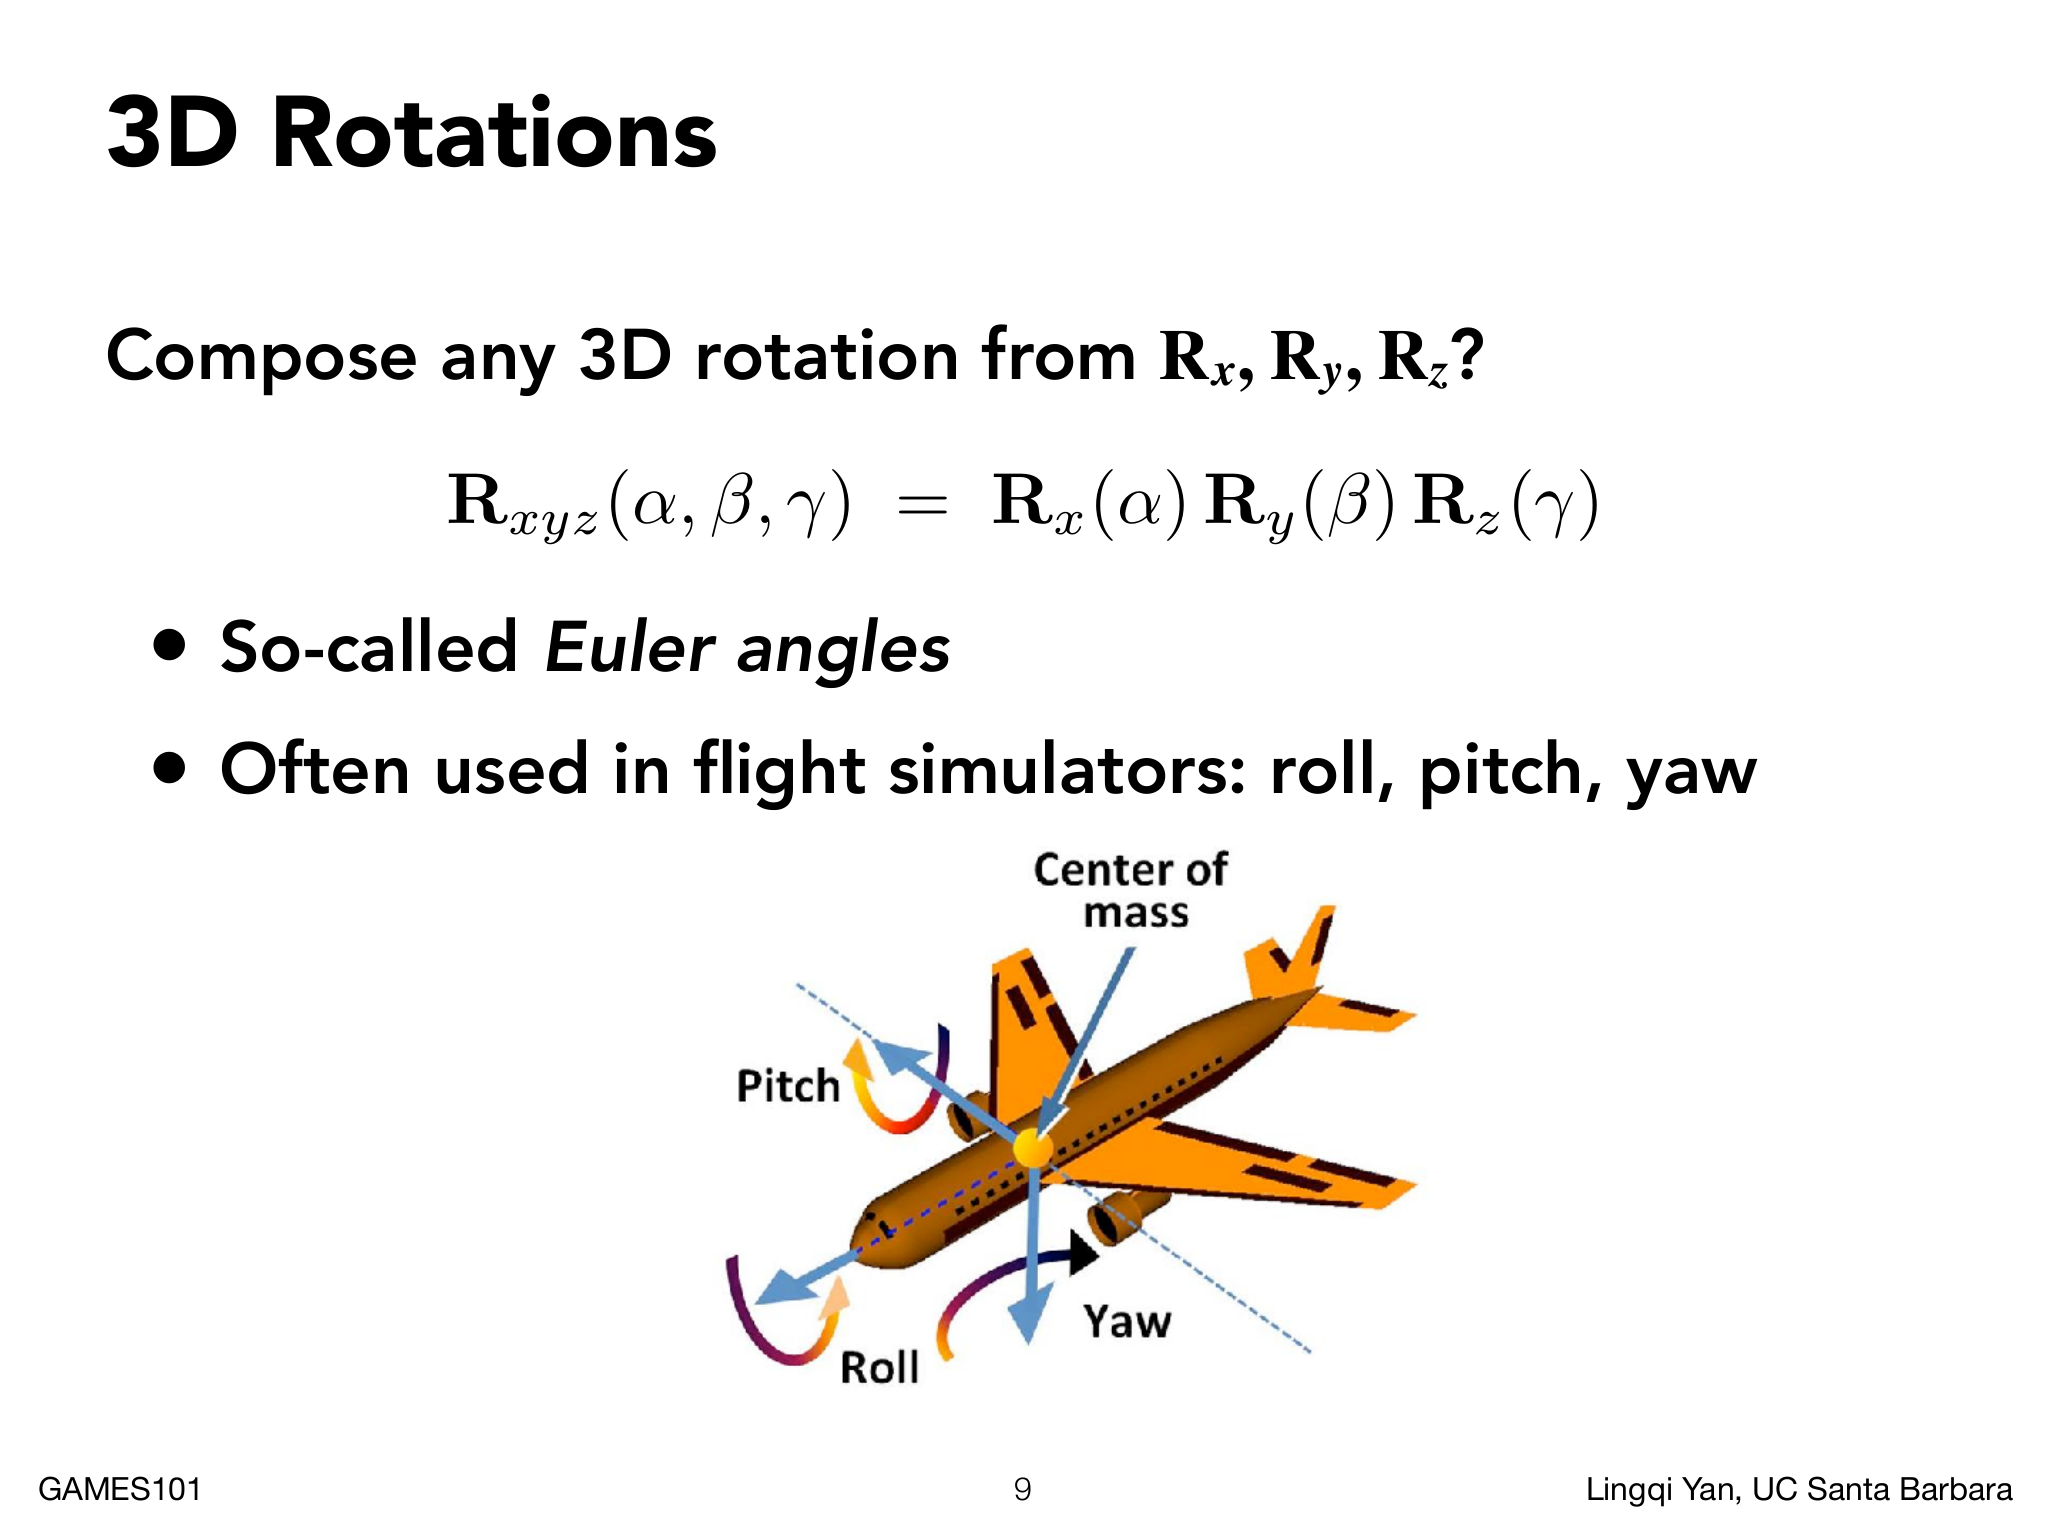
图中飞机的俯仰、偏航和滚转对应三条不同转轴;它们的轴序和“绕固定轴还是绕随物体运动的轴”会影响最终姿态。图示用于说明三个角的几何含义,奇异姿态需要从参数独立性单独分析。
任意轴旋转
欧拉角把旋转拆成三次主轴旋转;另一种表示直接给出单位旋转轴 n=(nx,ny,nz)T 和角度 α,称为罗德里格斯旋转公式 Rodrigues’ Rotation Formula。先讨论经过原点的轴。给定待旋转向量 p,按轴方向分解:
p∥=(n⋅p)n=nnTp,
p⊥=p−p∥.
平行分量沿旋转轴,旋转时保持不变。垂直平面中,n×p⊥ 与 p⊥ 垂直且长度相同,方向由右手定则确定。于是垂直分量旋转后为
p⊥′=cosαp⊥+sinα(n×p).
把平行分量加回来:
p′=nnTp+cosα(p−nnTp)+sinα(n×p)=cosαp+(1−cosα)nnTp+sinα(n×p).
将叉积写成反对称矩阵
[n]×=0nz−ny−nz0nxny−nx0,
即可得到罗德里格斯旋转矩阵:
R(n,α)=cosαI+(1−cosα)nnT+sinα[n]×.
当 α=0 时它退化为单位矩阵;当 p=n 时旋转轴自身保持不动;当 α=180∘ 时
R(n,π)=2nnT−I,
只有垂直于轴的分量反向,轴向分量不变。若旋转轴经过空间点 c,先把轴移到原点,再旋转,最后移回去:
M=T(c)R(n,α)T(−c).
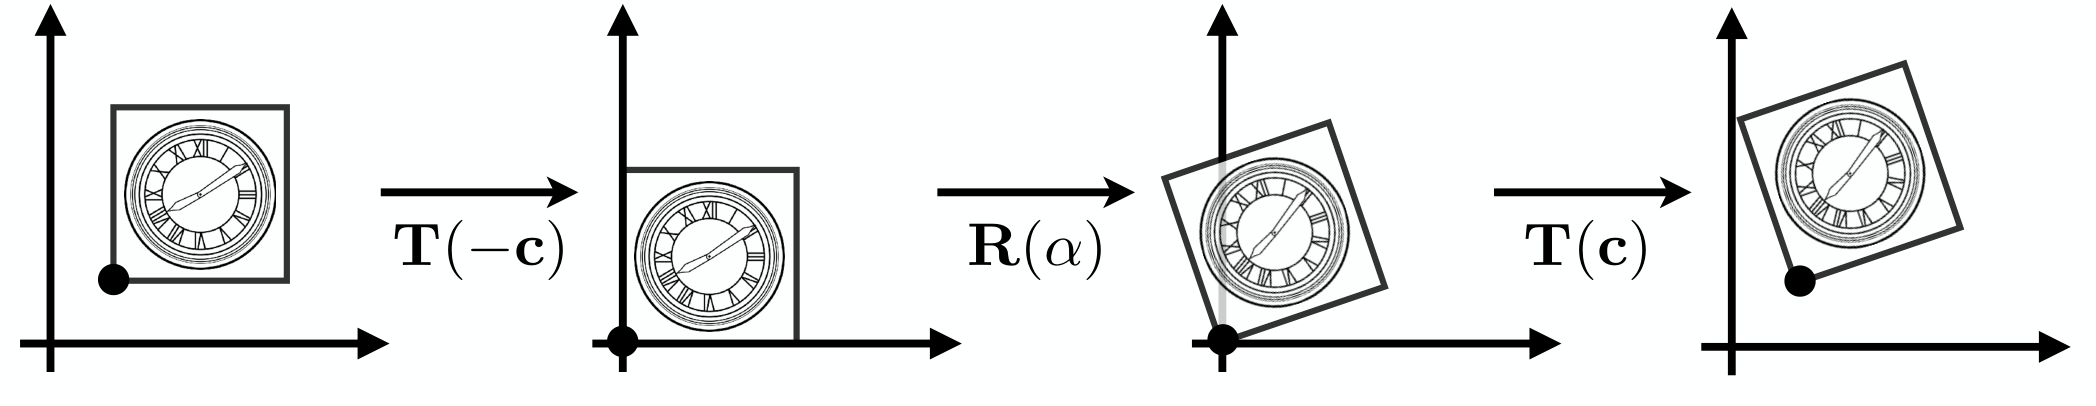
图中的黑点是指定旋转点,未必是物体中心。先把黑点移到原点,再绕原点旋转,最后把黑点移回原位置;物体相对于黑点的距离保持不变。三幅操作对应矩阵从右向左的作用顺序。
旋转插值
旋转矩阵不适合直接逐元素线性插值。把 15∘ 和 25∘ 的两个旋转矩阵逐元素平均,结果通常不再正交,也不等于 20∘ 的旋转。动画和相机轨迹需要在两个姿态之间平滑插值,因此工程上常用单位四元数表示旋转。单位四元数的四个分量共同表示一个旋转,不能把它们分别理解成四个独立角度;它还要满足单位长度约束。
法线变换
位置和方向都可以用齐次坐标区分,但法线不能在所有情况下直接套用模型矩阵。法线的定义是:它必须与表面上每一个切向量垂直。若切向量经线性部分 M 变换为
t′=Mt,
设法线的变换为 n′=Gn,要求任意原始正交对都保持正交:
(Gn)T(Mt)=0.
由于法线方向最终还会归一化,满足正交约束的一组方便选择是
GTM=I,G=M−T=(M−1)T.
因此正确的法线变换是
n′=normalize(M−Tn).
非均匀缩放时,直接使用 Mn 会破坏法线与切向量的垂直关系。比如切向量 (1,1,0)、法线 (1,−1,0),取 M=diag(2,1,1),直接变换法线得到 (2,−1,0),与变换后切向量 (2,1,0) 的点积为 3;逆转置得到 (1/2,−1,0),点积仍为 0。
实际渲染器通常把模型线性部分左上角 3×3 的逆转置预先计算成 normalMatrix,再在着色器中逐顶点或逐片元使用。只有旋转和均匀缩放时,法线方向可以在普通变换后重新归一化;存在非均匀缩放或错切时,单纯归一化不能纠正方向偏差。若缩放系数为 0,曲面已经坍缩,法线和逆转置都失去定义。