计算机图形学-11:复杂光传输与外观
估计性质
渲染方程是随弹射次数增加而升维的积分,实际渲染只能从路径空间抽取有限样本。一个渲染算法首先要明确它的估计量 Estimator,再讨论它的视觉质量。
设真值为 ,用 个样本得到的估计量为 。偏差是
无偏表示对每个有限样本数,估计量的期望都等于 ;它不表示单次图像没有噪声。方差衡量单次结果围绕期望的波动。蒙特卡洛估计在独立同分布、方差有限时满足
因此噪声减半通常需要约四倍样本。有限预算下还要比较单样本成本、误差在图像中的空间分布以及是否适合逐帧播放。均方误差把两类误差放在同一评价里:
有偏但能显著降低方差的方法在有限预算下可能更好;有偏且不一致的方法则会在样本增加后仍停在错误极限。
若
就称为一致估计 Consistent Estimator。一致性约束的是无限样本极限,无偏性约束的是期望;两者不能互换。
难采样光路
基础路径追踪的困难不只来自样本数量,还来自路径结构。某些光路对最终图像贡献很大,但从相机一侧随机生成它们的概率极低。一个典型场景是光源只照亮天花板的一小块区域,房间其他表面依靠间接光照明。从相机打到漫反射表面后,下一次随机弹射只有极少方向能回到那块高能量区域。
游泳池底的焦散是另一个例子。起伏水面像许多小透镜,把光线折射并聚焦到池底的网状亮纹。从相机端看,这条路径是 specular–diffuse–specular:先穿过水面到池底,再从池底经过水面连接光源。中间的漫反射点很容易采到,但两端的镜面方向由折射定律唯一确定,普通随机方向几乎不会命中。
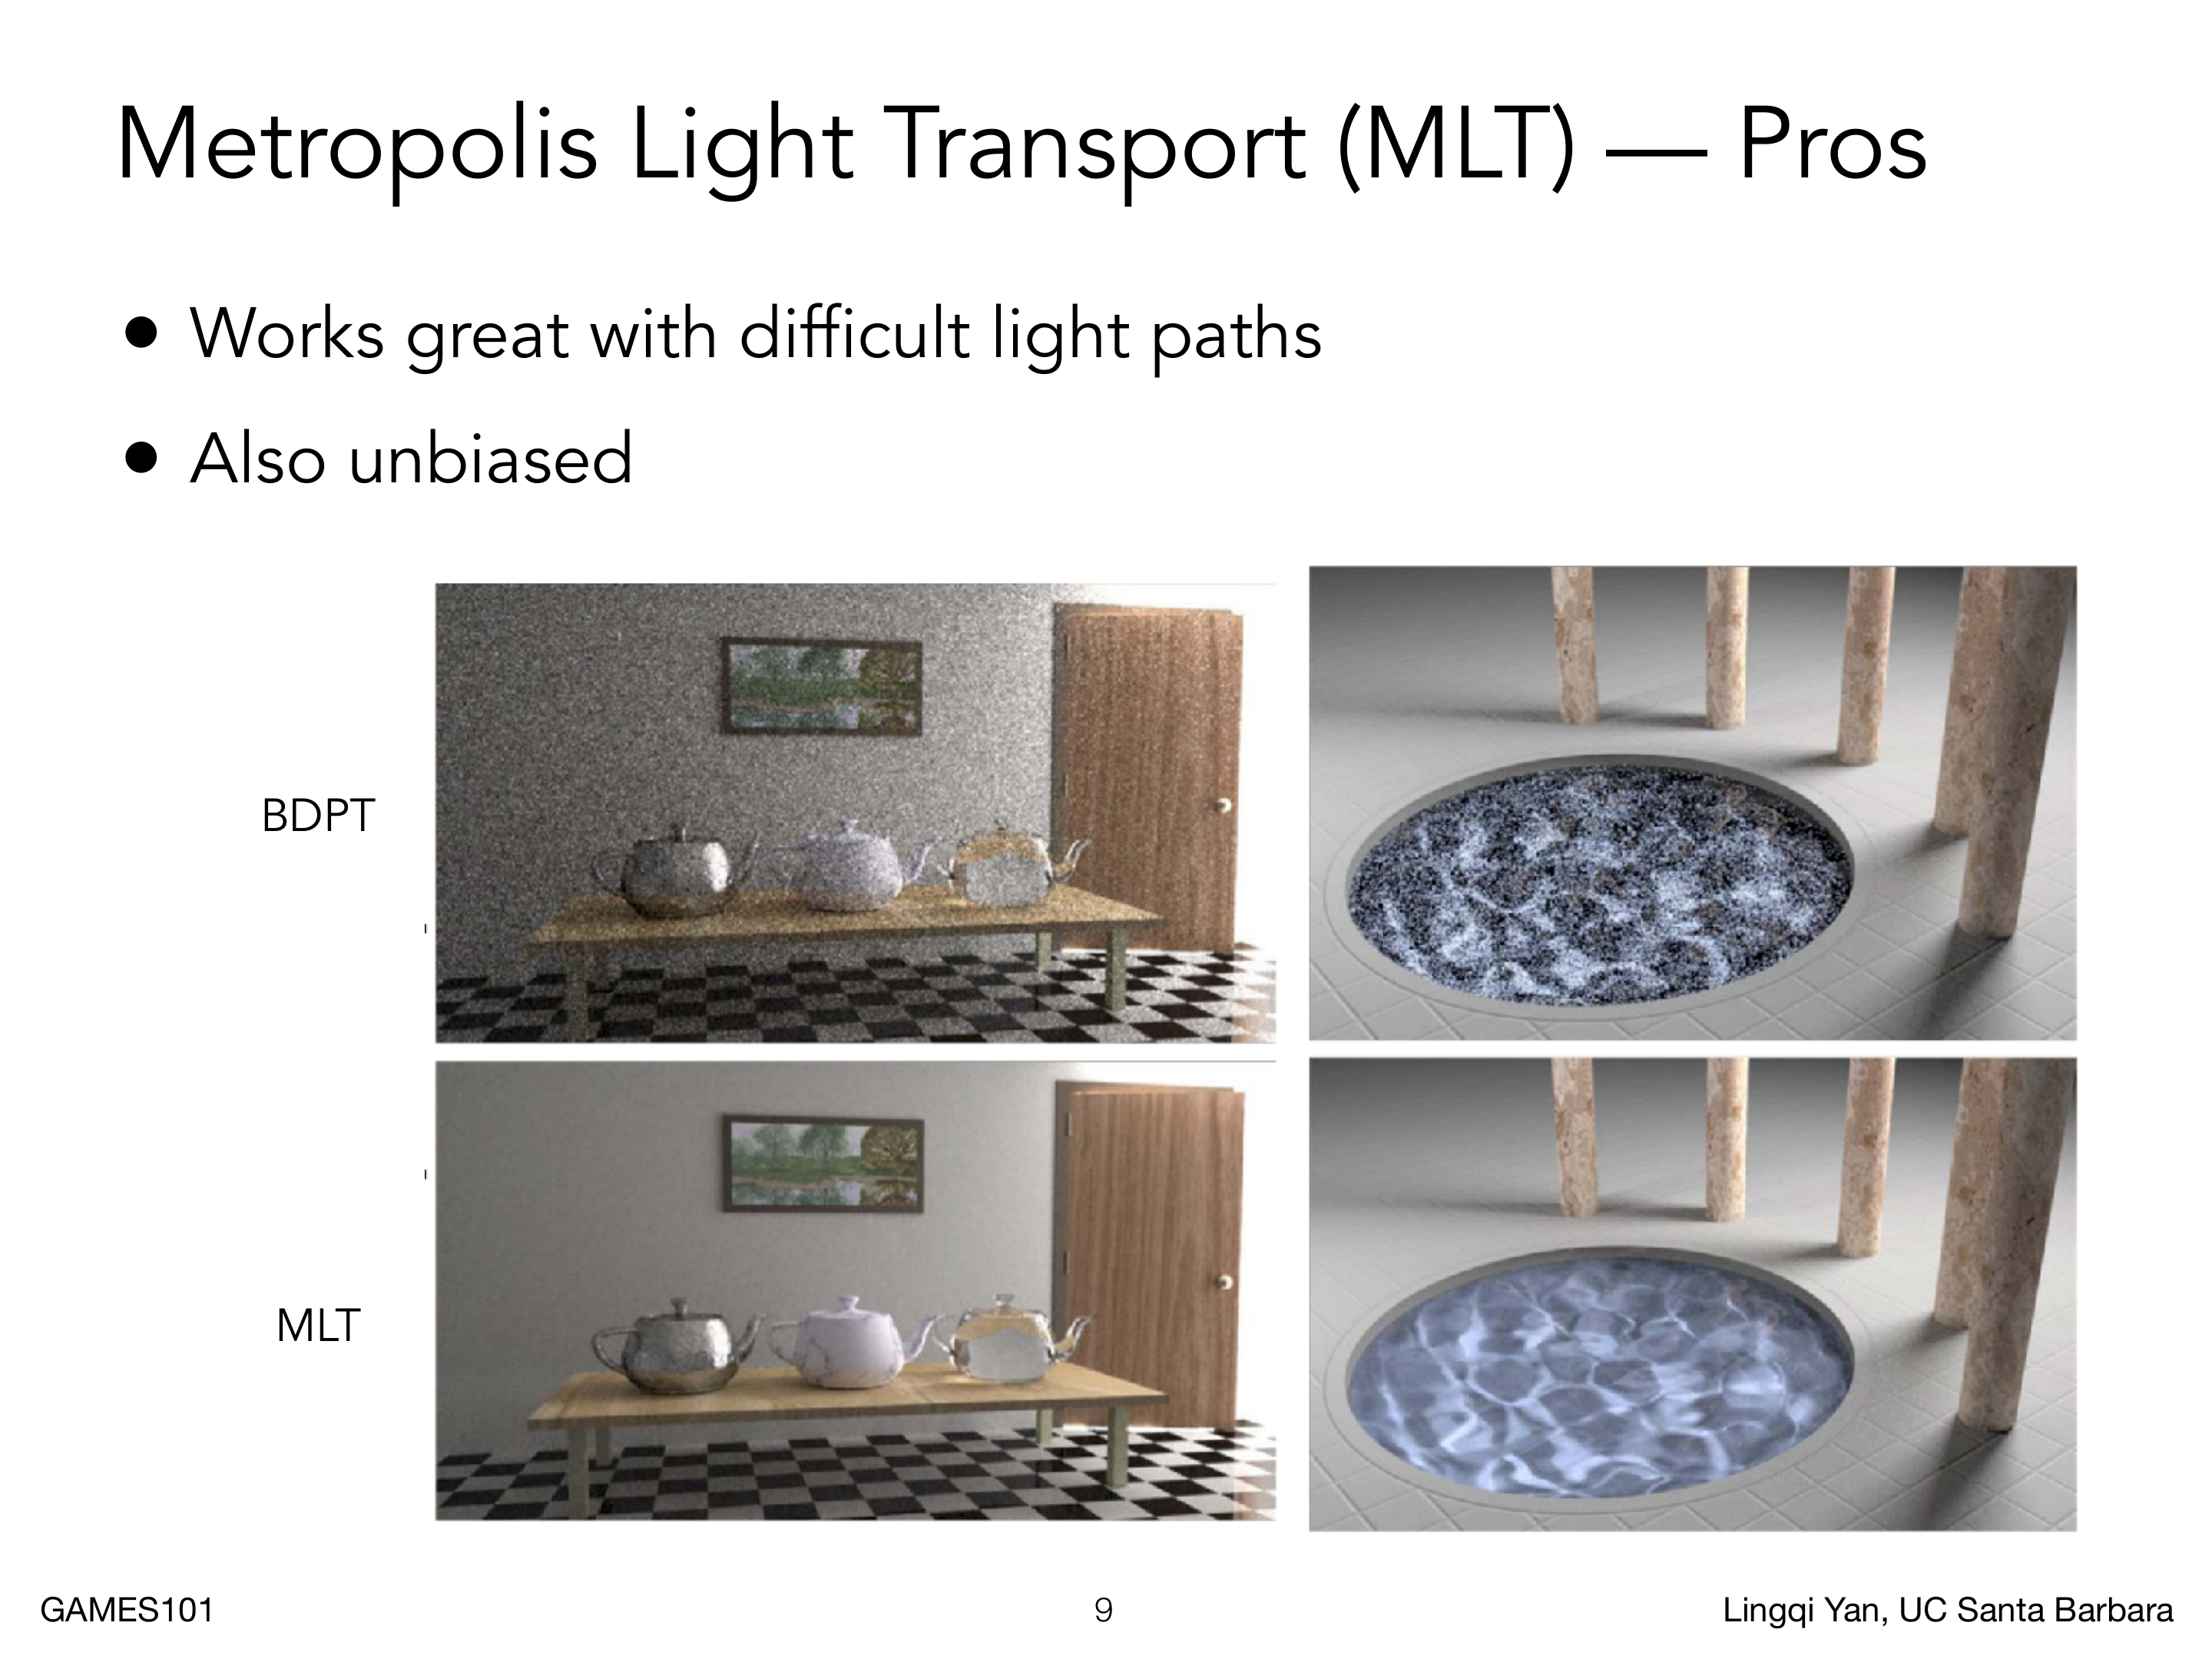
图中上排为 BDPT、下排为 MLT,左列是室内茶壶,右列是水池焦散:BDPT 一侧仍有明显颗粒,MLT 一侧的高光和水面网状亮纹更完整。这里的画面对照只说明困难路径上的方差差异,不足以证明 MLT 在所有场景都更好。
BDPT 与 MLT
双向路径追踪 Bidirectional Path Tracing,BDPT 同时从光源和相机生成子路径,再连接两个子路径的端点。光源侧已经显式找到的路径不必依靠相机随机撞上,因此适合光源一侧结构复杂的场景。同一条完整路径可以由不同长度的相机、光源子路径组成,需要用 MIS 合并这些生成方式。连接会增加可见性测试与 PDF 计算;复杂光照下也可能因更容易找到有效路径而减少总耗时,不能只按单条路径成本判断效率。
理想镜面是 delta 分布,连接两个镜面点几乎不可能成功。遇到 delta 事件时应沿确定的反射或折射方向继续追踪,把连接留给可连接的非镜面端点。
Metropolis Light Transport,MLT 把完整路径当作马尔可夫链 Markov Chain 的状态:下一状态的生成只依赖当前路径。先找到一条贡献较高的路径,再对它做小幅变异,新的路径通常仍在高贡献区域附近。若当前路径为 、候选为 ,一般提议分布下的 Metropolis–Hastings 接受率为
其中 是与路径贡献成比例的目标分布, 是候选路径的提议分布;若提议对称,两个 相消,接受率简化为 。拒绝的候选仍要把当前状态计入链,否则会改变停留时间比例。MLT 擅长焦散、狭缝等困难路径,但样本相关,像素间收敛速度不均,难以事先估计渲染多久才干净,动画中相邻帧还可能出现抖动。
光子与 VPL
Photon Mapping 分两个阶段。第一阶段从光源发射光子,使其反射或折射,直到到达漫反射表面,并保存位置、方向和通量。第二阶段从相机追踪路径,在着色点附近查询光子并做局部密度估计。
取着色点附近最近的 个光子,估计它们覆盖的面积 ,密度近似为 。以半径 的圆邻域为例,一种简化形式是
真正的密度是 ,有限邻域计算的是 ,所以有限样本下有偏。发射光子越来越多时,固定邻居数 覆盖的区域会变小,偏差会减小;但若 始终固定,邻域内的随机样本数不增长,方差不一定消失,不能仅凭半径收缩就称为严格一致。若固定搜索半径而只增加光子,平滑范围不收缩,会保留系统性偏差。
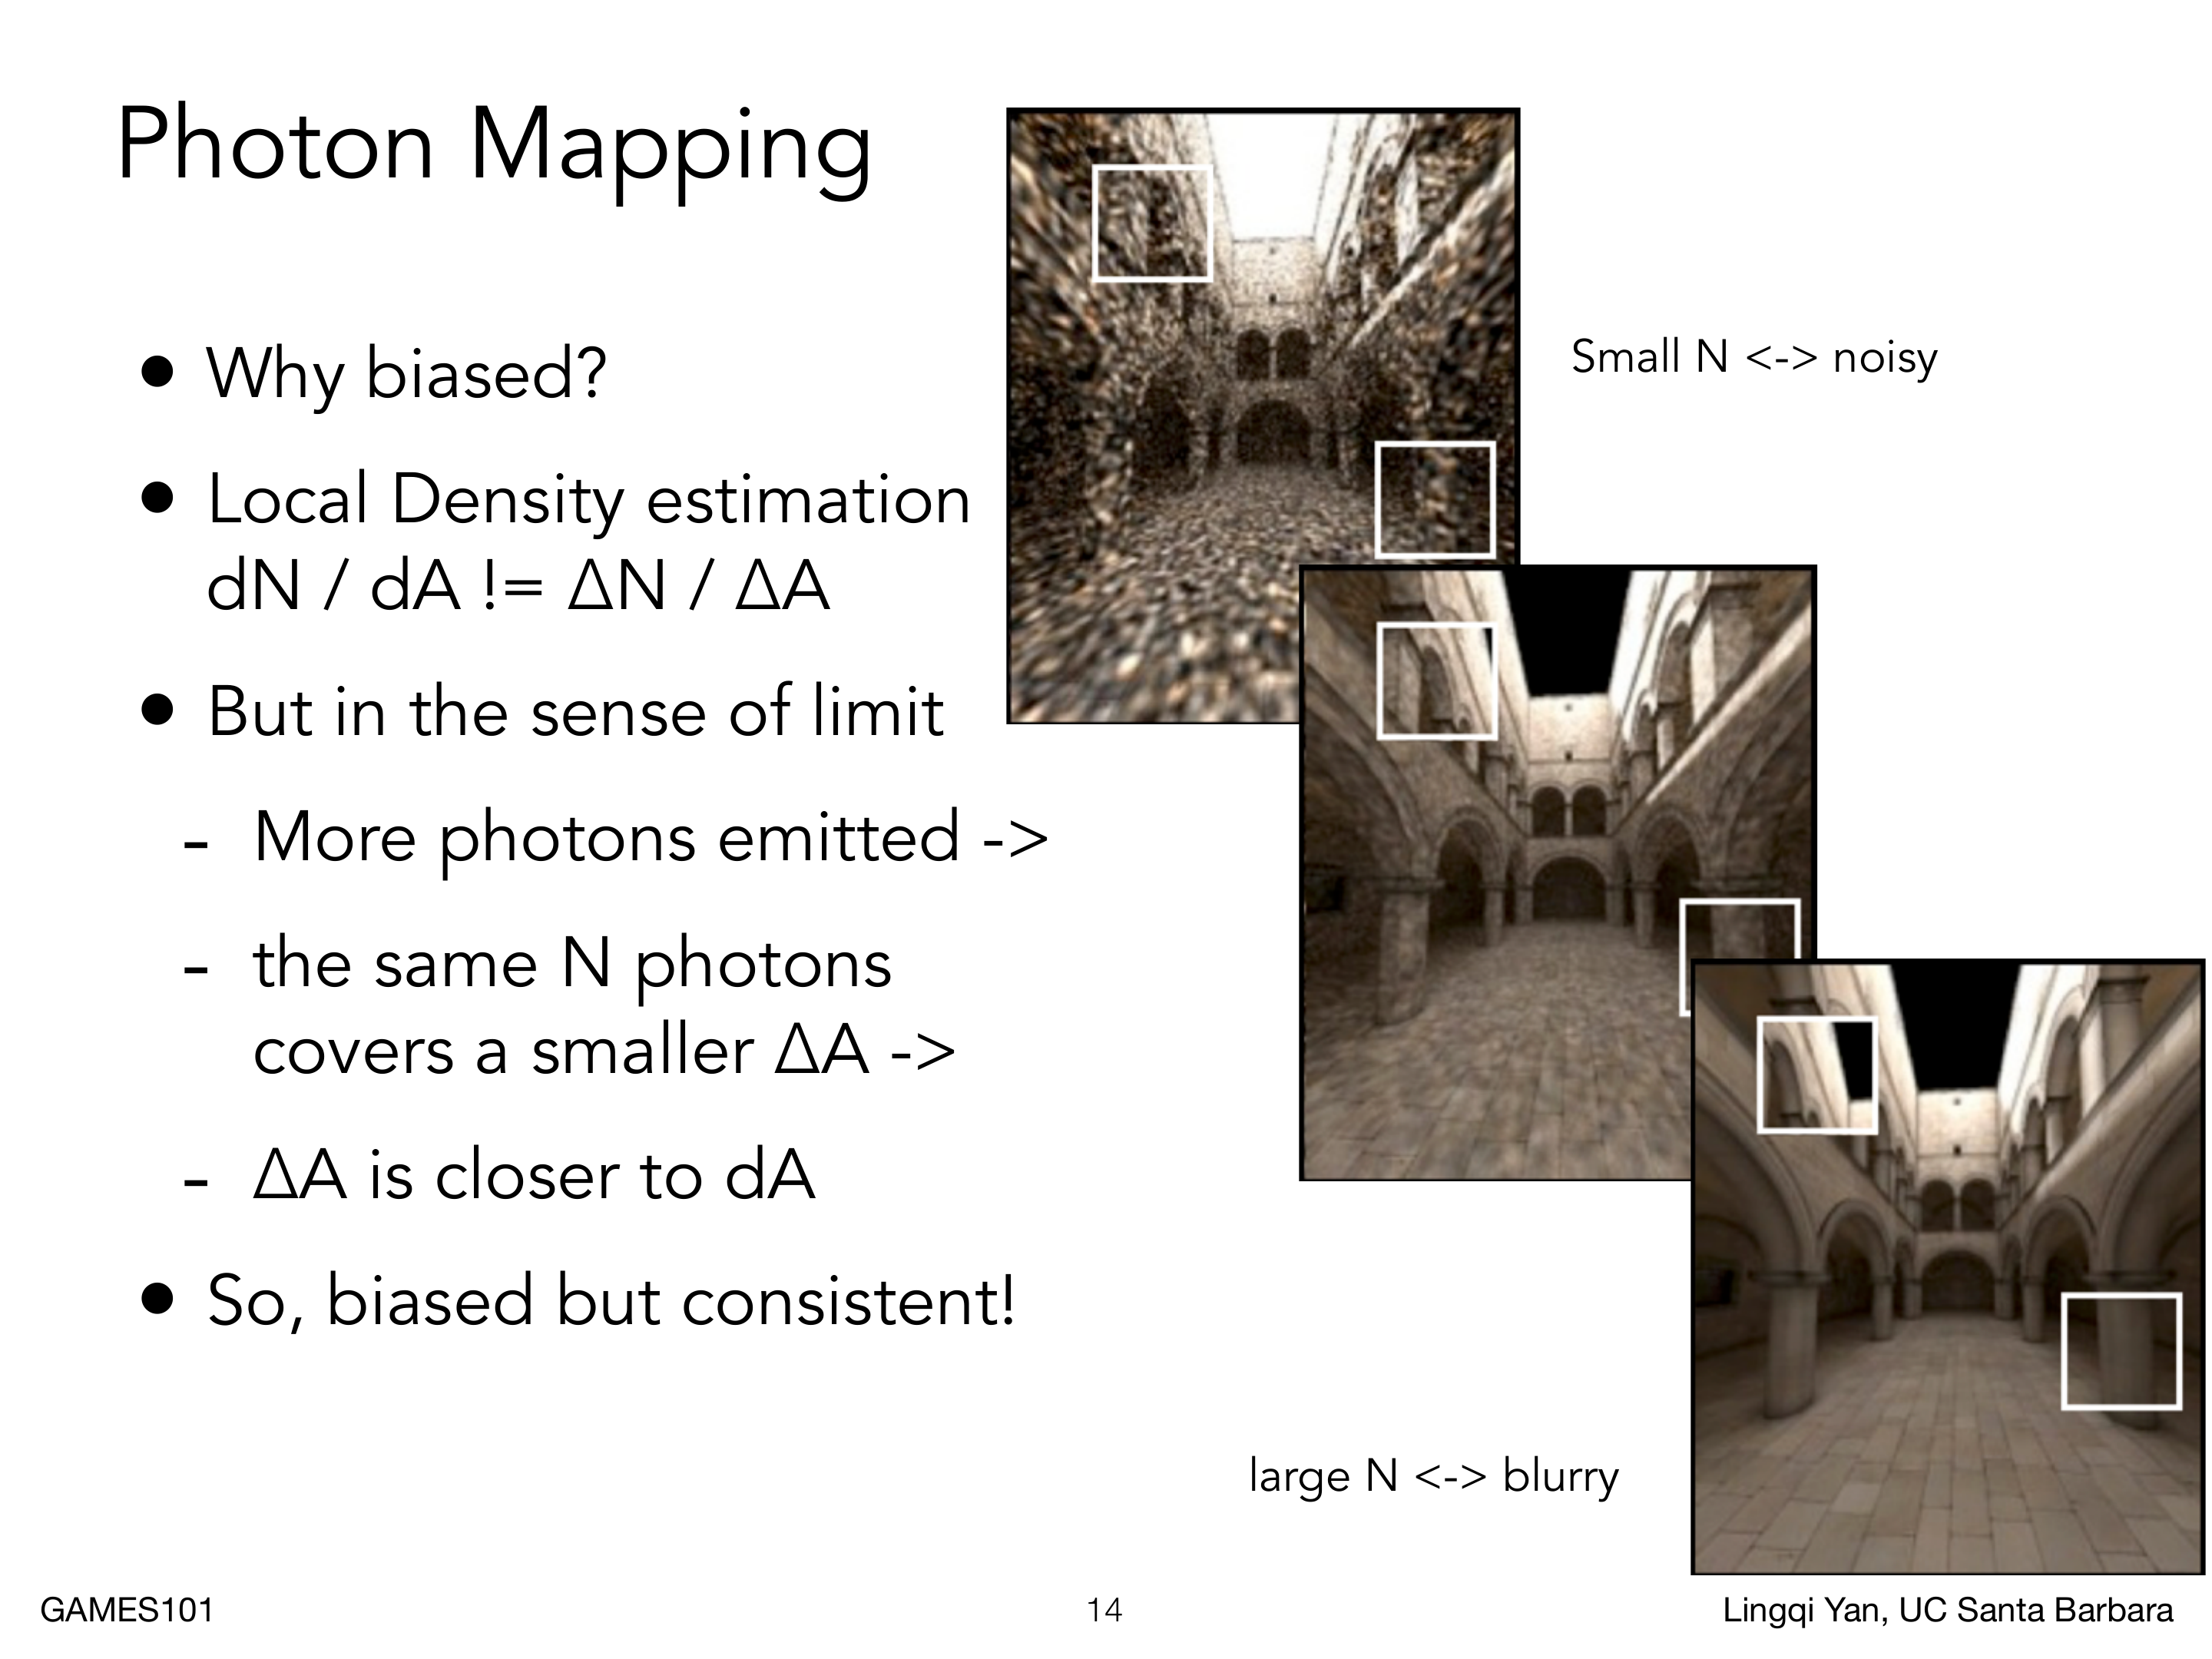
邻居数小,结果噪声大;邻居数大,区域变宽,结果模糊。Vertex Connection and Merging,VCM 把 BDPT 的端点连接和光子式邻域合并放到同一框架中:端点能直接连接时使用连接,端点在同一表面上很近但无法精确连接时使用密度合并。
在局部二维表面上,若发射总光子数为 、搜索半径为 ,一致收敛通常要求
前一条件让空间平均造成的偏差消失,后一条件保证收缩的邻域中仍有越来越多的光子。固定半径只会收敛到被平滑过的结果;固定邻居数虽然让半径收缩,却还要随 增长才能让方差也消失。
等价地,若用最近邻数 表示核的样本量,需要同时满足
前者控制统计方差,后者让邻域面积相对整个采样域缩小;固定 只满足后者的直觉,不能保证估计量一致。
Instant Radiosity 或 many-light 方法从光源追踪短路径,把反弹点当作虚拟点光源(VPL),再用大量点光源的直接光照近似间接光。它速度快,但 VPL 接近着色点时几何项中的 会造成缝隙亮斑,也不能很好处理窄的 glossy 高光。
光子映射把发射与查询分成两个阶段。光子是功率的带权样本;若 M 个等权样本代表总功率,每个初始权重与总功率/M 成比例:
1 | 发射阶段: |
保存光子不等于立即停止传播,继续的光子才能记录后续间接光。使用面积核时还要避免把不同表面、墙的另一侧或不相容法线的光子混进同一个邻域。
参与介质
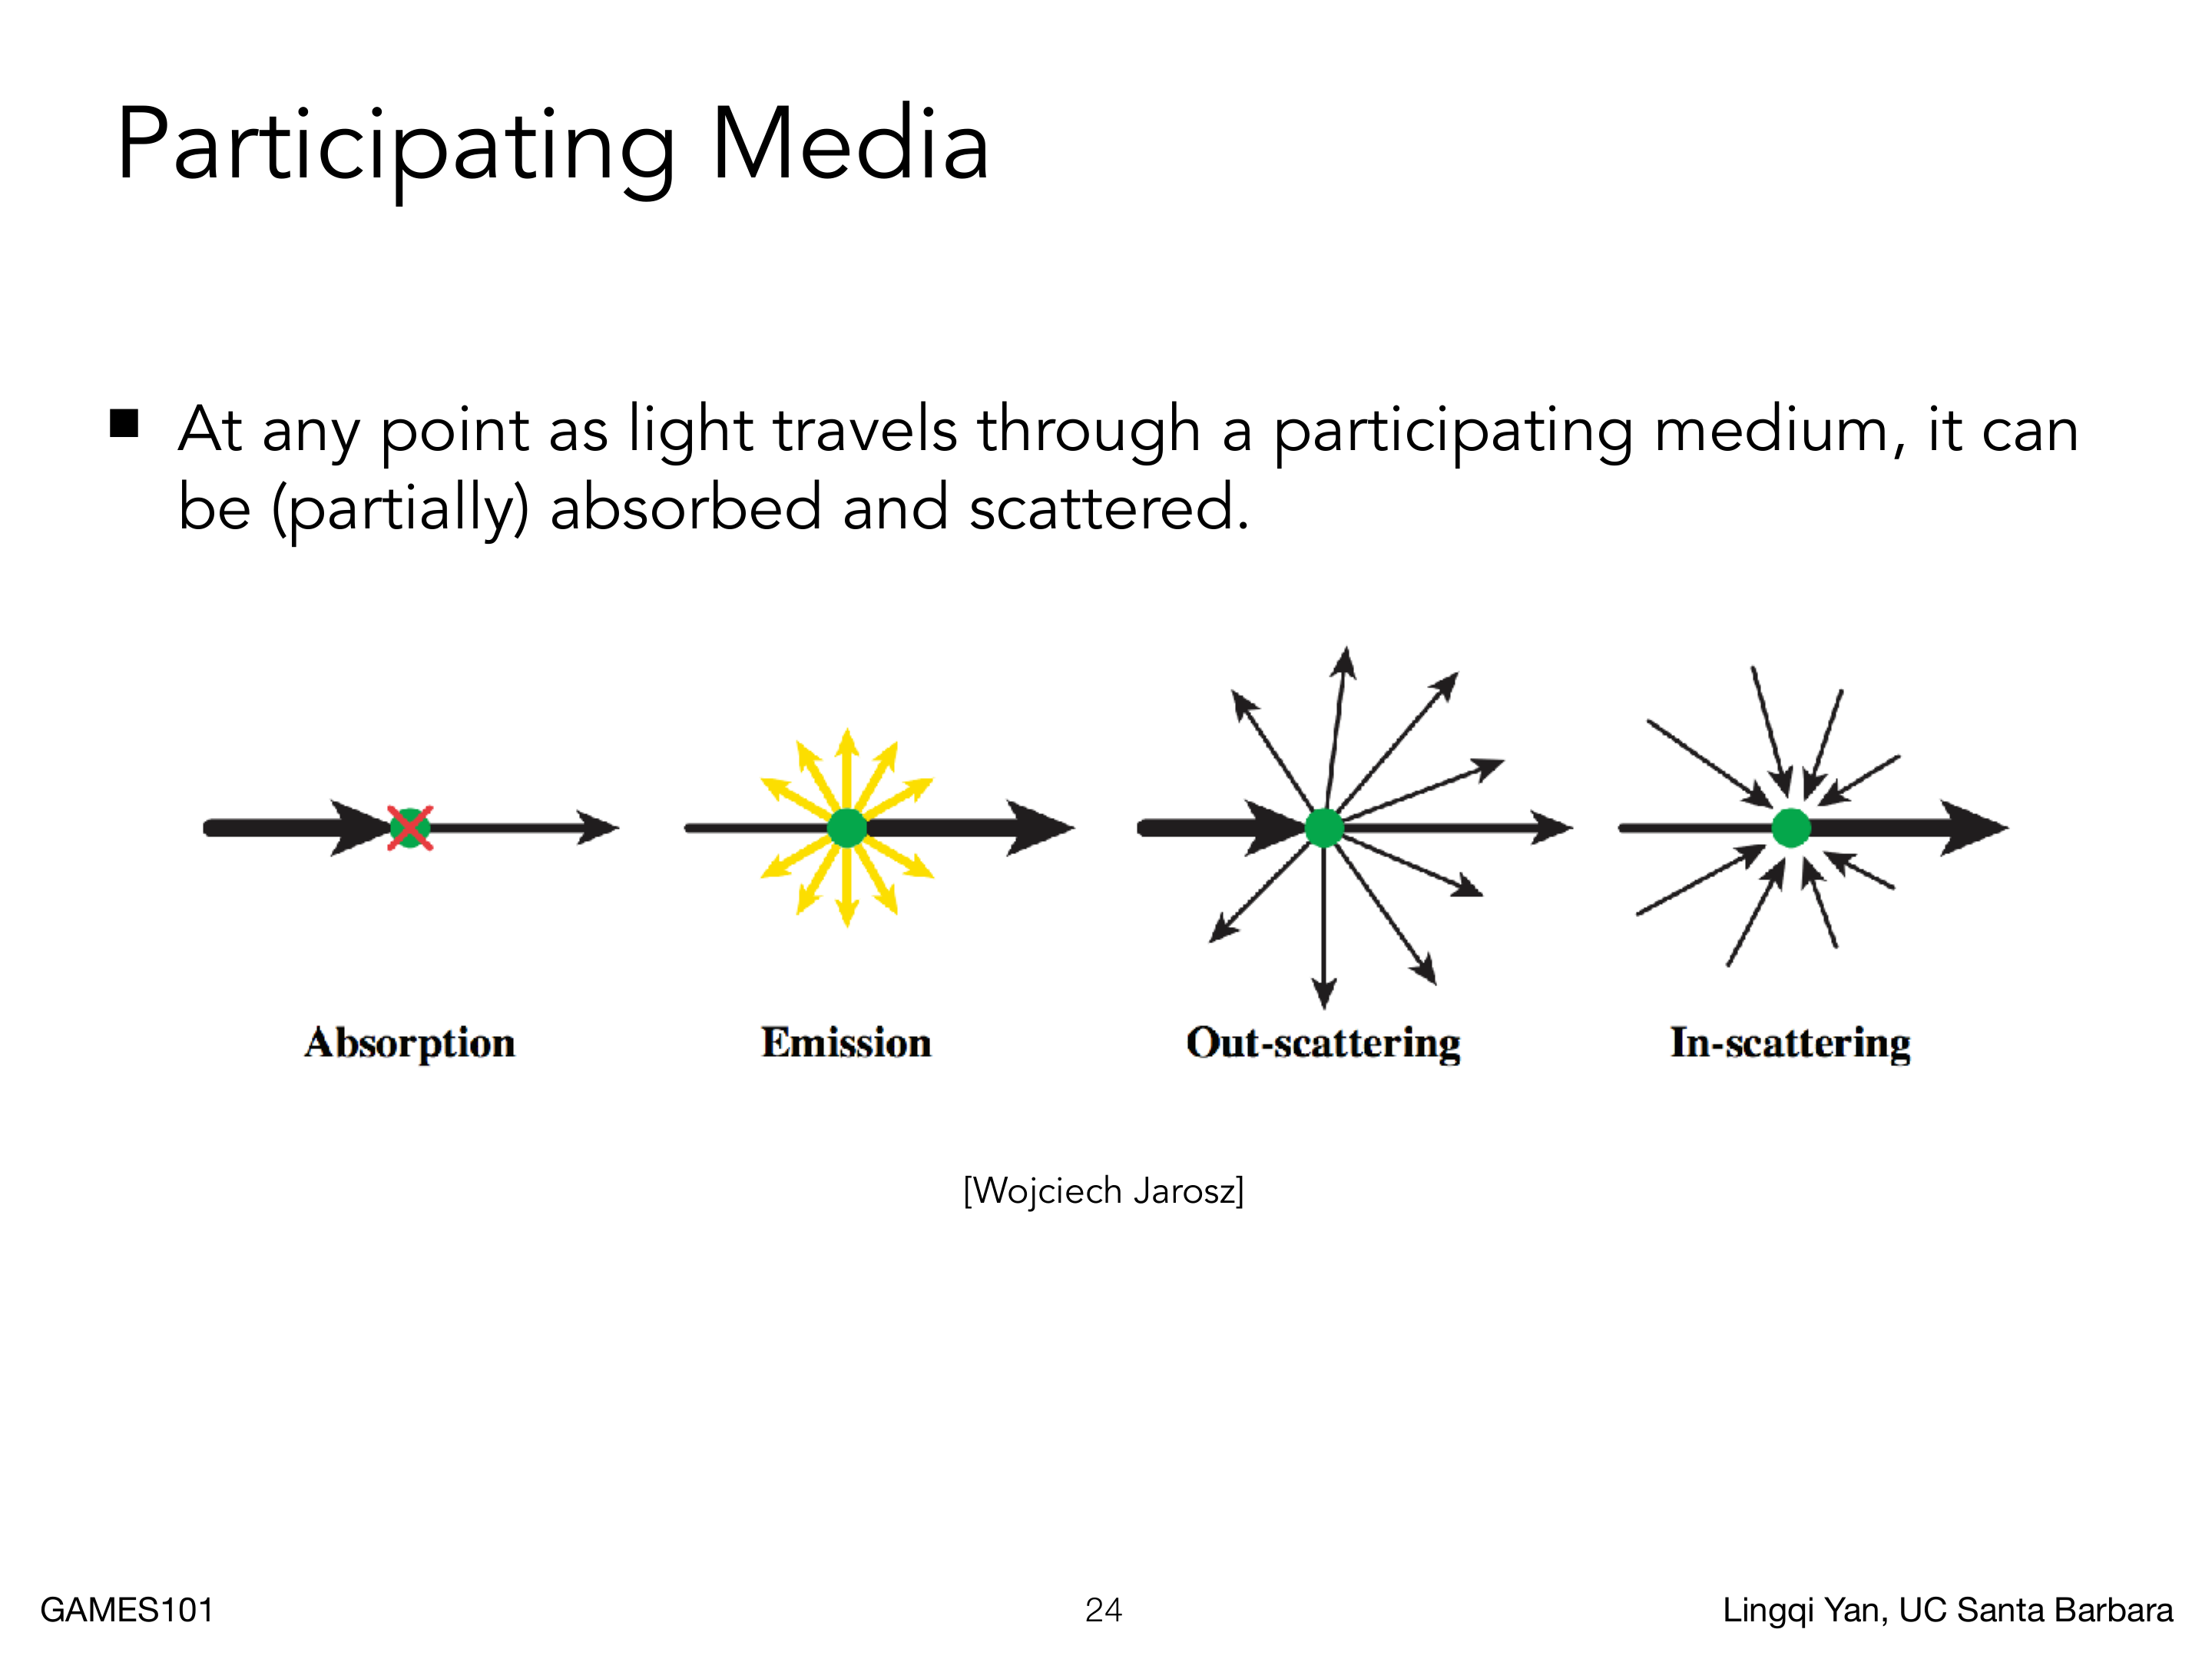
雾、云、烟和浑浊液体不是定义在表面上的材质,而是填充空间的参与介质 Participating Media。光在其中传播时可能被吸收,也可能被散射。吸收让能量消失,散射把能量导向新的方向,同时当前位置也会收到其他方向散射来的光。
吸收系数 Absorption Coefficient 与散射系数 Scattering Coefficient 都具有长度倒数的量纲,表示每单位传播距离的事件率。两者使光离开原传播方向,共同构成消光 Extinction,其系数为
沿距离 的透射率满足
解这个方程并令起点透射率为 1,得到 Beer–Lambert 定律:
积分 是无量纲的光学厚度 Optical Depth,。均匀介质中 ,首次事件的累积分布为 ,因此自由飞行距离 Free-Flight Distance 的概率密度和反演采样为
这里要求 ; 时没有介质事件,应直接穿过。若下一表面或介质边界距离为 ,样本 才发生体事件, 表示无事件到达边界。无事件分支的概率正好是 ;已经通过随机分支计算这一概率时,不应再把同一透射率乘一次。若确定性地穿过介质段,则需显式乘 。
Beer–Lambert 透射率来自一个局部概率平衡。传播到 时尚未发生事件的比例为 ,再前进 后,损失比例约为 ,所以
移项并取极限得到 ,从起点积分才得到指数形式。第一次事件是吸收还是散射的条件概率分别为
这两个概率和相函数承担不同职责:消光系数决定走多远,事件类型决定是否继续,phase function 决定继续时往哪走。
散射事件发生后,散射方向由相函数 给出:
相函数与 BRDF 的分工相似,但它作用于体积内部,不带表面余弦因子。相函数可以是各向同性的 ,也可以用 Henyey–Greenstein 等模型描述前向或后向散射。
Henyey–Greenstein 相函数用 控制方向性。为避免与表面方向约定混淆,先用实际传播方向 、 表示进入、离开散射点的光,令 。若入射参数 从点指向上一顶点,则应代入 。常见形式为
时是各向同性; 偏向前向散射, 偏向后向散射。采样时可以先在 上抽取均匀随机数,根据相函数的累计分布反解 ,再均匀抽取方位角,并把局部方向旋转到当前入射方向的坐标系。采样坐标系的轴取传播方向 ,此时 才直接对应继续沿原方向传播。
对 ,若 ,一种常见的反演采样写法是
其中 ; 时改用 。先在以入射方向为轴的局部坐标中构造方向,再旋转回世界坐标。这里的“前向”必须以传播方向为准;若存储的是从散射点指向上一顶点的方向,就要相应取反,不能混用两个约定。
在位置 、方向 上,来自其他方向的 in-scattering 为
若介质自身发光,还要加入体发射项 ;沿光线的输运方程可写成
局部输运方程的衰减项包含吸收和 out-scattering, 表示发射,积分项表示 in-scattering。令 ,沿正向传播坐标的一段 ,解可写成
第一项是到达终点的边界光,第二项把各位置产生的光乘以它到终点的透射率。相机反向追踪时则按相反方向评价对应线段,不能混用 的朝向。
非均匀介质中 随位置变化,可以用 Woodcock tracking:以一个上界 采样候选事件,再按 接受真实碰撞,拒绝时记作不改变路径的 null collision。
毛发与皮毛
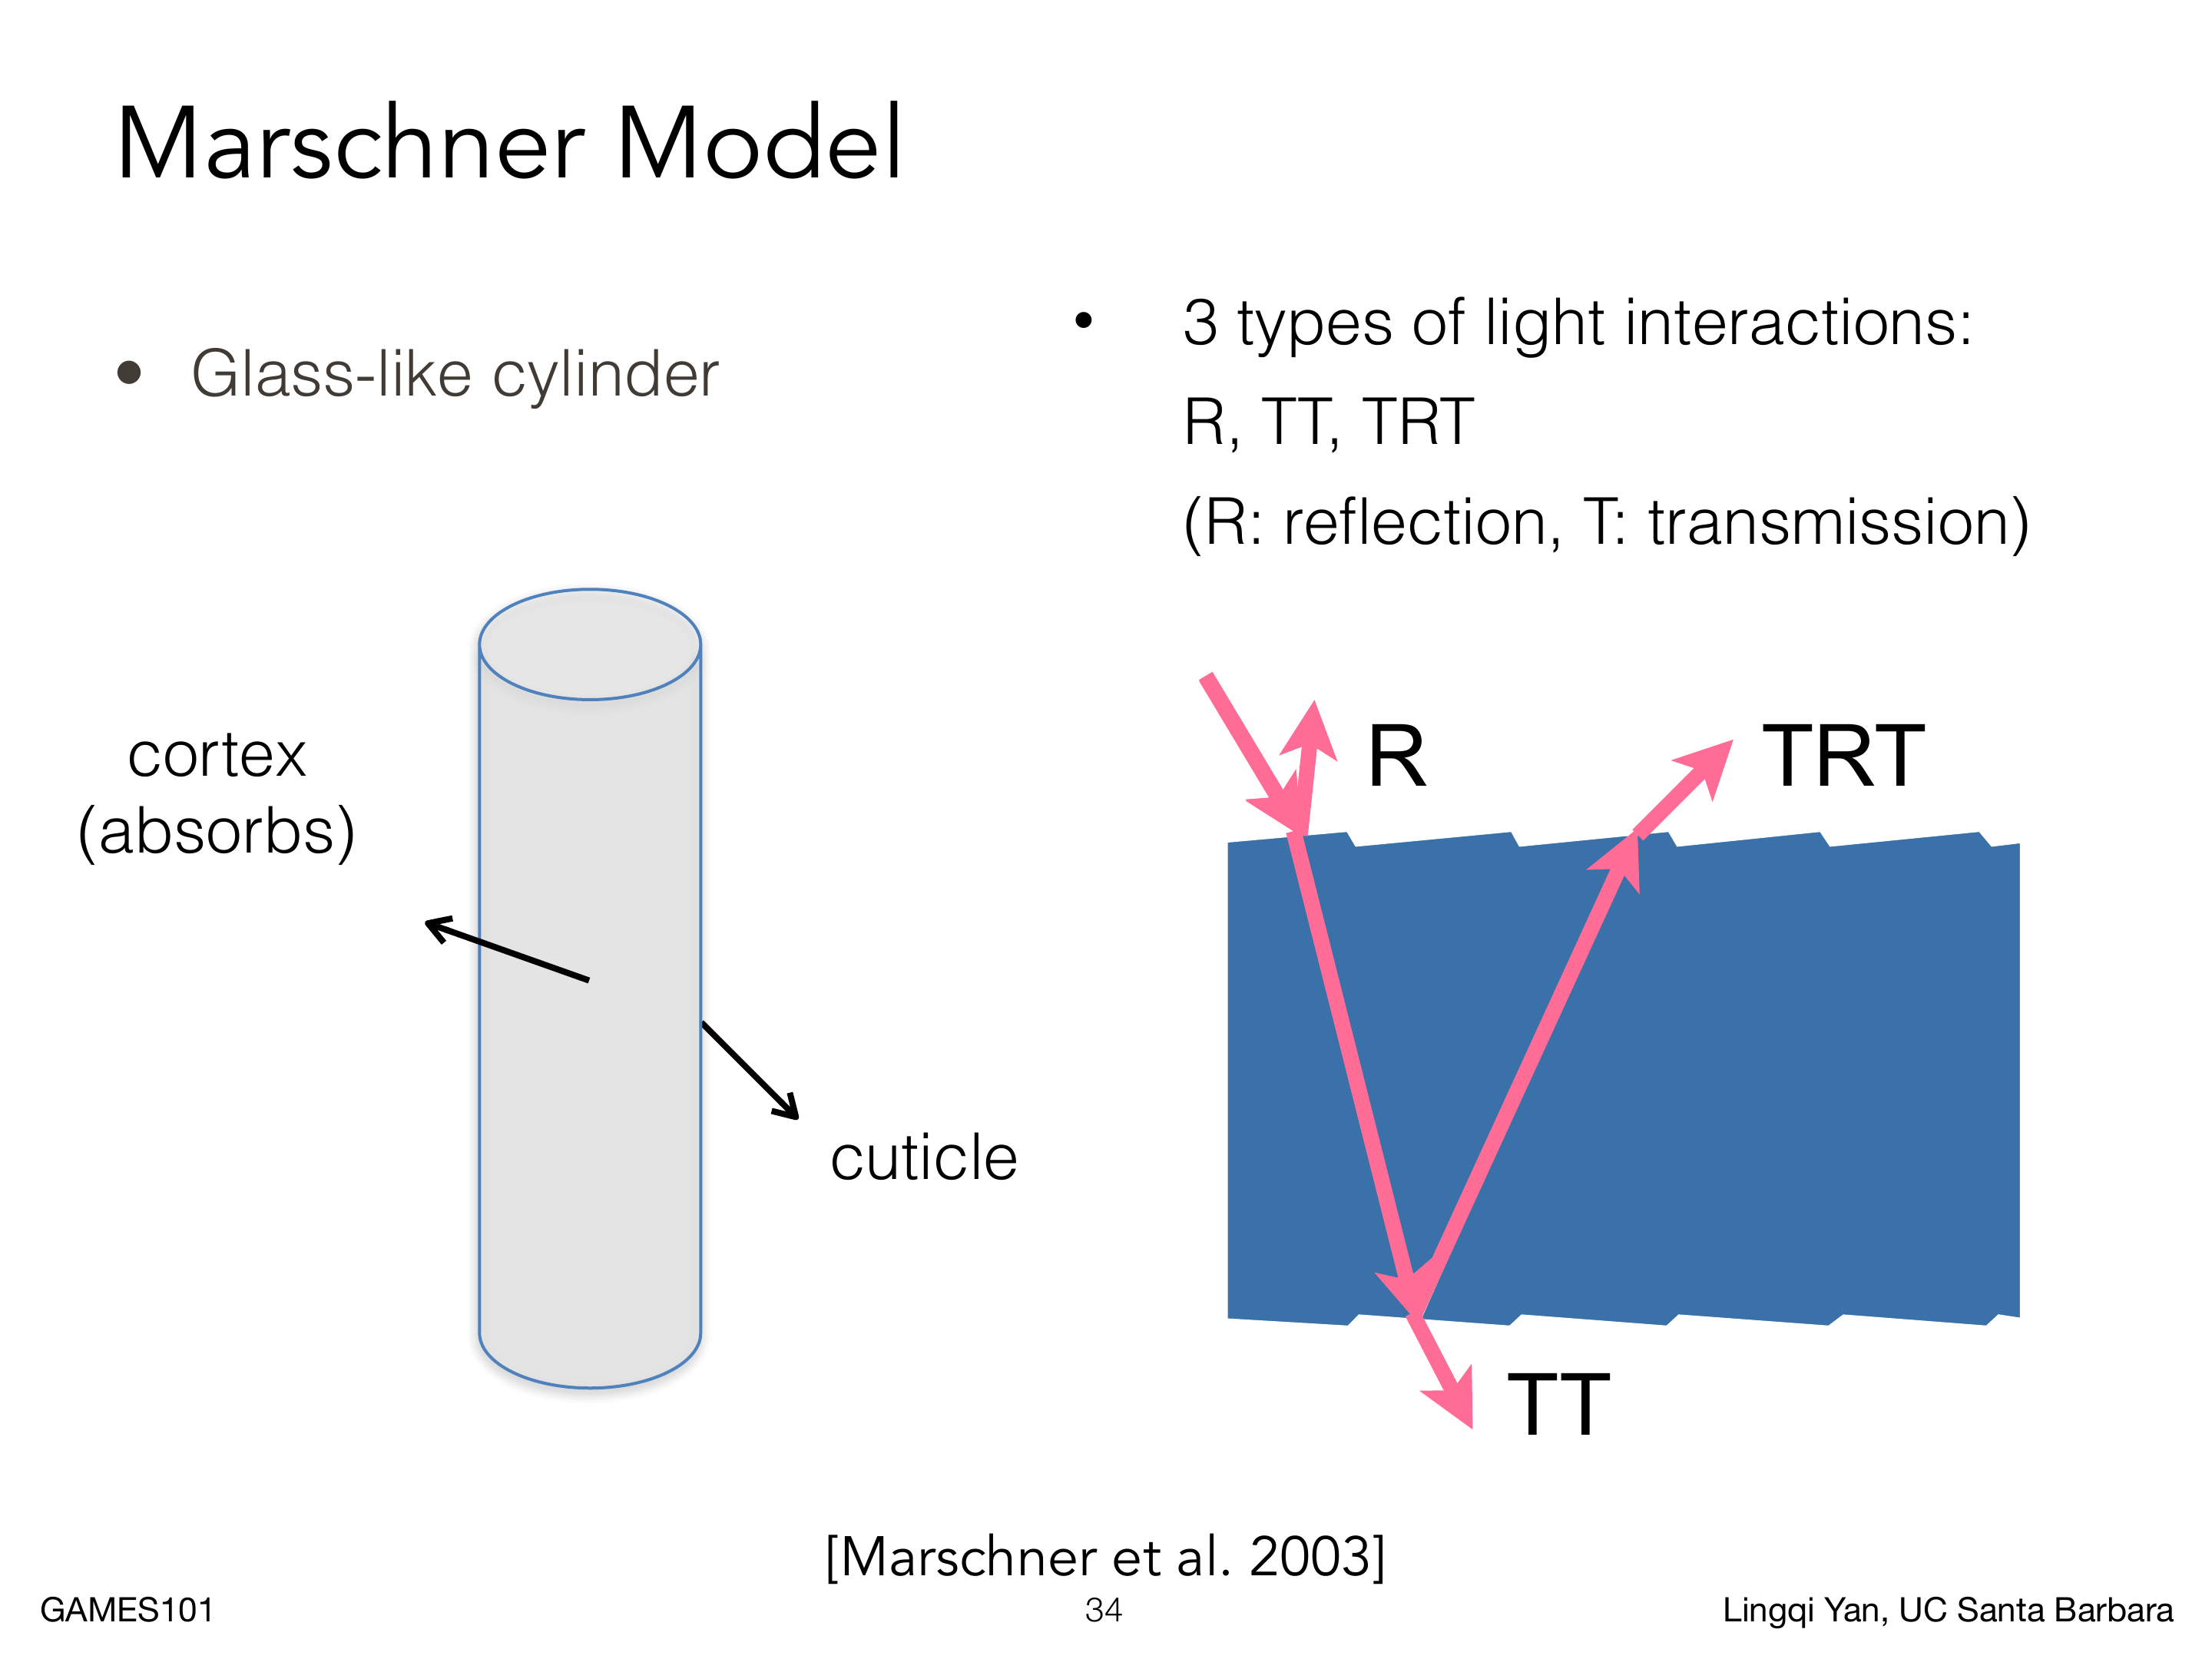
一根飘散的头发更像曲线周围的细长圆柱,不能简单当作普通表面。Kajiya–Kay 是便宜的经验模型,把纤维切线周围的散射近似成高光和漫反射的组合。Marschner 模型把头发看成带鳞片表皮和含色素皮质的玻璃状圆柱,区分三条主要路径:
- :在表面直接反射,基本保持光源颜色;
- :折射进入纤维,再折射穿出;
- :进入后在内部反射一次,再穿出。
穿过皮质的路径会被色素吸收,因而产生带发色的高光。真实头发还会在许多根纤维之间发生多次散射,数十万根纤维使渲染成本迅速上升。
动物毛发的髓质(medulla)比人发大得多,内部结构会把光像参与介质一样散射。只用人发模型会得到过于透明、过于锐利的皮毛。双圆柱模型在外层皮质中加入内层髓质,并在 、 路径中增加经髓质散射的 、,总共五个主要分量。
一个仓鼠渲染例子由约 60 万根毛发组成,使用 1024 samples per pixel 时每帧约需 36.9 分钟。双圆柱模型后来用于 2017 年上映的《War for the Planet of the Apes》,该片获 2018 年奥斯卡最佳视觉效果提名;也用于 2019 年上映的《The Lion King》,该片获 2020 年奥斯卡最佳视觉效果提名。数量级说明了毛发模型的困难:单根曲线的散射公式并不是主要瓶颈,纤维之间的多次传播和几何规模才是。
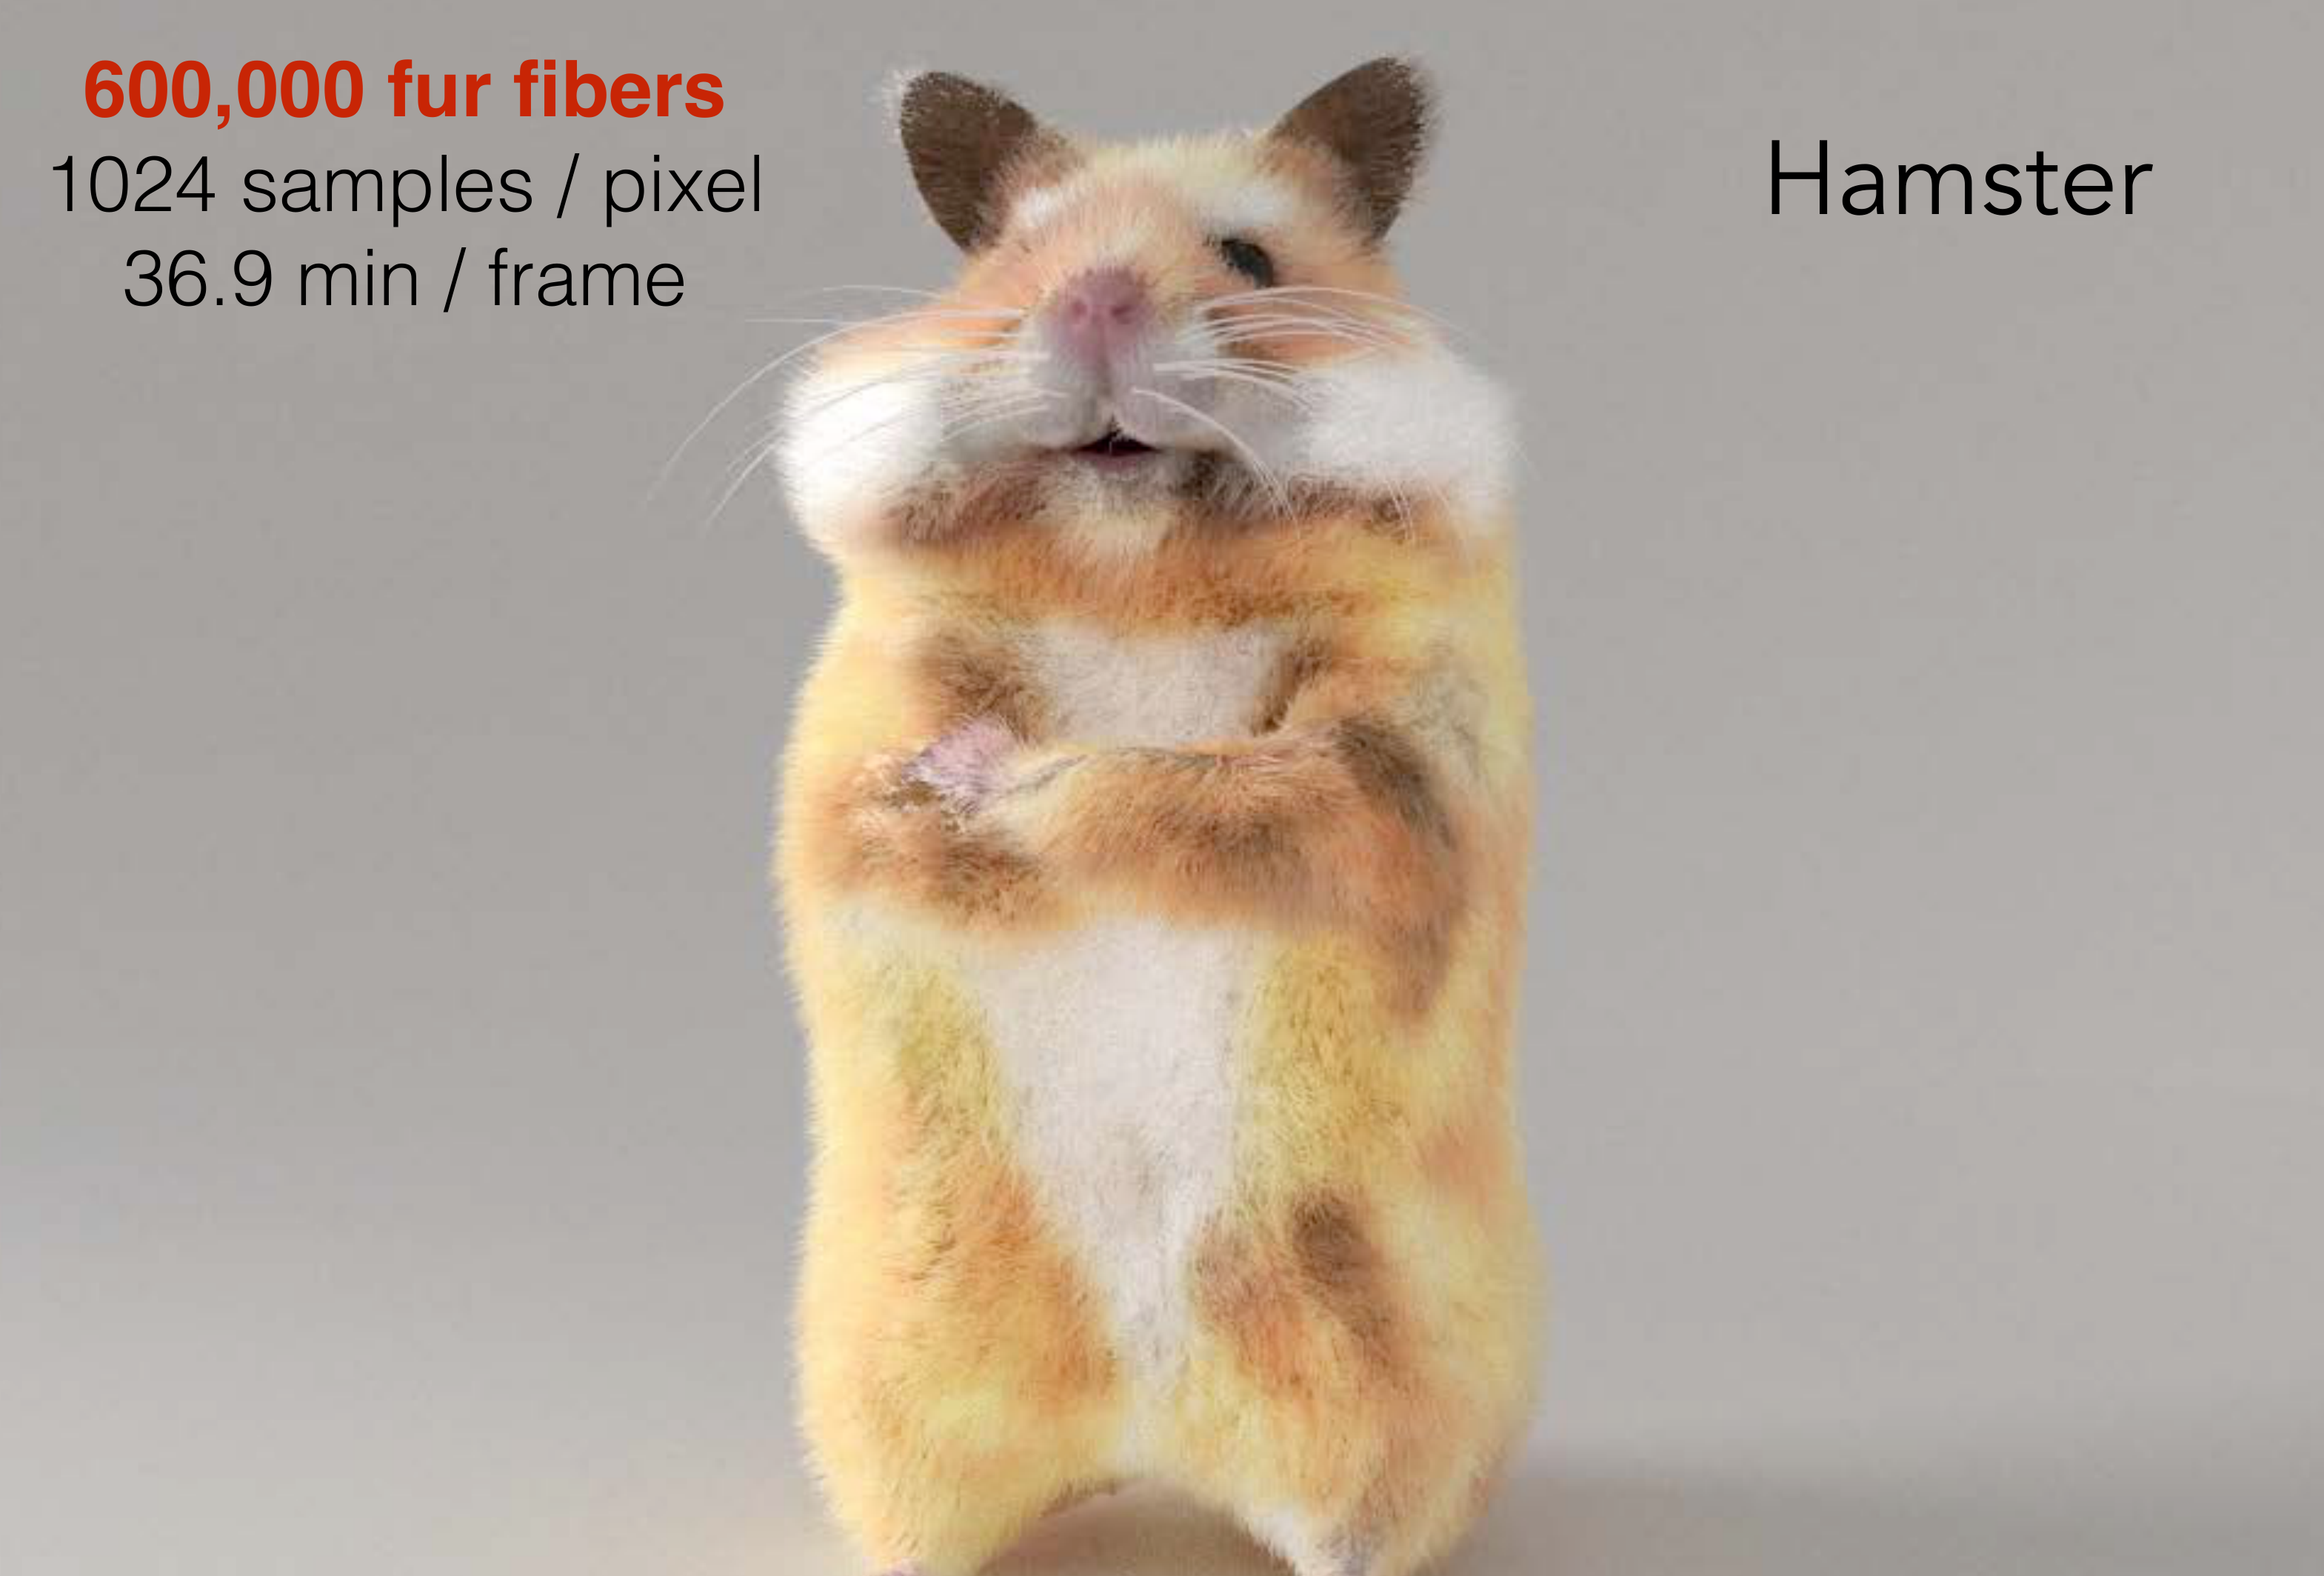
耳缘和身体轮廓可见细毛,内部整体亮度则来自大量纤维之间的传播。60 万根、1024 SPP 和 36.9 分钟每帧是这一场景的设置与耗时,说明细长几何和多次散射的共同代价,不是所有毛发渲染的固定成本。
颗粒材质
沙、盐、糖、香料和雪由许多离散颗粒堆积而成。近处可以看到单颗粒的轮廓、空隙和高光,远处却只看见沙丘或雪堆的整体形状。可以逐粒建模,也可以用颗粒大小、密度、成分比例和散射参数建立统计表示;随着观察距离变化,表示方式也要改变。
颗粒材质的通用高效表示仍然困难。Pixar 的短片《Piper》展示了沙子这类颗粒外观,但它不等同于一个简单表面 BRDF。
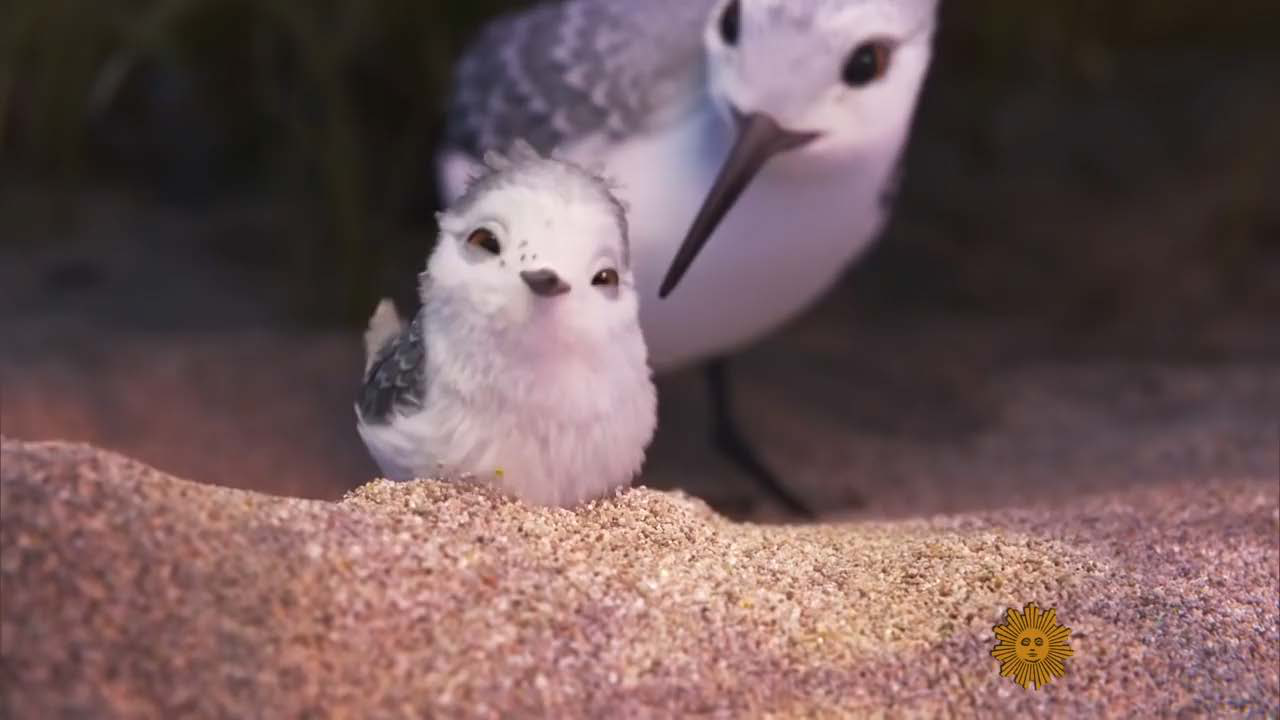
近处沙粒的轮廓、间隙和不同反光仍可分辨,远处逐渐呈现整体沙滩。表示方法必须随投影尺度改变,不能在所有距离上都简单使用一个平滑表面或逐粒几何。
次表面散射
BRDF 假设入射和出射发生在同一个表面点。玉石、皮肤、蜡、牛奶和耳廓中的光却可能从 进入,在内部散射后从另一个位置 离开。这个空间迁移需要 BSSRDF Bidirectional Surface Scattering Reflectance Distribution Function:
出射辐亮度写成
当 时,BSSRDF 退化为带有表面 Dirac delta 的 BRDF。BSSRDF 多出的面积积分正是内部空间传播的数学表达,其单位为 ;面积上的 delta 具有面积倒数单位。
更具体地,局部 BRDF 是
其中 是表面上的面积 Dirac delta。代入面积积分后, 被压到 ,就恢复普通 BRDF 反射方程。这说明 BSSRDF 的新增自由度是出射位置,而不是简单给 BRDF 加一层模糊。
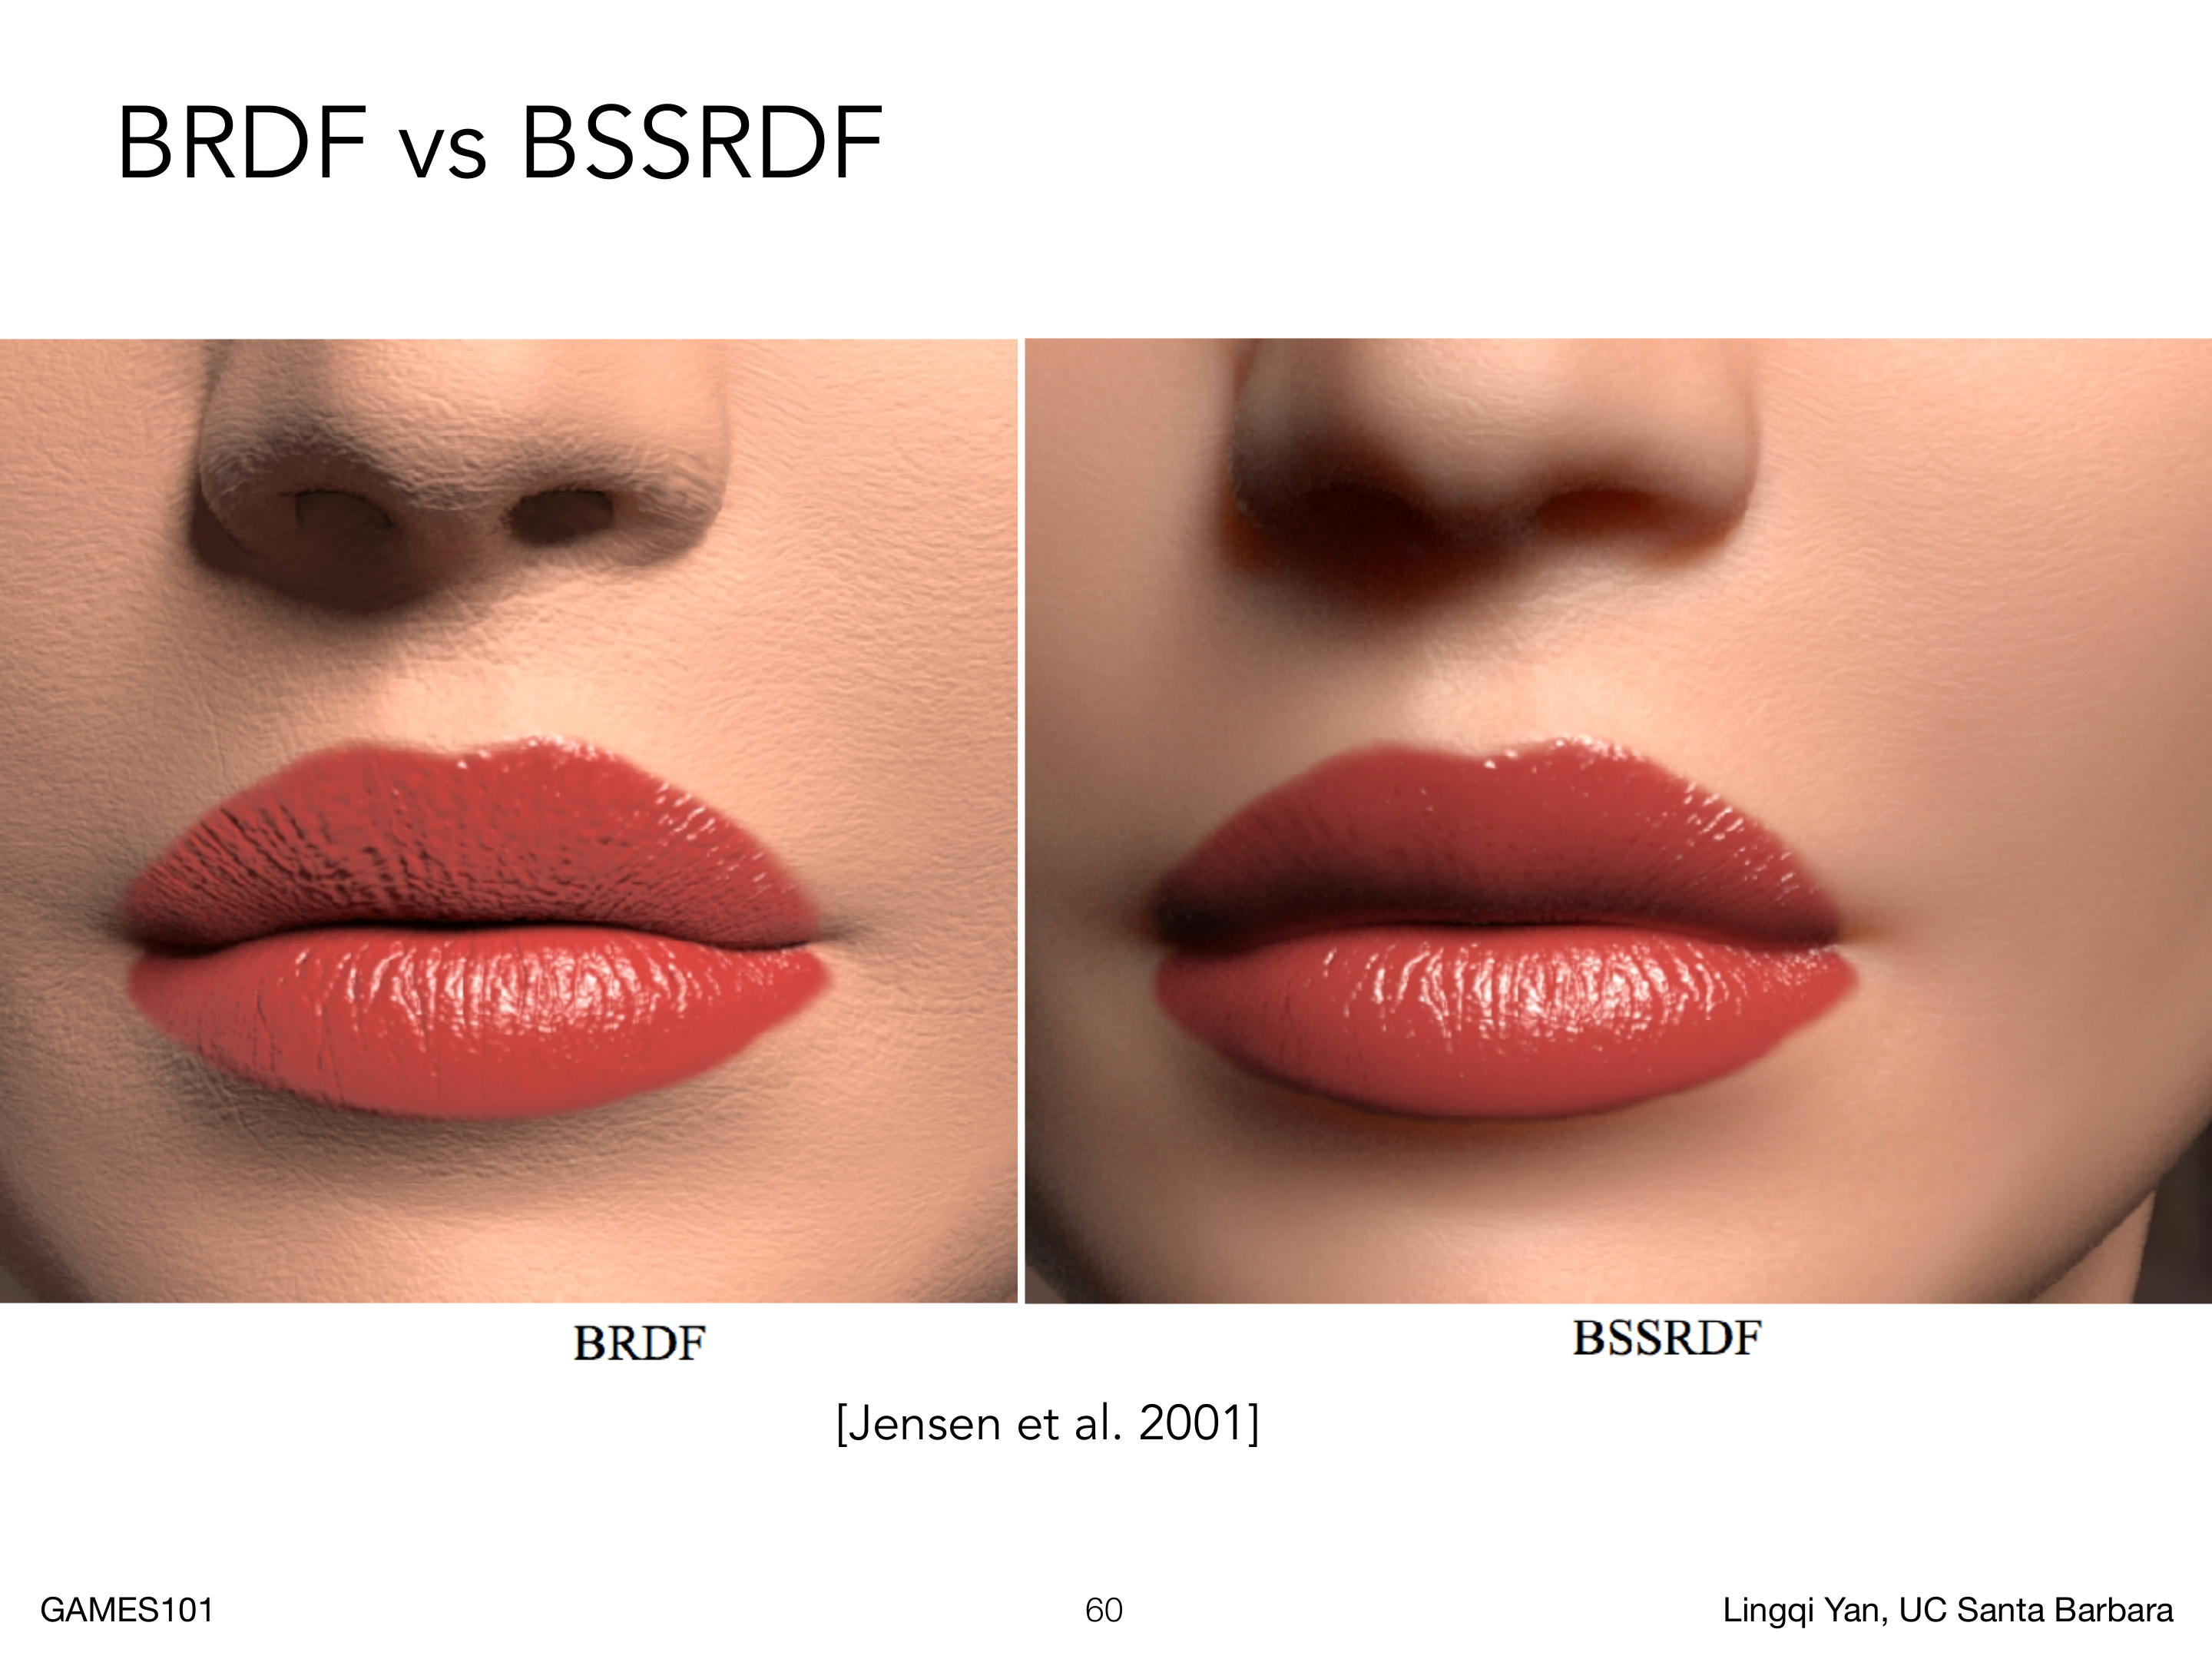
偶极近似用一对点源近似强散射介质中的扩散:表面下方的真实源代表入射能量,表面上方的虚拟负源负责近似边界条件。只用 BRDF 的雕塑像石膏,加入 BSSRDF 后背光处也会透出光,才有大理石、玉石或皮肤的柔和过渡。
在扩散近似中,吸收和约化散射系数决定有效扩散距离。用 和 表示吸收与约化散射,常写 、,扩散系数为
点源到表面下方真实位置和表面上方虚拟位置的距离分别记为 。偶极模型用两项扩散剖面叠加,并通过虚拟负源满足边界条件;材料的颜色和散射半径由各波长的 决定。薄片、分层和弱散射材料不能直接套用半无限介质的偶极假设。
布料
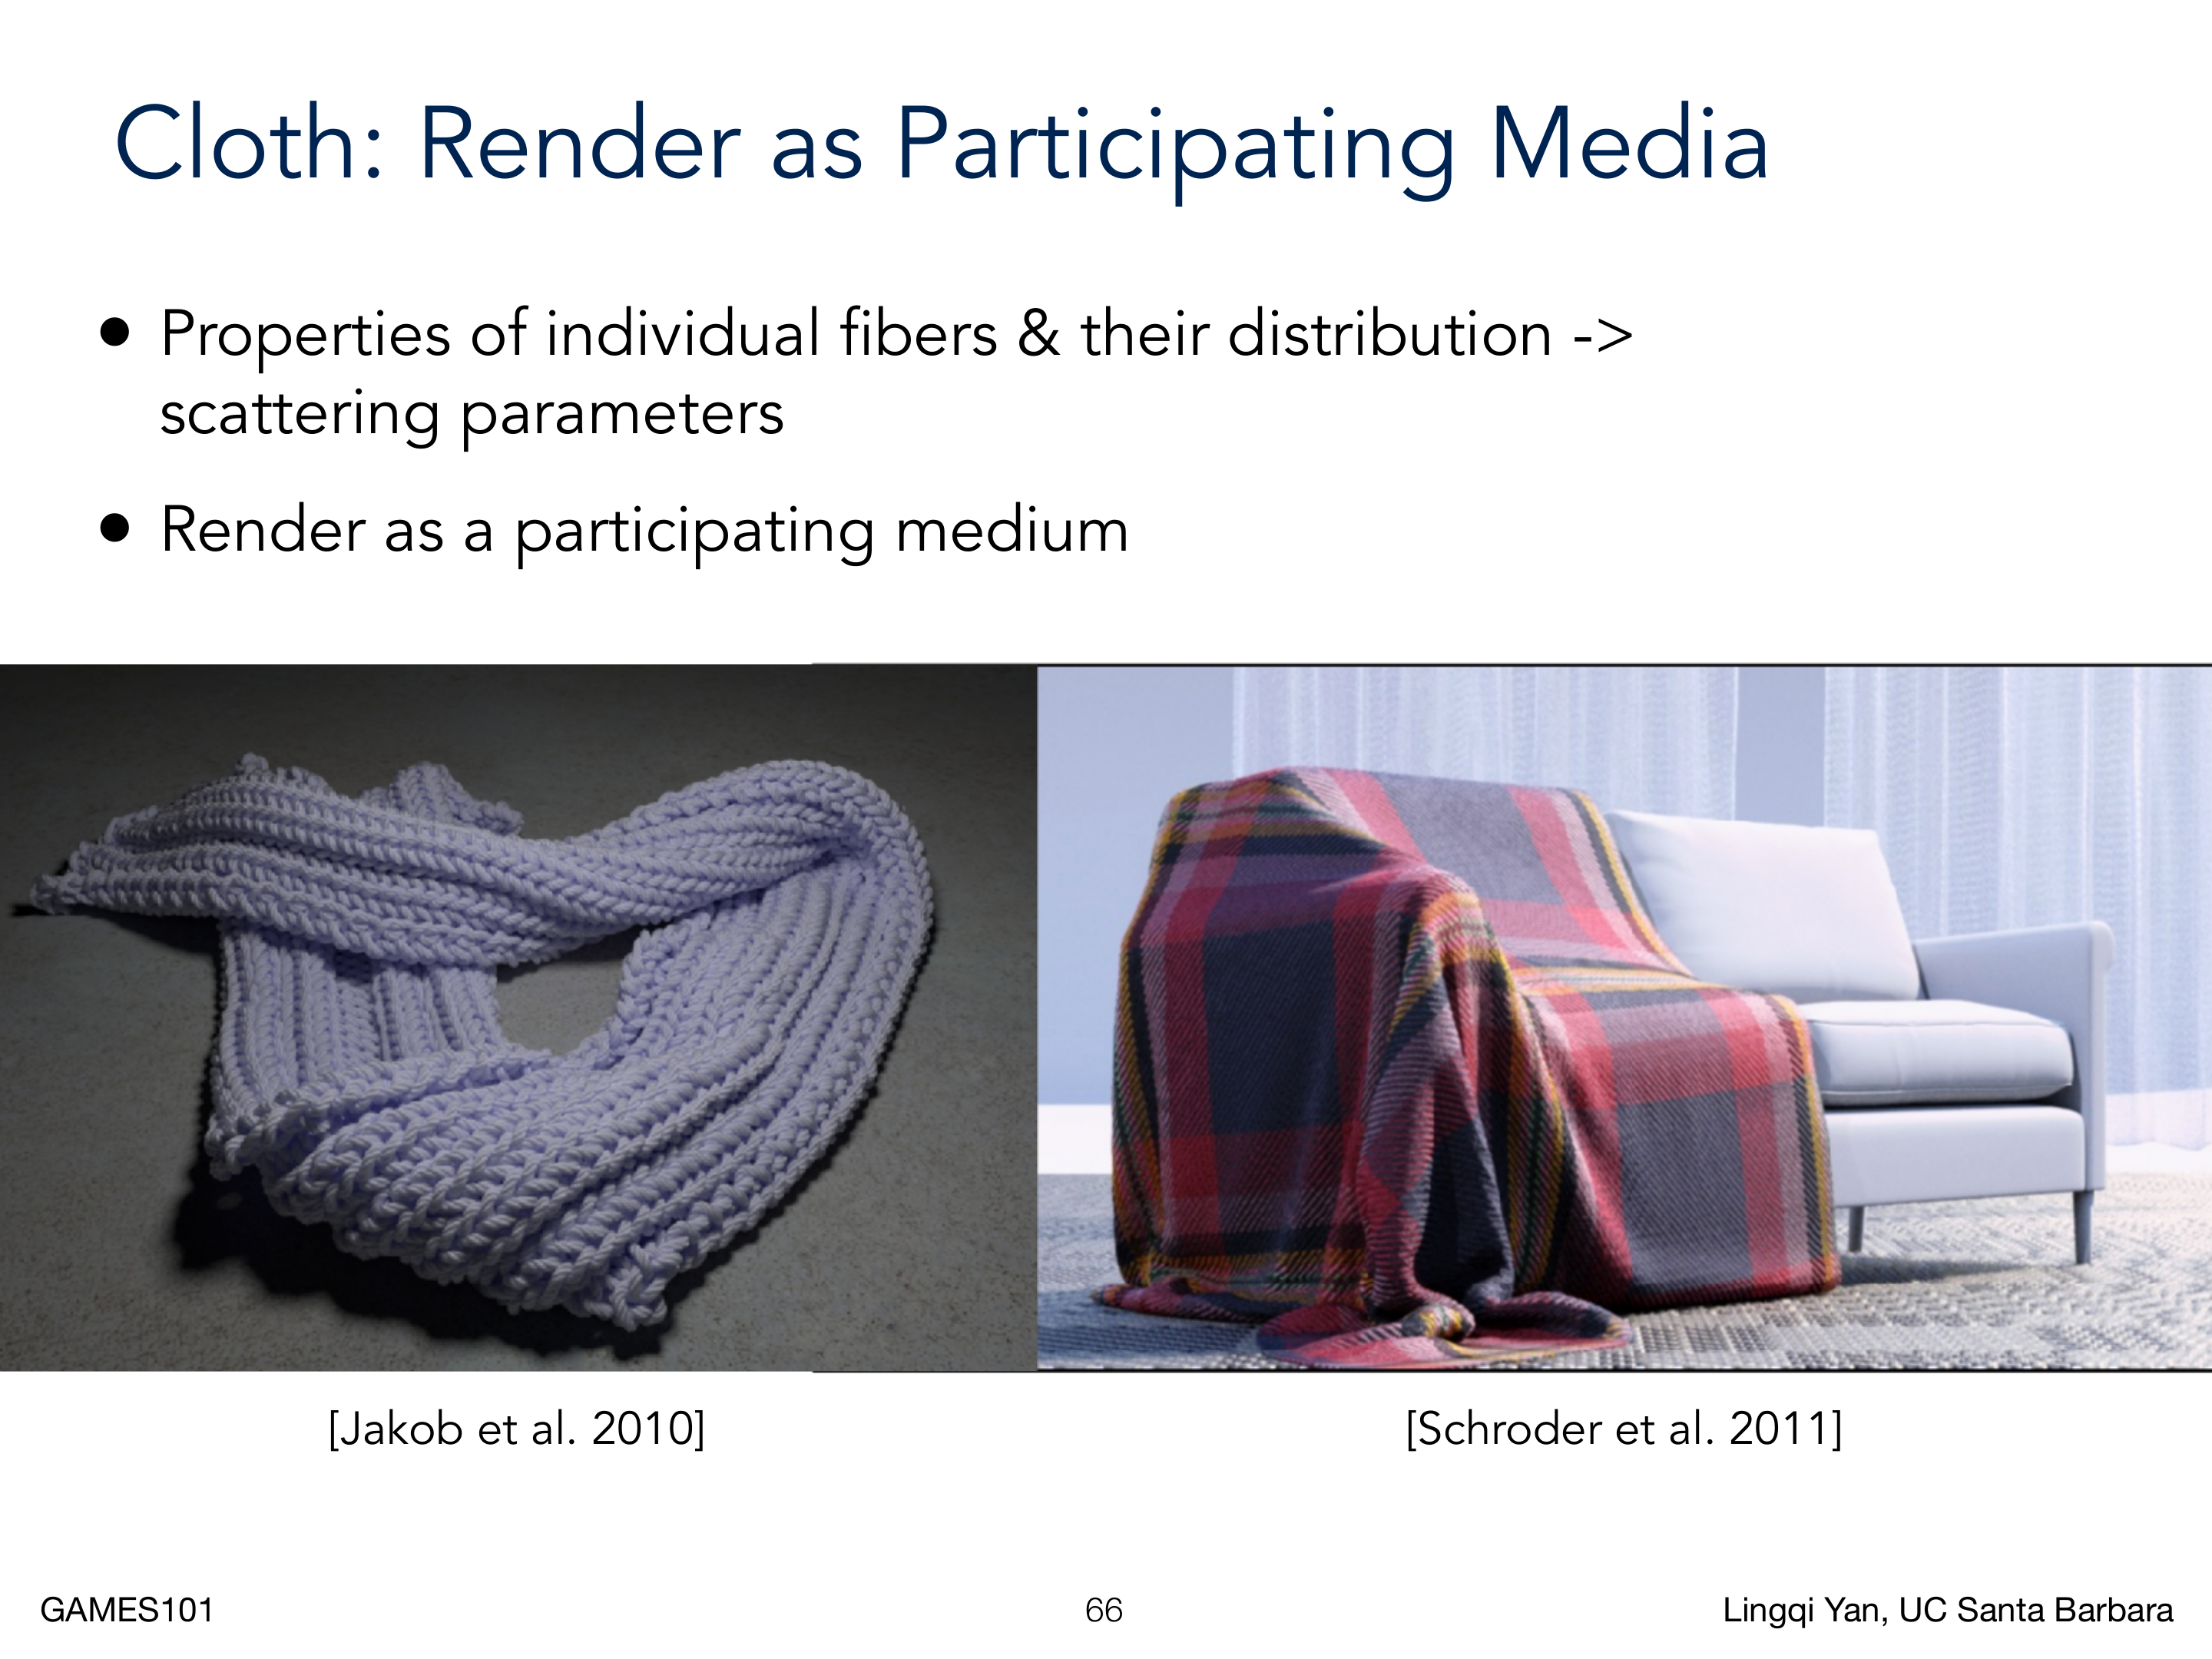
布料是纤维加捻、成股、成线后通过机织或针织形成的集合。若按观察尺度和预算区分,常见有三种表示:
- 把织法的总体行为拟合成表面 BRDF,适合远景;
- 在空间网格中记录纤维密度和方向,把布料当作参与介质;
- 显式建模每根纤维,适合特写但计算量最大。
表面 BRDF 速度快,却不能真实表现绒毛轮廓和纱线空隙;参与介质保留统计透光;逐根纤维最完整但路径和求交数量巨大。The BFG 中的亚麻衣物说明最简单的表面模型在合适场景中仍有实用价值。
微观细节
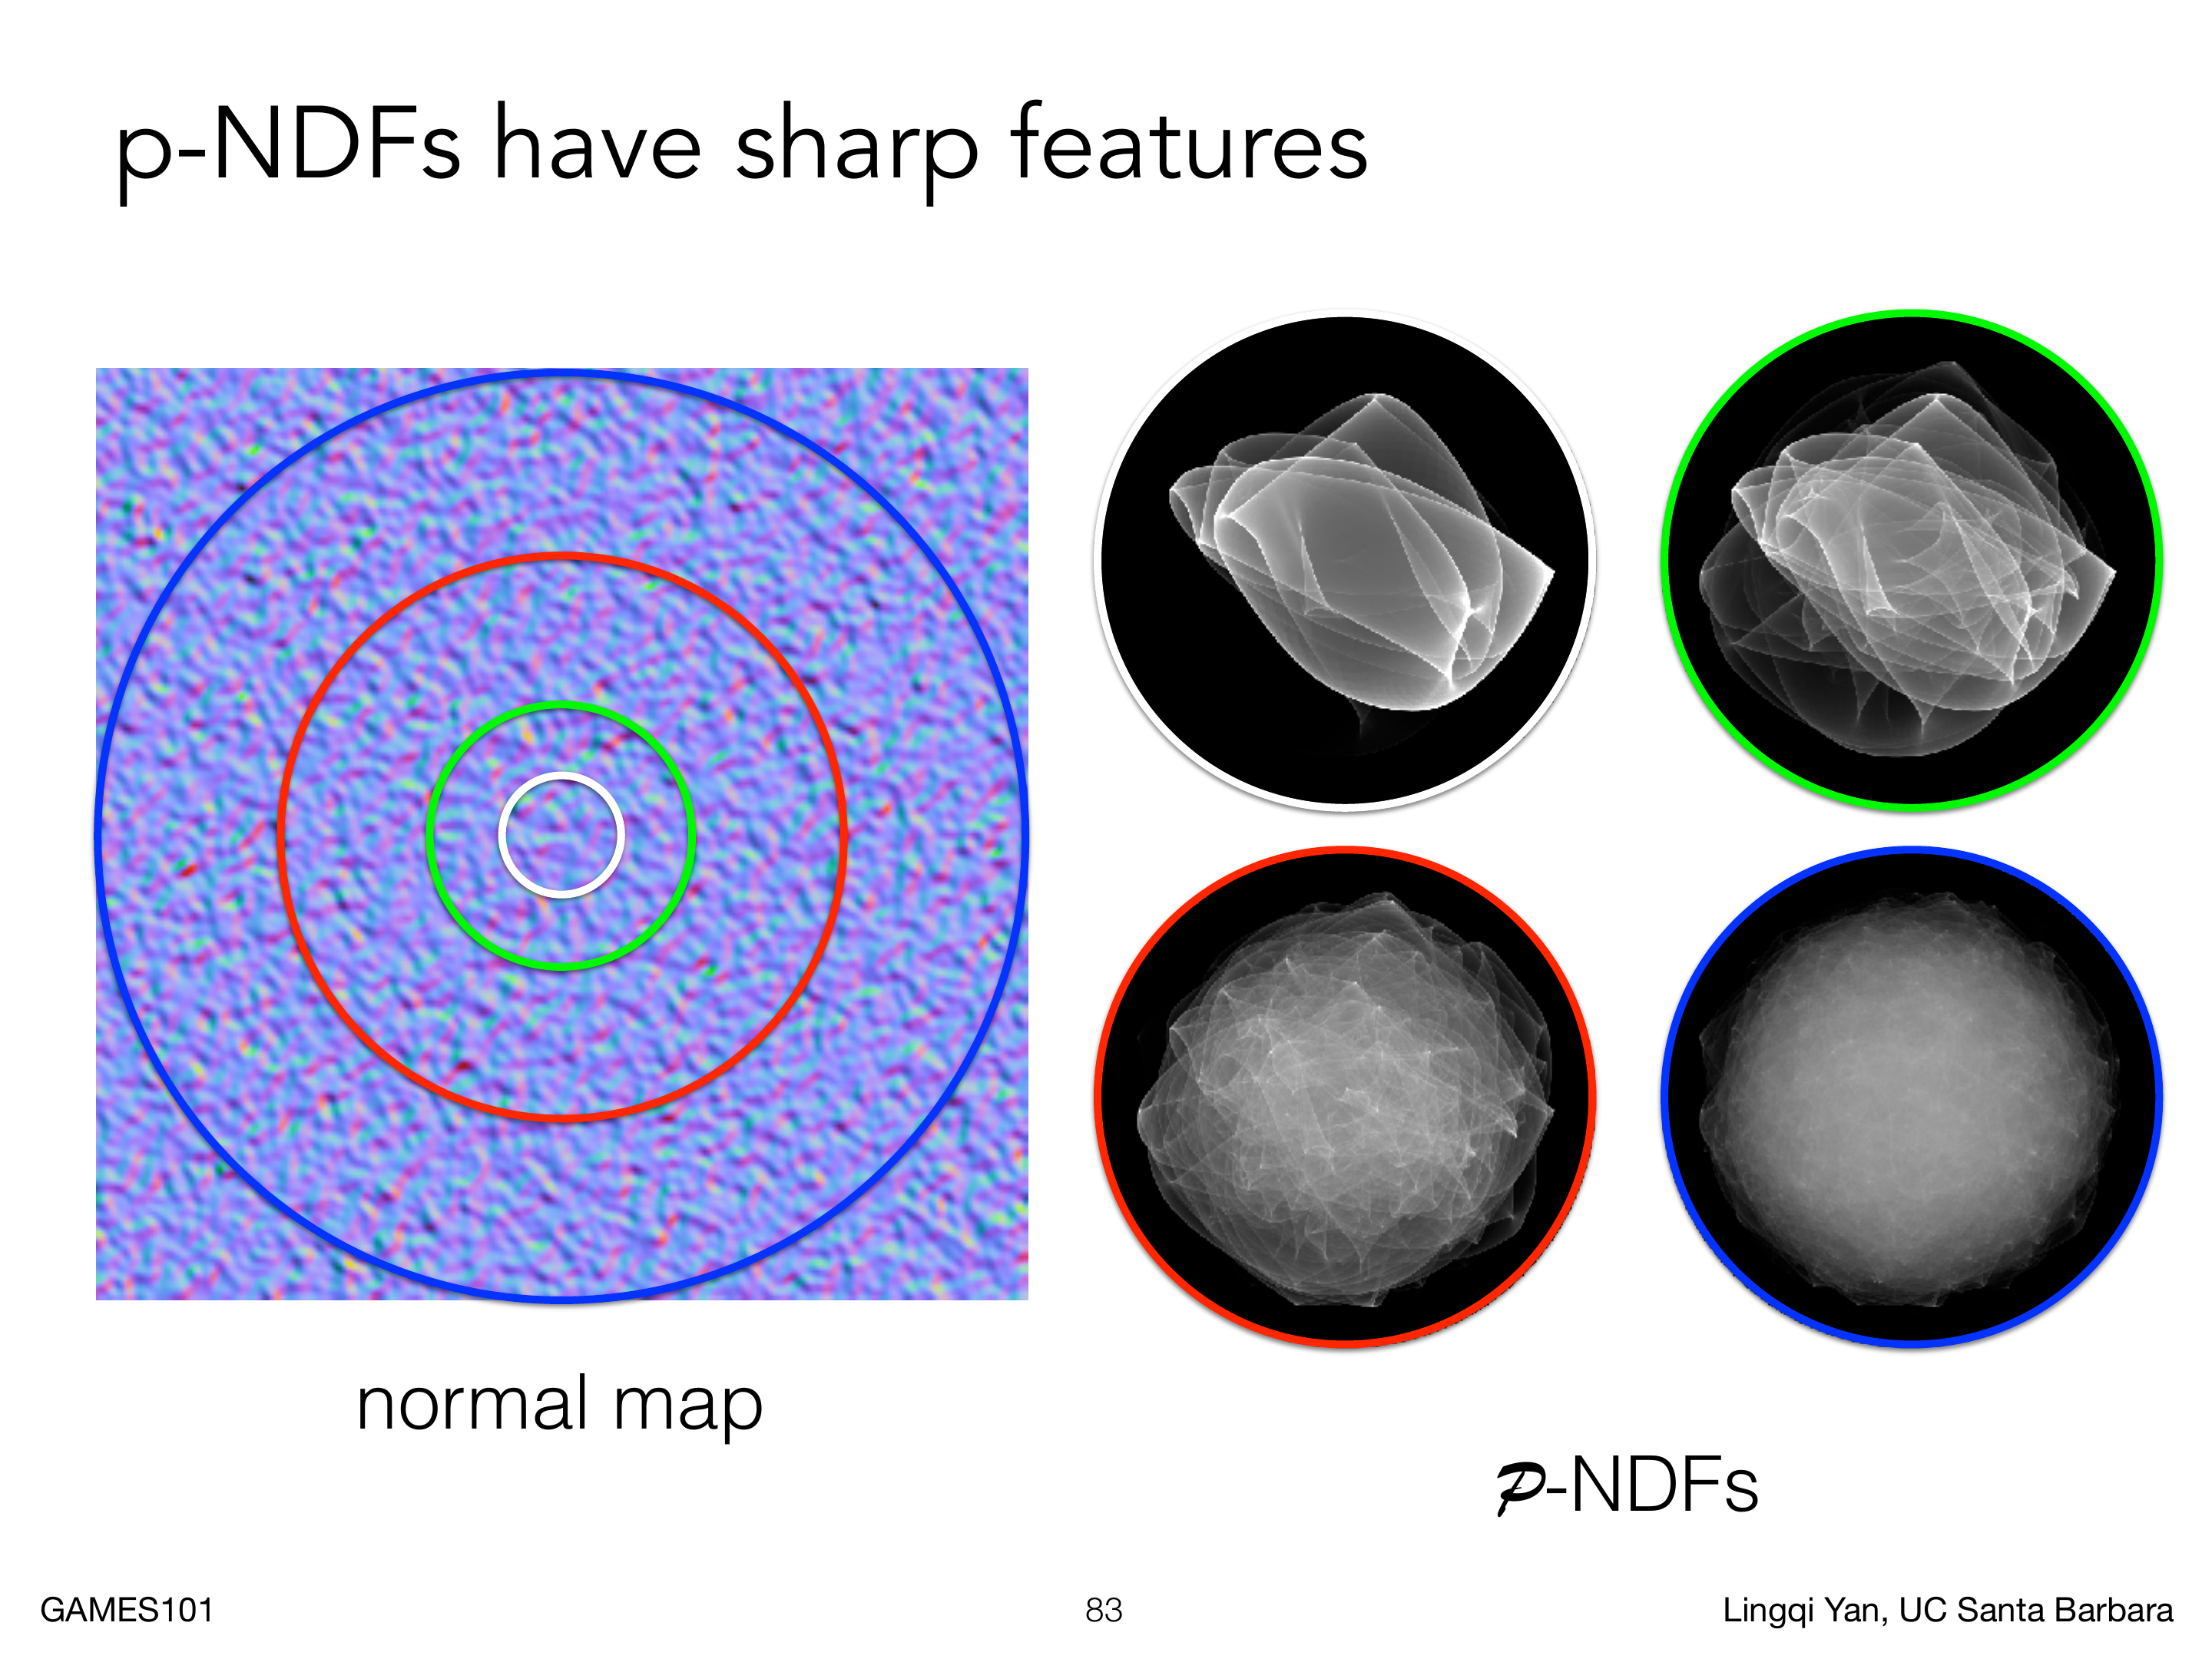
标准微表面模型把 NDF 当作平滑的统计分布,因此车漆、鼠标外壳和金属可能显得过度规整。真实表面还有划痕、灰尘、磨痕和金属亮片。高分辨率法线图中,每个像素只覆盖极少数真正满足镜面反射条件的微面,直接路径追踪会严重 miss。一个约 的法线图例子在数小时内不能收敛,按样本量外推接近一个月。
对像素覆盖区域 统计真实法线分布,得到 patch NDF:
用 替换光滑统计 NDF,可以在不逐个命中微面的情况下保留稀疏高光和 glint。footprint 变大时,许多微面被平均;footprint 变小时,离散峰和方向性更明显。
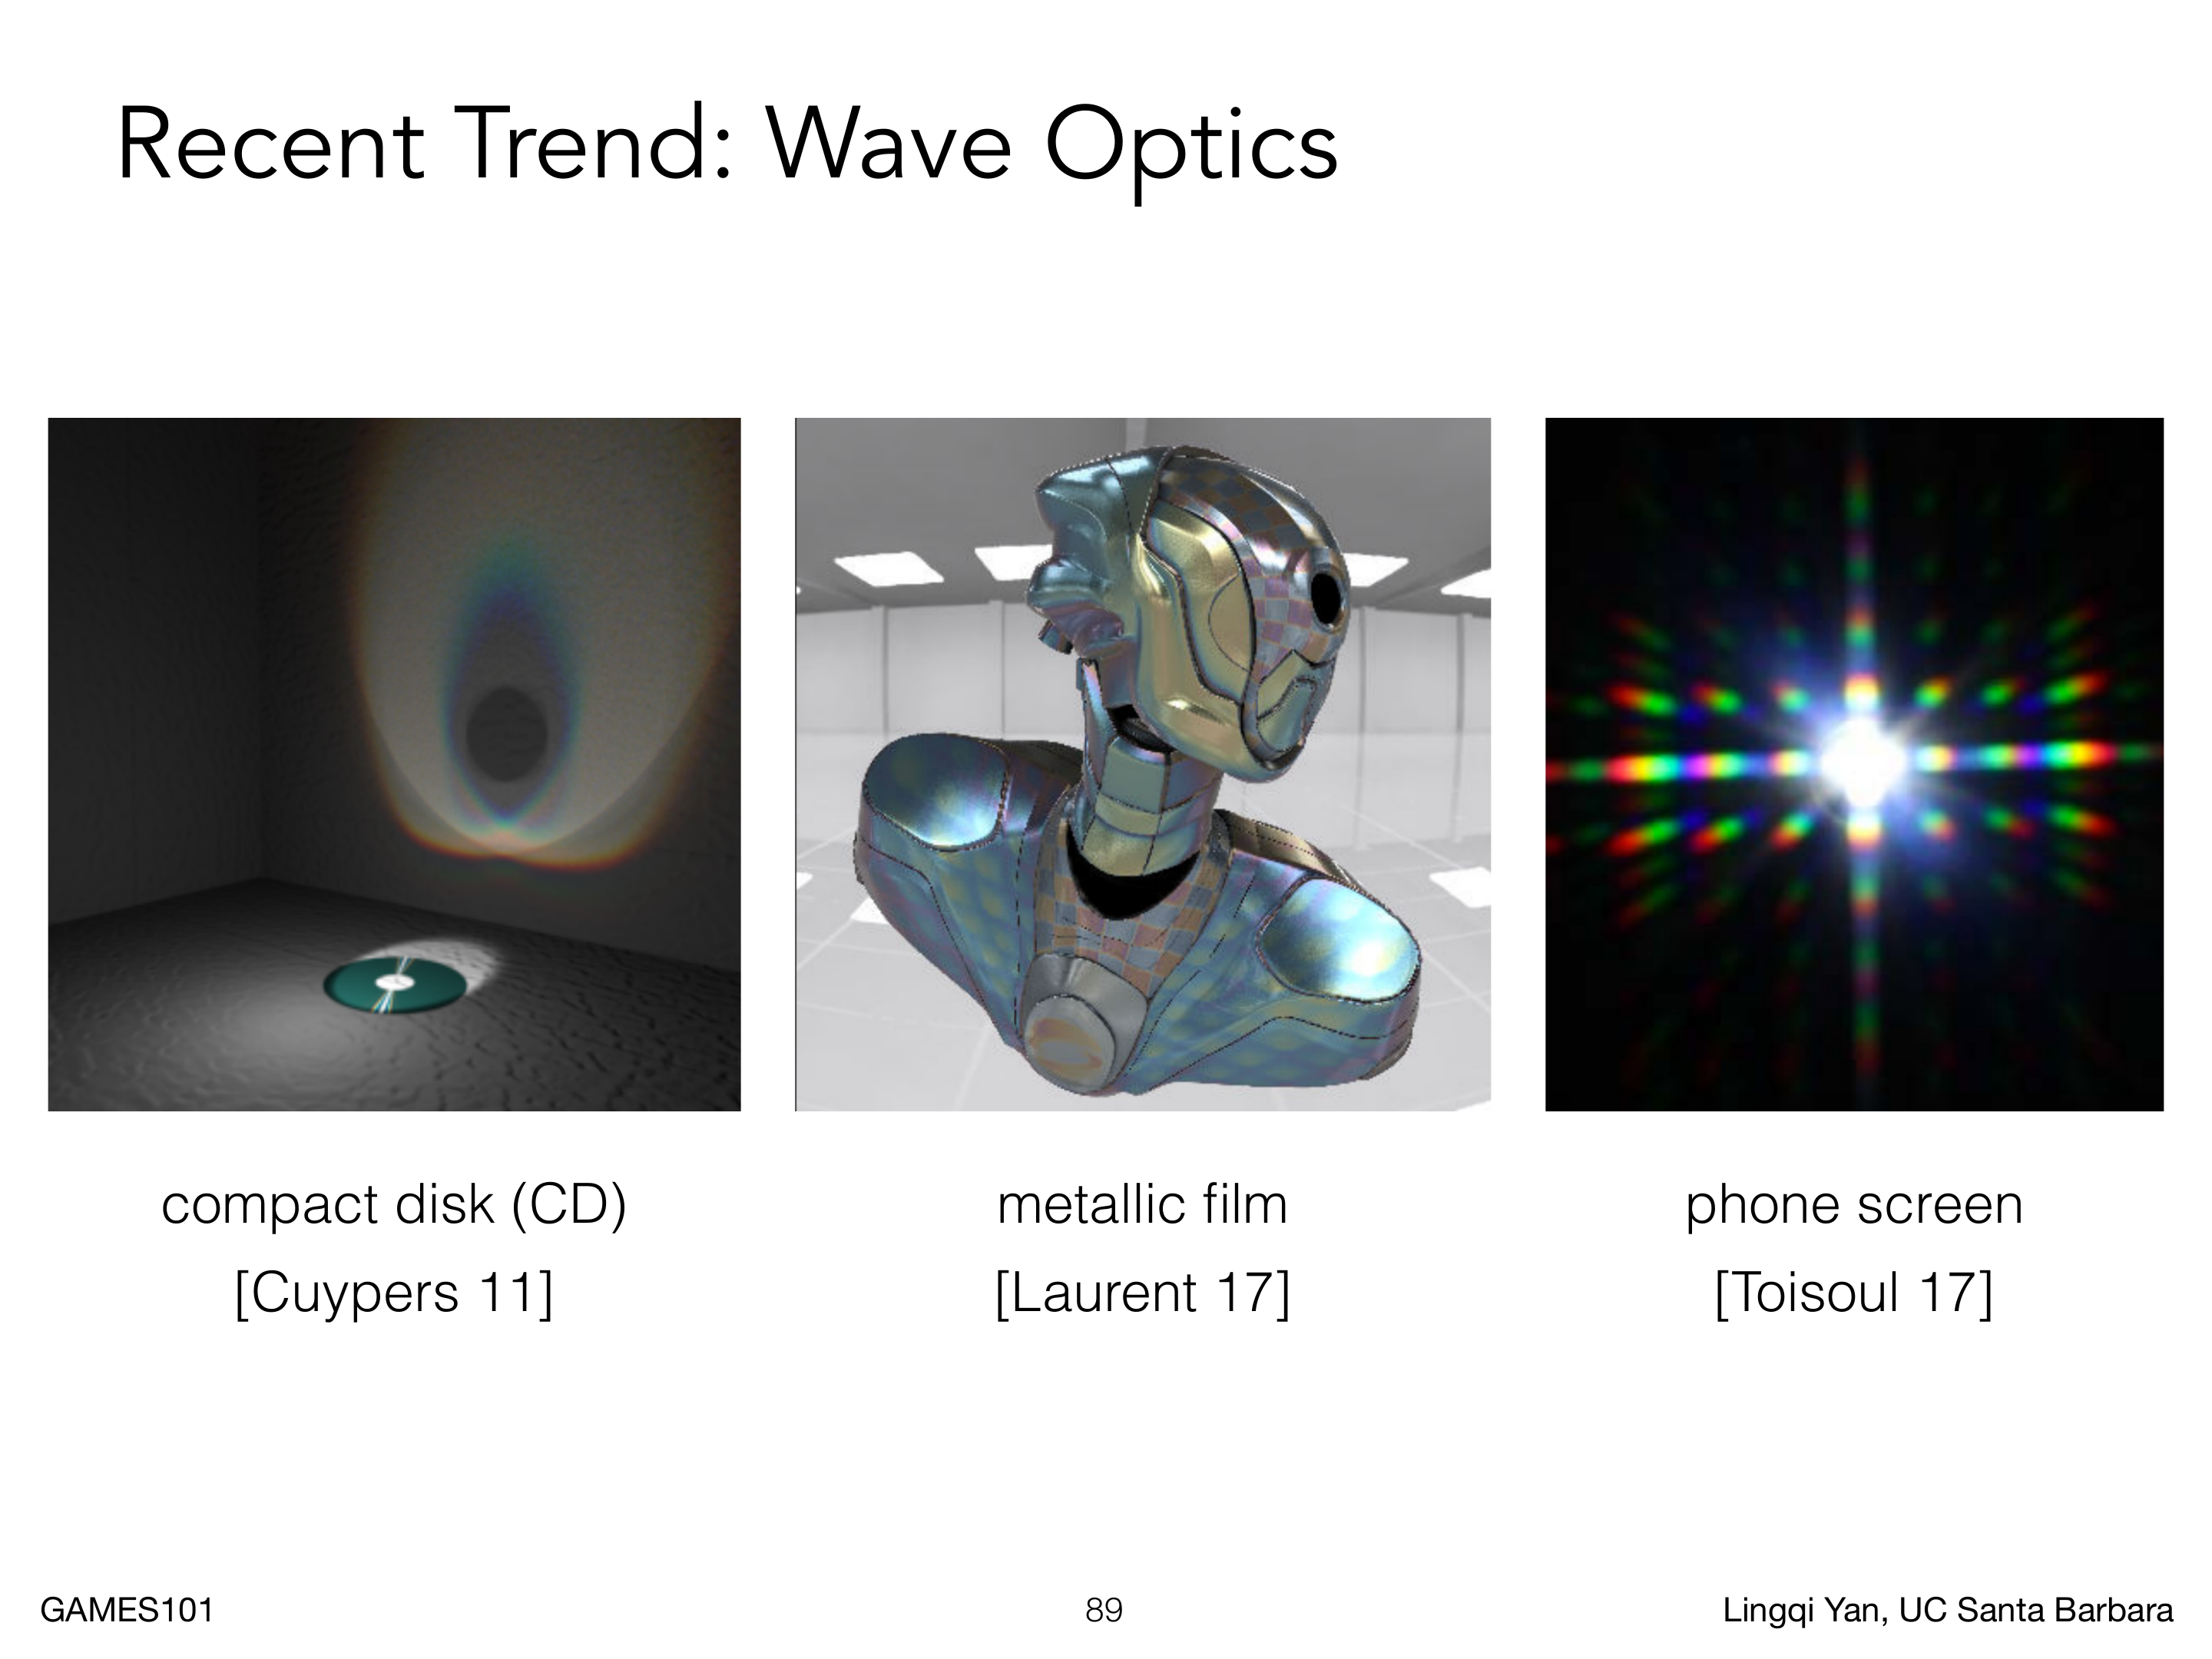
当微结构尺寸接近可见光波长,几何光学不再足够,需要波动光学。多条微观路径的复振幅为
总强度必须先叠加复振幅再取模平方:
两条路径的强度展开为
因此真正起作用的是光程差 与波长的比值:相位接近时相长,相差约 时相消。界面反射还可能加入额外相位;独立光源的相位在时间平均后可能消掉交叉项,不能把任意两束光都相干相加。光盘、金属薄膜、屏幕像素结构和餐具划痕都可能出现这种现象。
程序外观
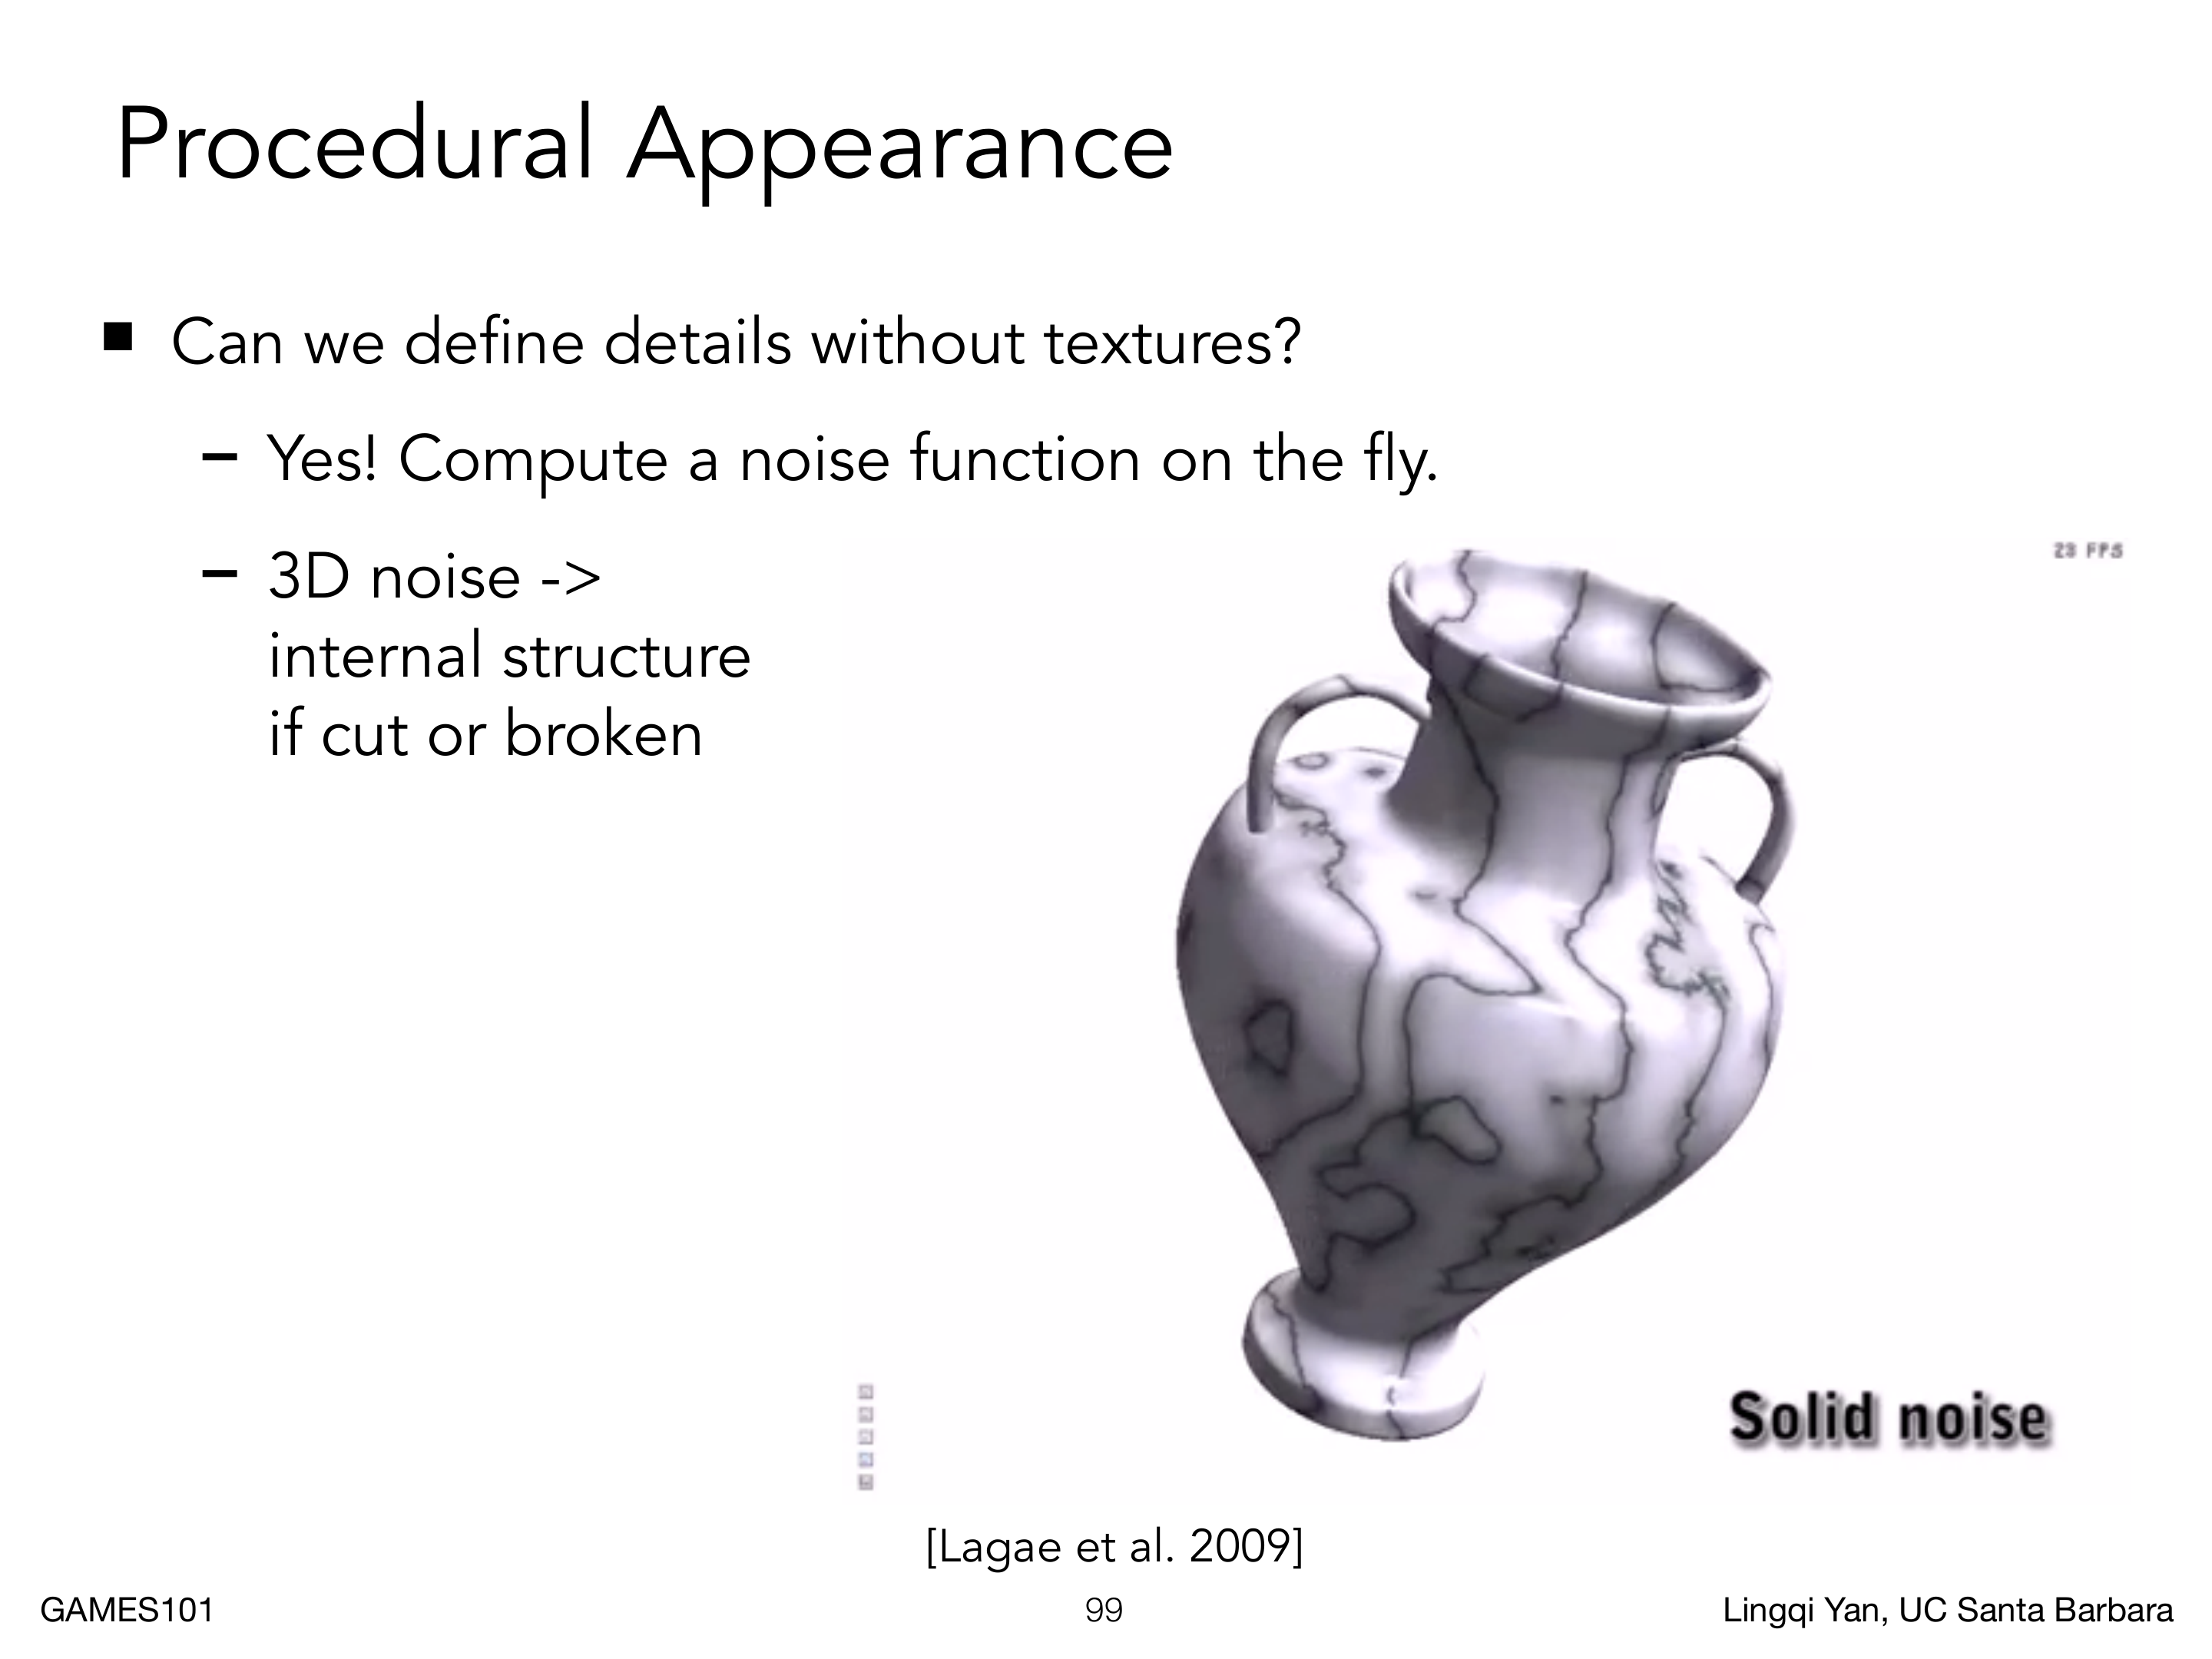
程序化外观不预先存储完整纹理,而是在查询坐标 时计算函数 。二维贴图适合表面,三维噪声则能让物体被切开后仍露出连续的内部结构。对归一化噪声 做阈值,可得到二值材料:
Perlin、Worley、多频噪声和域扭曲可以生成木纹、石材、地形、水面和细胞状结构。重要的是区分两种工具链:shader 中按需查询的程序化外观不需要存储体积;Houdini 等工业工具也可以先生成程序化资产,再交给后续流程。
多频噪声常写成 fractal Brownian motion(fBm):
它把多个尺度的结构叠加起来;Worley noise 通过到随机特征点的距离形成细胞状纹理,域扭曲先改变输入坐标再查询原噪声。高频程序纹理若不按像素 footprint 过滤,远处会闪烁和走样,因此仍需限制最高频率或做预过滤。