实时渲染-05:球谐与辐射传输
环境阴影
环境预积分解决了无阴影环境着色。加入可见性 后,问题变得更复杂:天空各个方向都可能提供光,而每个点对这些方向的遮挡不同。
将环境离散为许多方向光,可以为每盏光建立 Shadow Map,再累加结果;方向数增加,阴影生成和查询成本也随之增加。改为每像素随机采样少量方向,则需要回答这些方向是否被挡住,采样不足还会产生噪声。环境图中有一个很亮的小窗口时,均匀采样甚至可能一直错过主要贡献。
实际实现常先为太阳或最亮的一两个方向计算阴影,再用较便宜的方法处理其余环境。环境遮蔽 Ambient Occlusion,AO 适合近似均匀环境下的局部遮挡,不能准确替代任意方向光照的阴影。Imperfect Shadow Maps 以较粗的阴影表示减小多光源成本,Lightcuts 按贡献聚合大量光源;实时光线追踪直接查询几何可见性。这些选择各有预算与误差来源。
这里沿另一条思路处理:如果场景固定,可否提前记录每个点对环境各方向的响应,之后只更换光照?在回答之前,先理解方向函数如何压缩。
频率与滤波
函数变化缓慢,主要由低频成分描述;细密纹理和尖锐变化需要更高频率。傅里叶展开 Fourier Expansion 将一个周期信号分解为不同频率的正弦、余弦之和,例如
每个系数决定对应频率的贡献。有限项重建只能保留其中一部分,截去高频通常使细节变少。
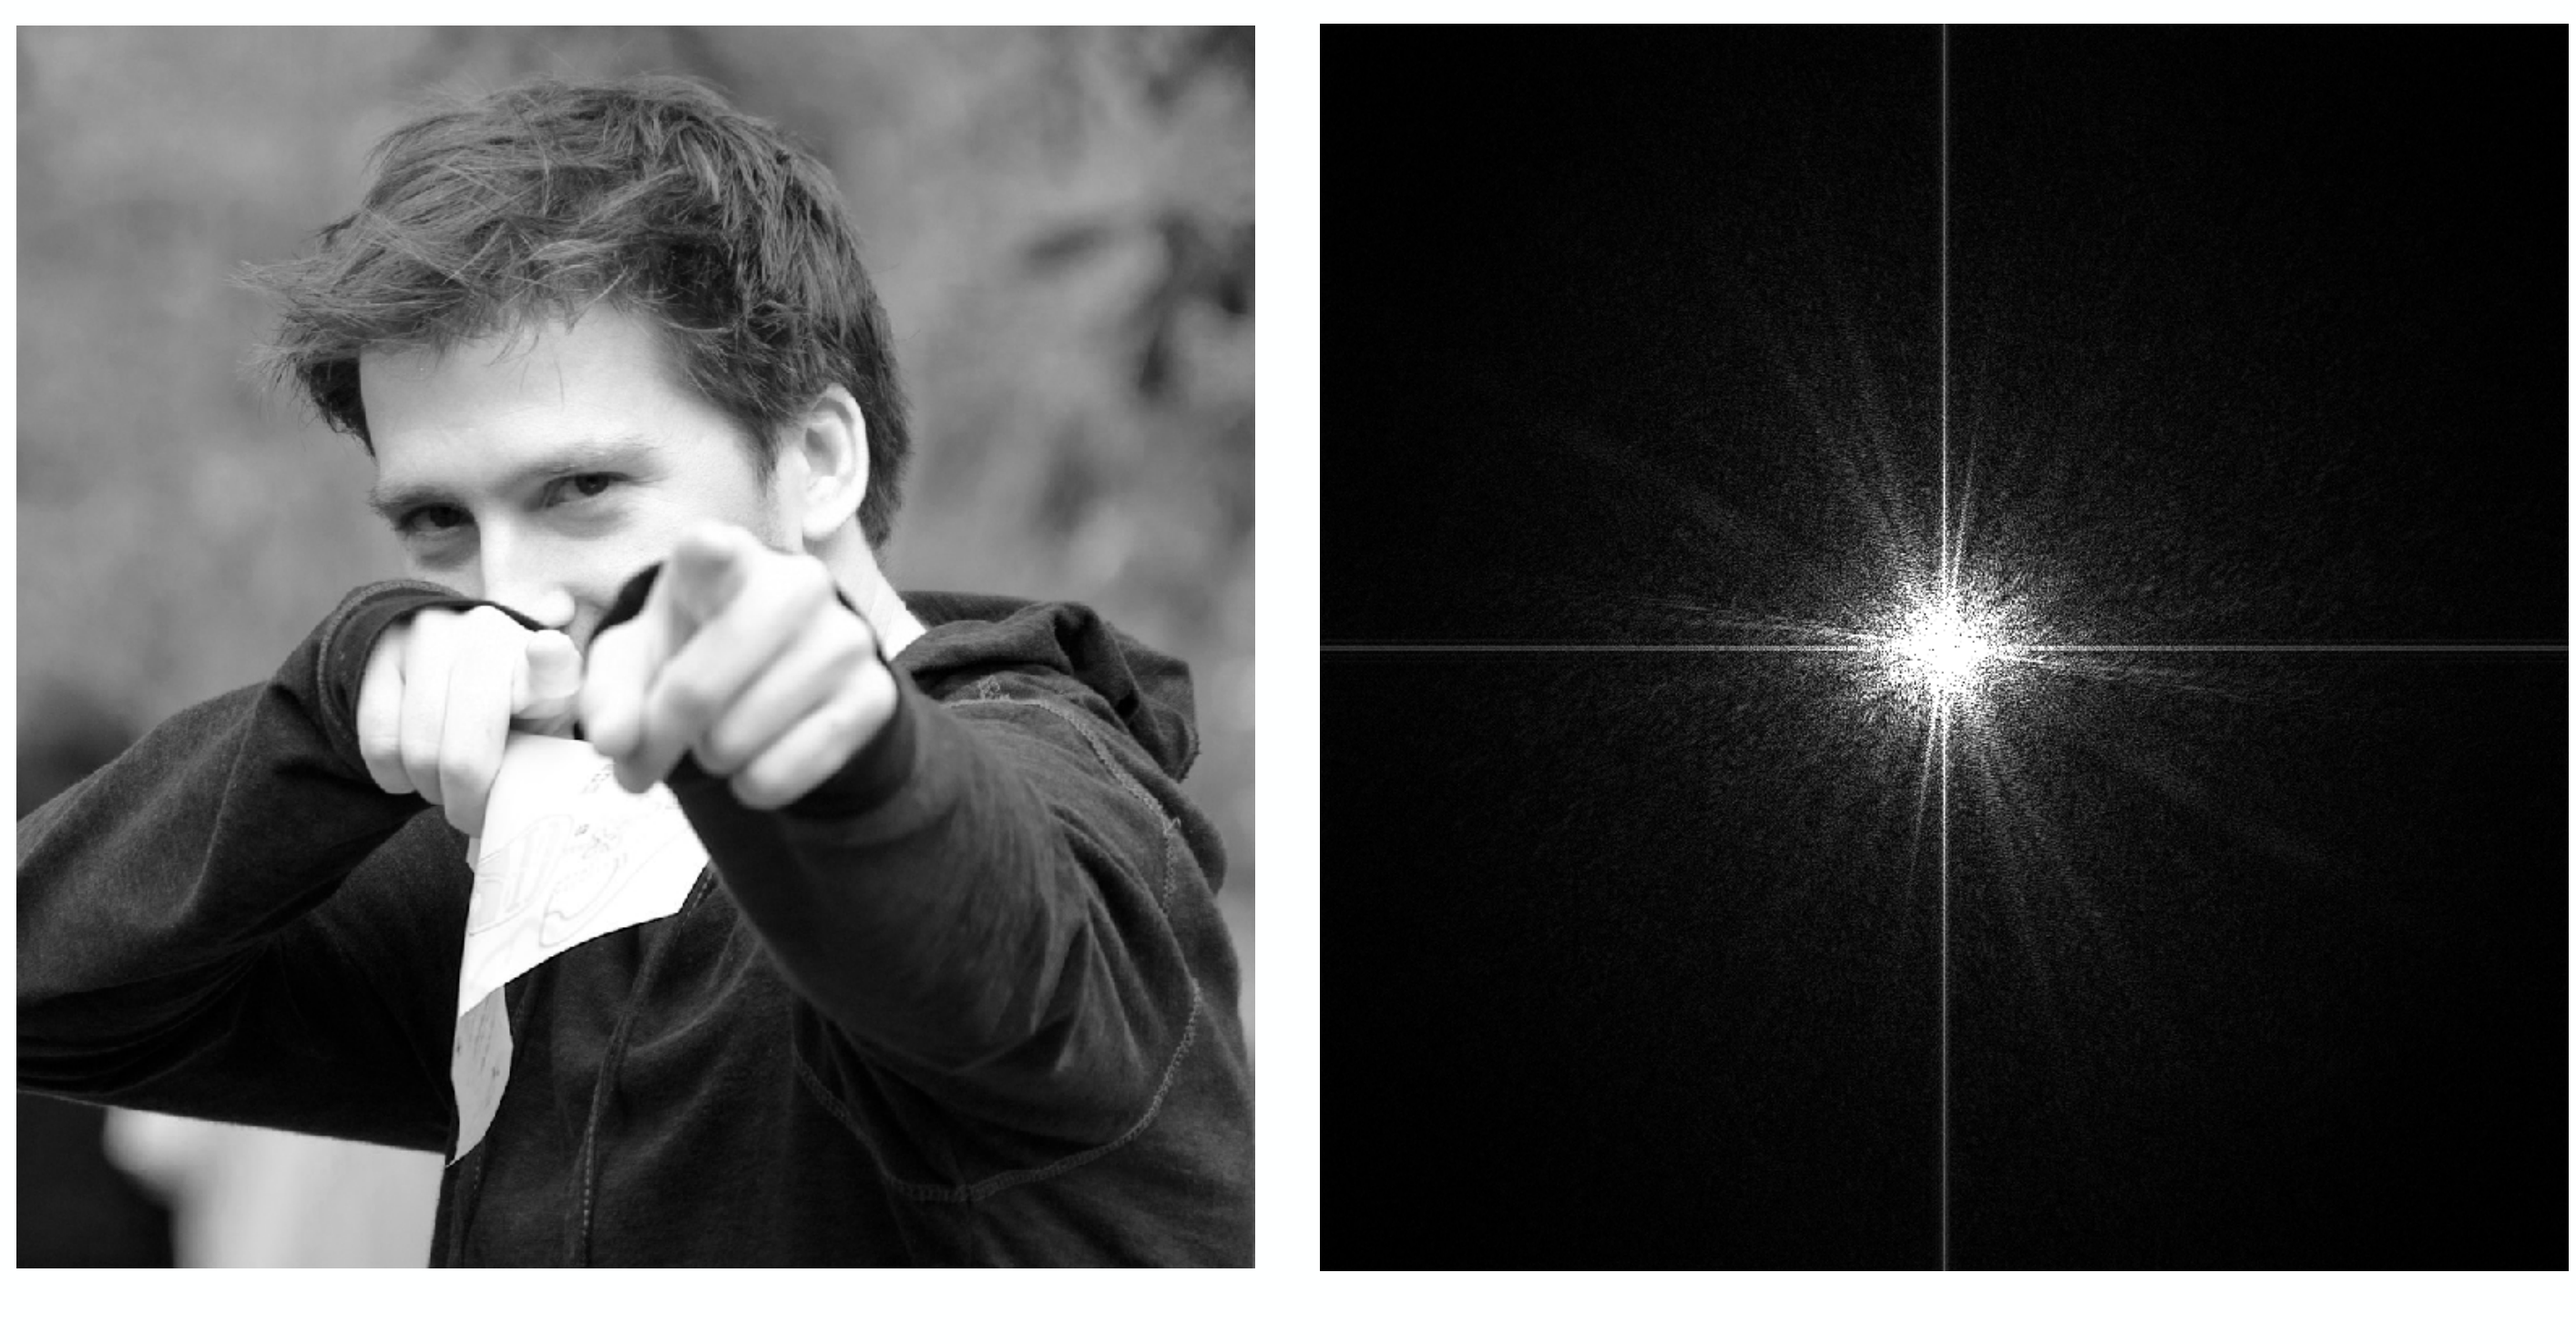
右图展示移到中心后的频谱幅度,中心附近表示缓慢变化的亮暗,离中心越远表示更快的变化。十字方向的强分量与图像中的方向结构、边界等有关。亮度显示通常还经过对数缩放,因此不能直接把频谱图像的显示亮度当成原图像素能量。
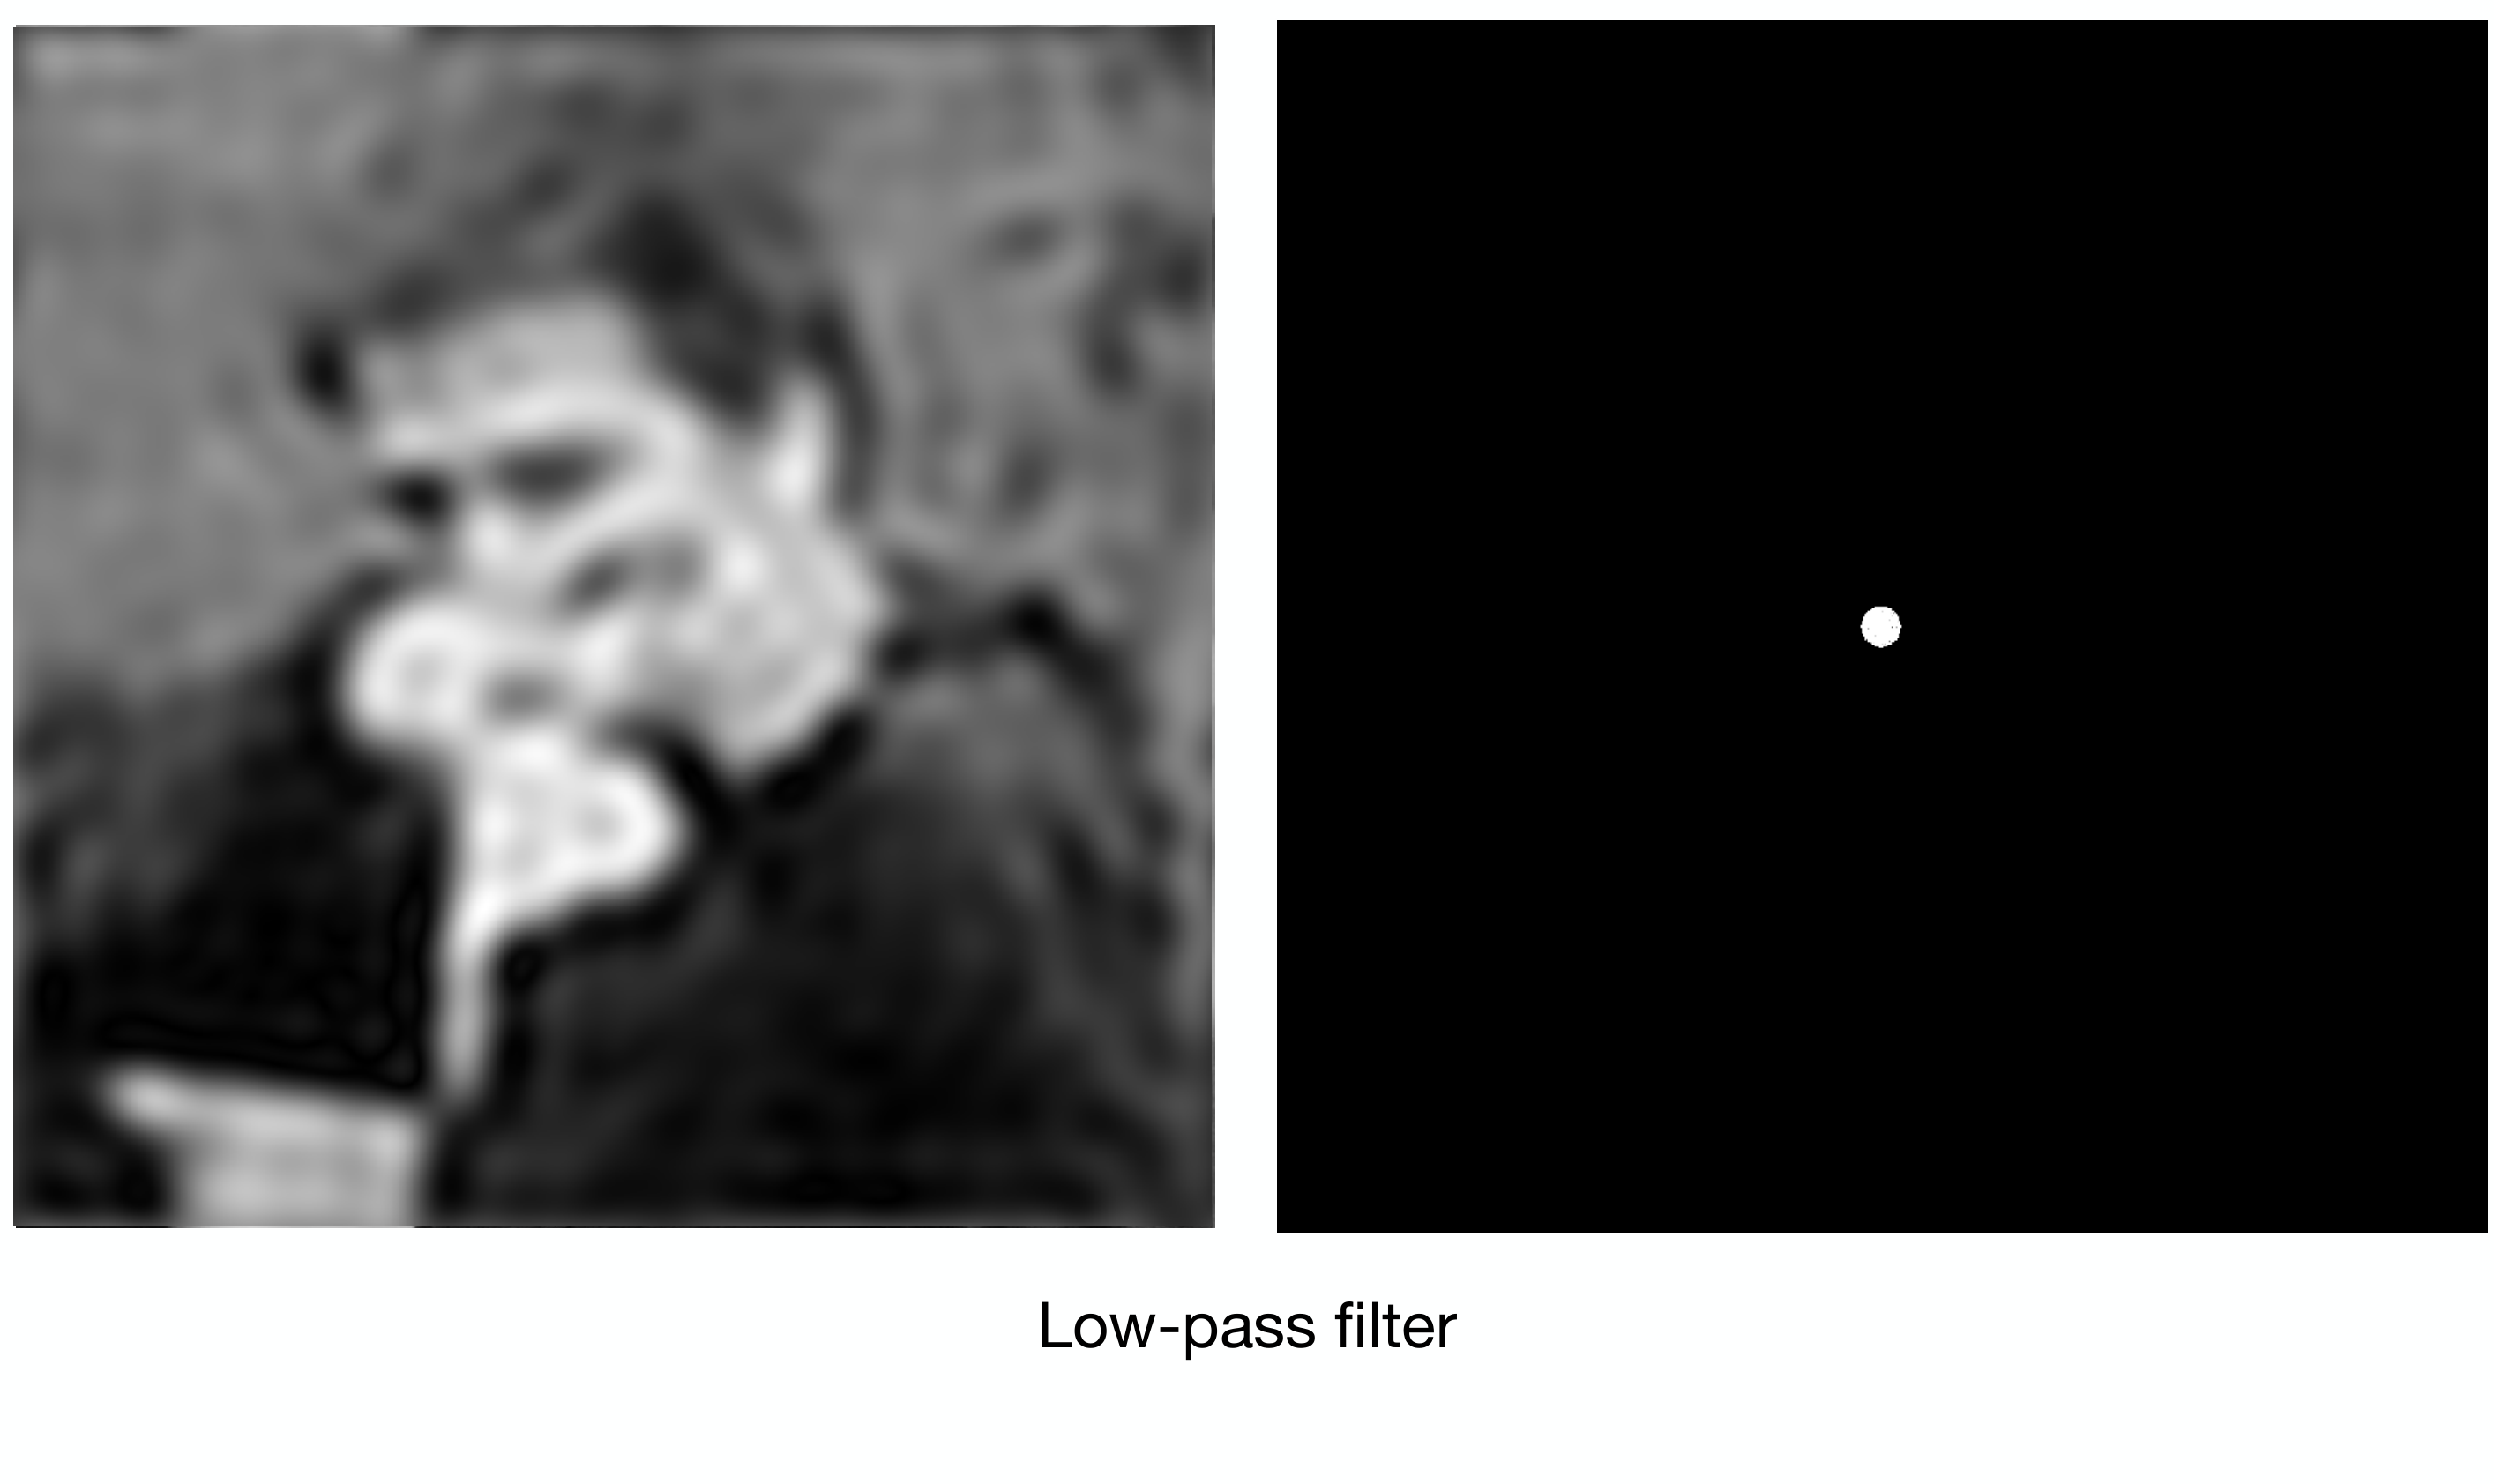
低通滤波 Low-Pass Filtering 保留低频、减弱高频。下图只保留中心一小片频谱,左侧头发、衣服和手部的细节随之变模糊,而大范围明暗仍然存在。
空间域的卷积 Convolution 写作
它将核 移到位置 ,对附近的 加权汇总。卷积定理 Convolution Theorem 给出 :若核的高频响应很小,乘法就削弱了输入的高频。因此“局部平均”和“频域低通”是同一个操作的两种观察方式。
光照积分中也有两个函数相乘再积分,但需要留意变量。 只是一个标量内积,不能直接谈它的输出频率。只有保留法线、观察方向等输出参数,再分析核随参数移动或旋转的关系,才可以说明积分形成了什么滤波。
基函数
基函数 Basis Functions 是一组用于组合其他函数的函数。取固定的 ,用不同系数表示不同信号:
正弦、余弦是一种选择,多项式 是另一种选择。基函数固定后,信号的存储便可由大量采样值改为少量系数。不过,只有 位于有限基张成的空间中时,有限展开才完全准确;一般情况下是投影近似。
将函数当成向量,可以定义内积 。若基函数正交归一 Orthonormal,满足 ,则
理由是把展开代入:。投影所做的工作就是提取信号沿每个基方向的分量。非正交基也能使用,但需要通过 构成的 Gram 矩阵解系数,不能直接套用这一积分。
球谐函数
环境光按方向变化,每个单位方向都对应单位球面上的一点。因此需要球面上的基函数。球谐函数 Spherical Harmonics,SH 按角向变化的快慢分带,可以看成球面方向信号的频率展开。
记实 SH 为 , 是频带, 区分同一带中的函数。第 带有 项,前 带共有
项。包含 的截断有 项,常称二阶 SH;“前五个频带”则对应 项。写代码时应明确阶数是否包含最高带,避免差一带。
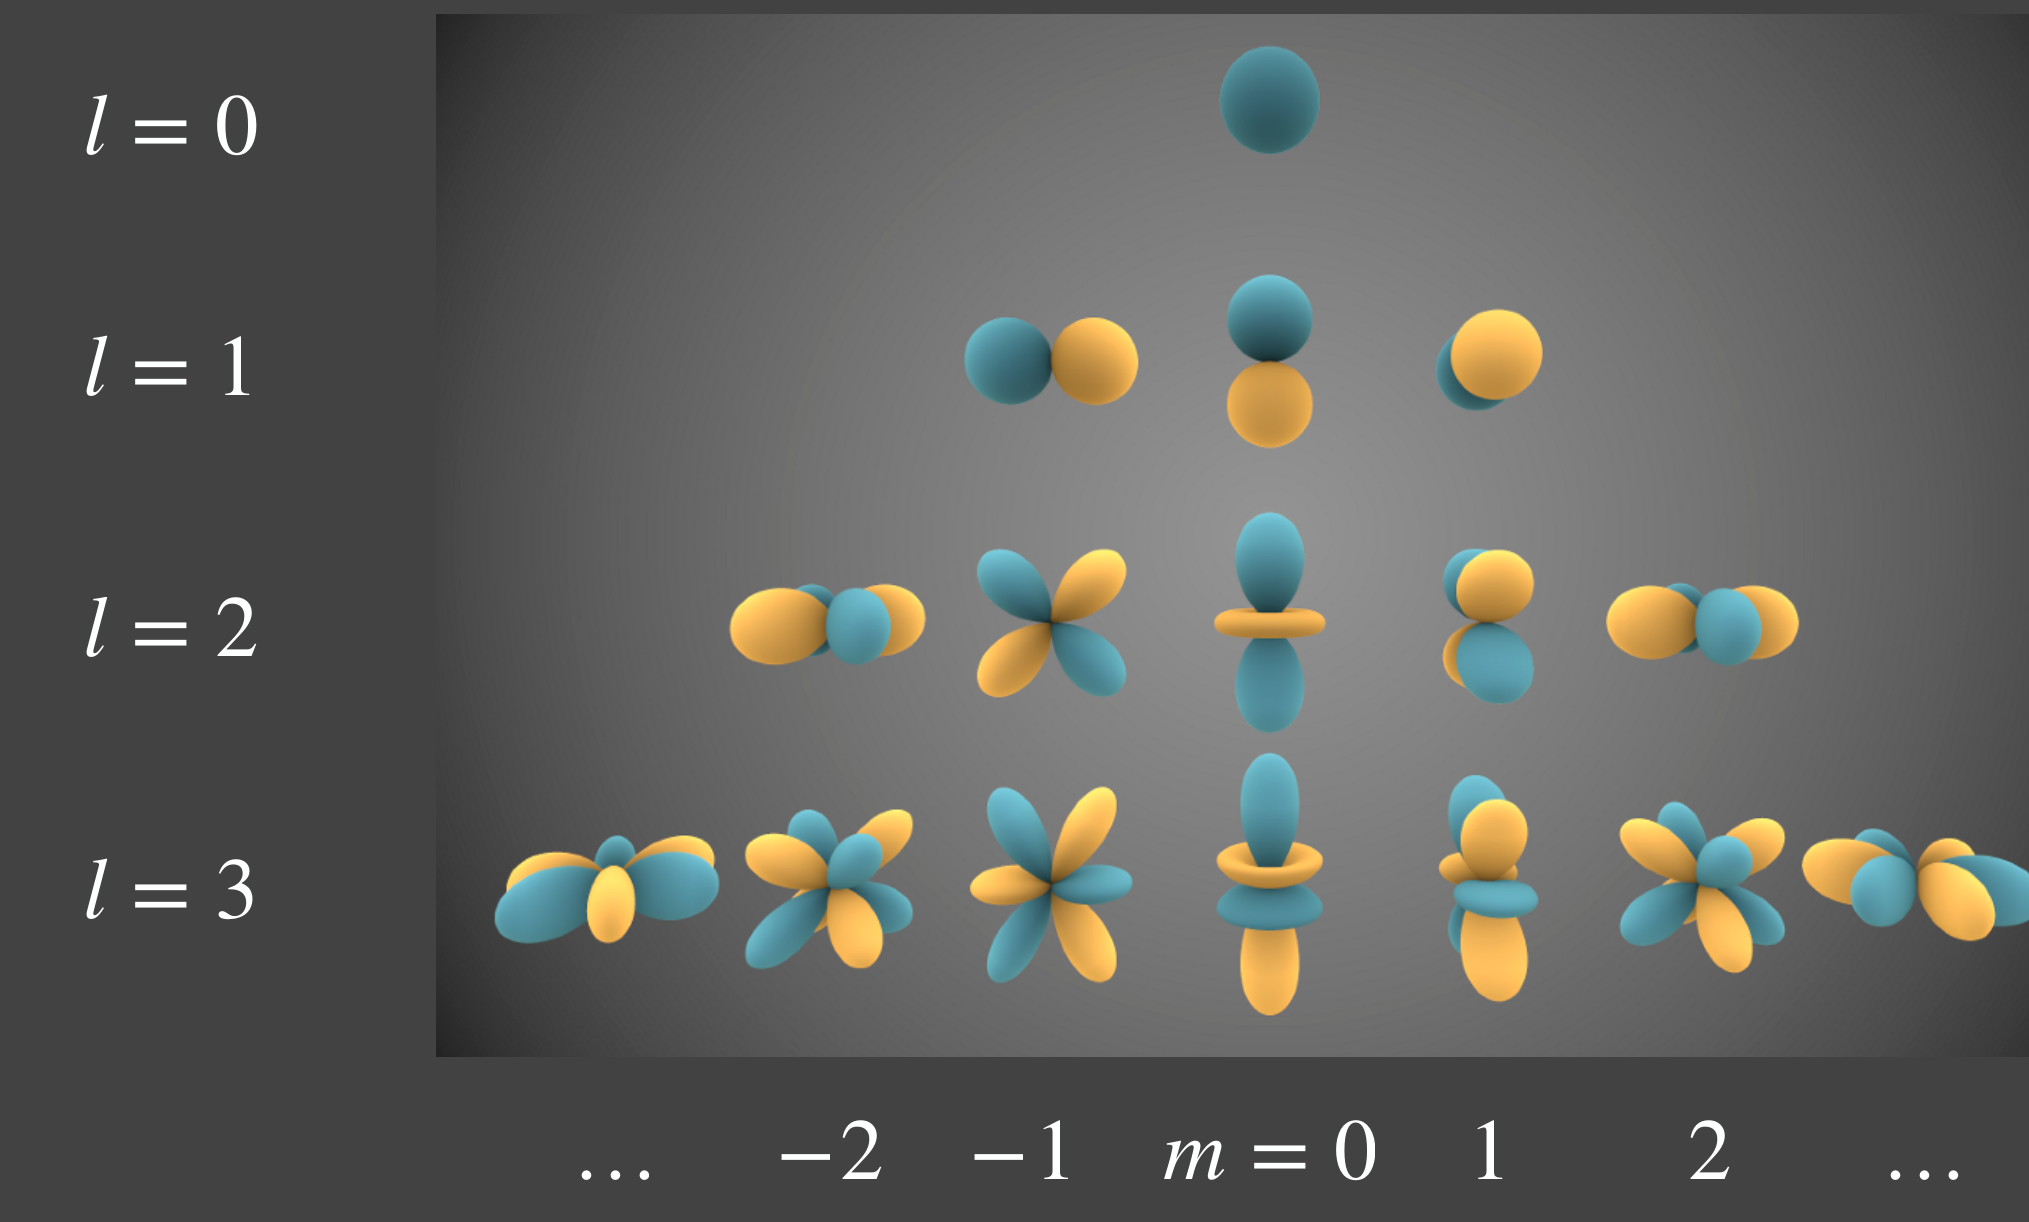
在所有方向保持常数; 已能表达相反方向的变化;更高带的正负区域分布更细。两种颜色表示函数的正负,离球心的距离表示幅度大小。它们不是材质颜色或真实几何,也不能只凭“花瓣数”确定任意函数的频谱。
球面方向用极角 、方位角 表示,积分测度为 。正交归一关系定义在完整球面 :
于是环境光系数为
RGB 光照对三个通道分别投影。用 Cube Map 离散积分时,需要乘每个纹素代表的立体角;六个面上的等面积纹素并不对应相等立体角。
漫反射卷积
Lambertian 表面的环境反射为 ,其中
背面方向通过 归零,所以这和接收半球上的积分相同。对某一法线,响应是以法线为轴、从正前方到切向逐渐下降的截断余弦核 Clamped-Cosine Kernel。转动法线,相当于在球面上转动这一平滑核;环境中的小细节被宽范围平均,漫反射响应因此比原环境平滑。
对这种只依赖夹角的核,球面卷积在 SH 域中变成逐频带缩放:
是 Legendre 多项式,例如 、、; 是入射余弦。代入可得
同一频带的所有 乘相同 ,因为核绕自身轴旋转不变。高带响应总体较弱,前三带适合近似漫反射; 仍非零,说明这并不是严格的九项精确表示。
九项近似
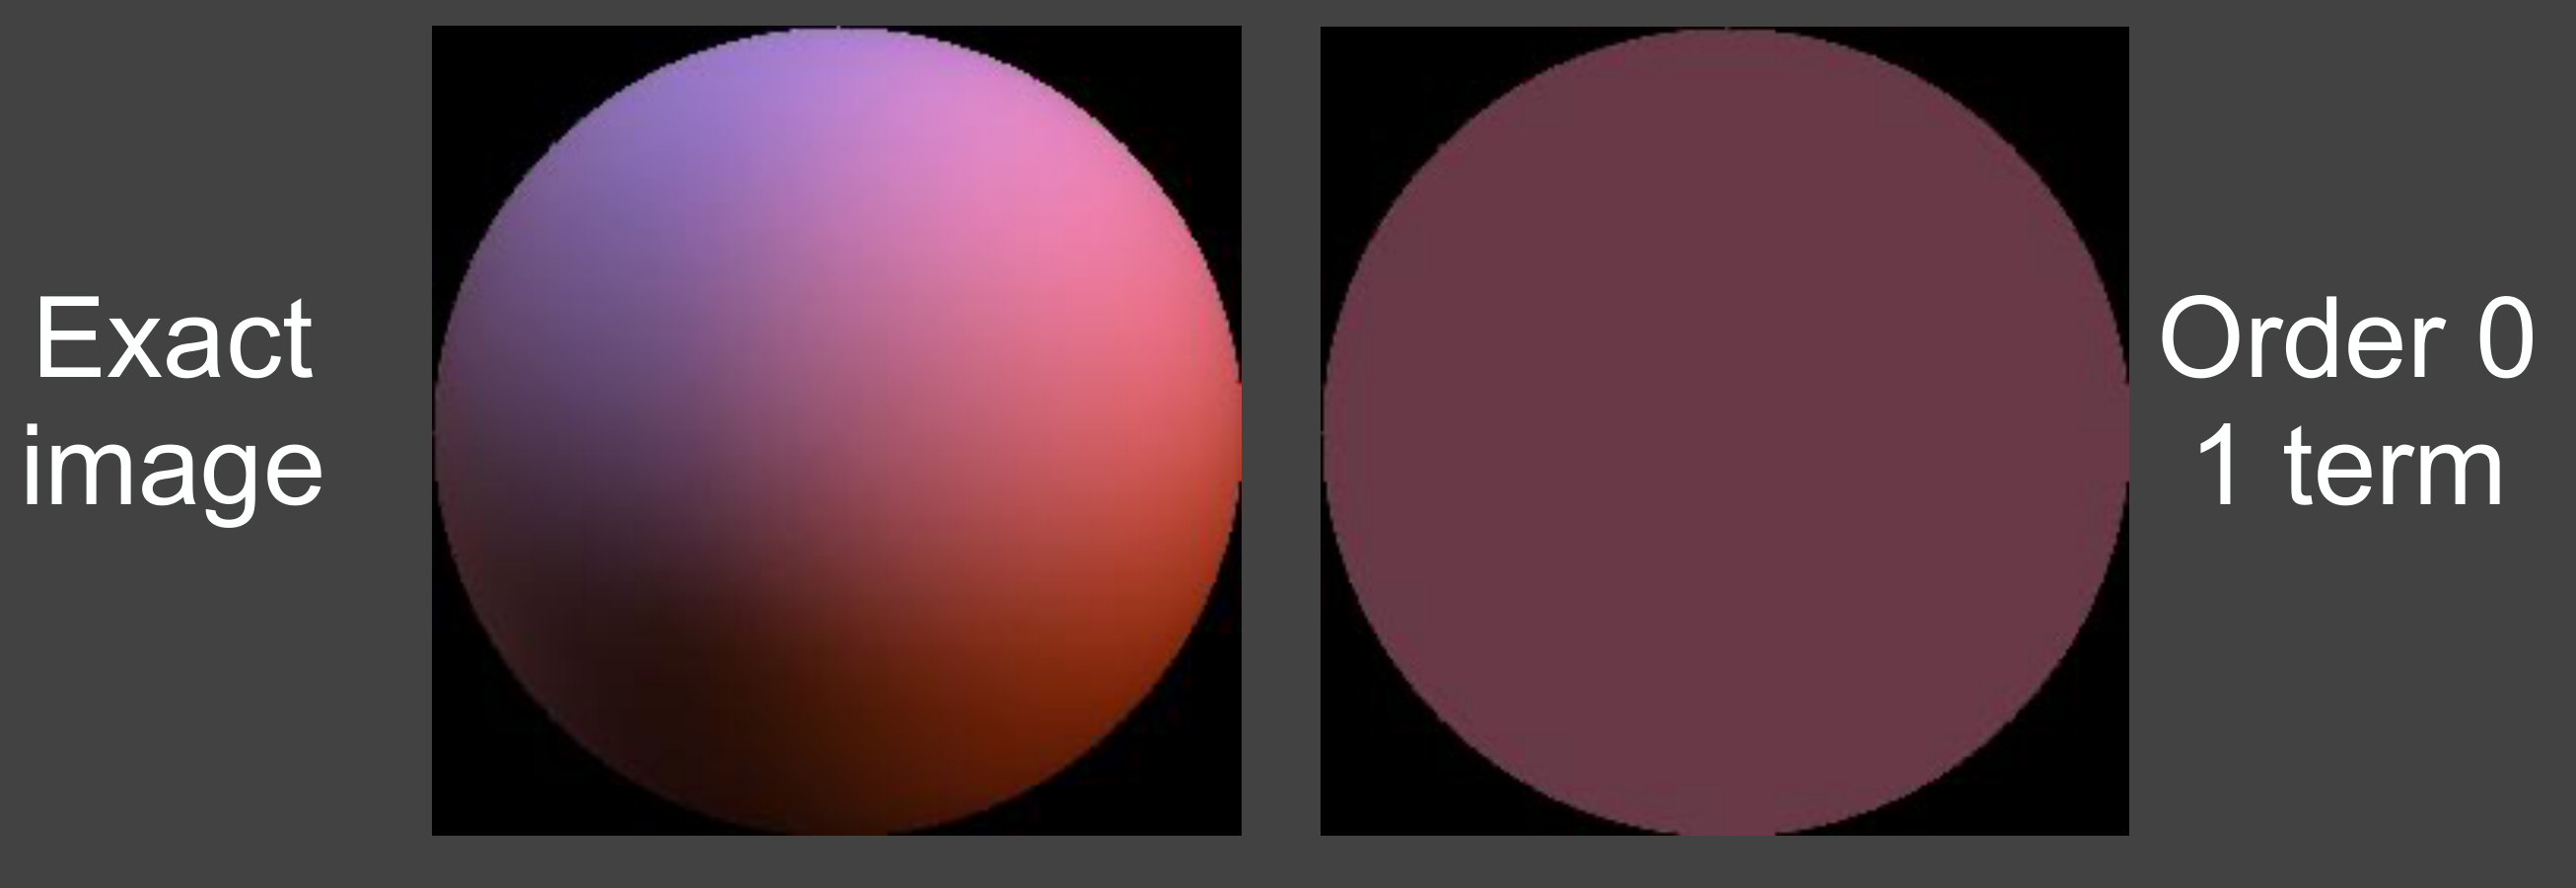
只保留 ,环境仅剩整体平均,无法区分不同法线。
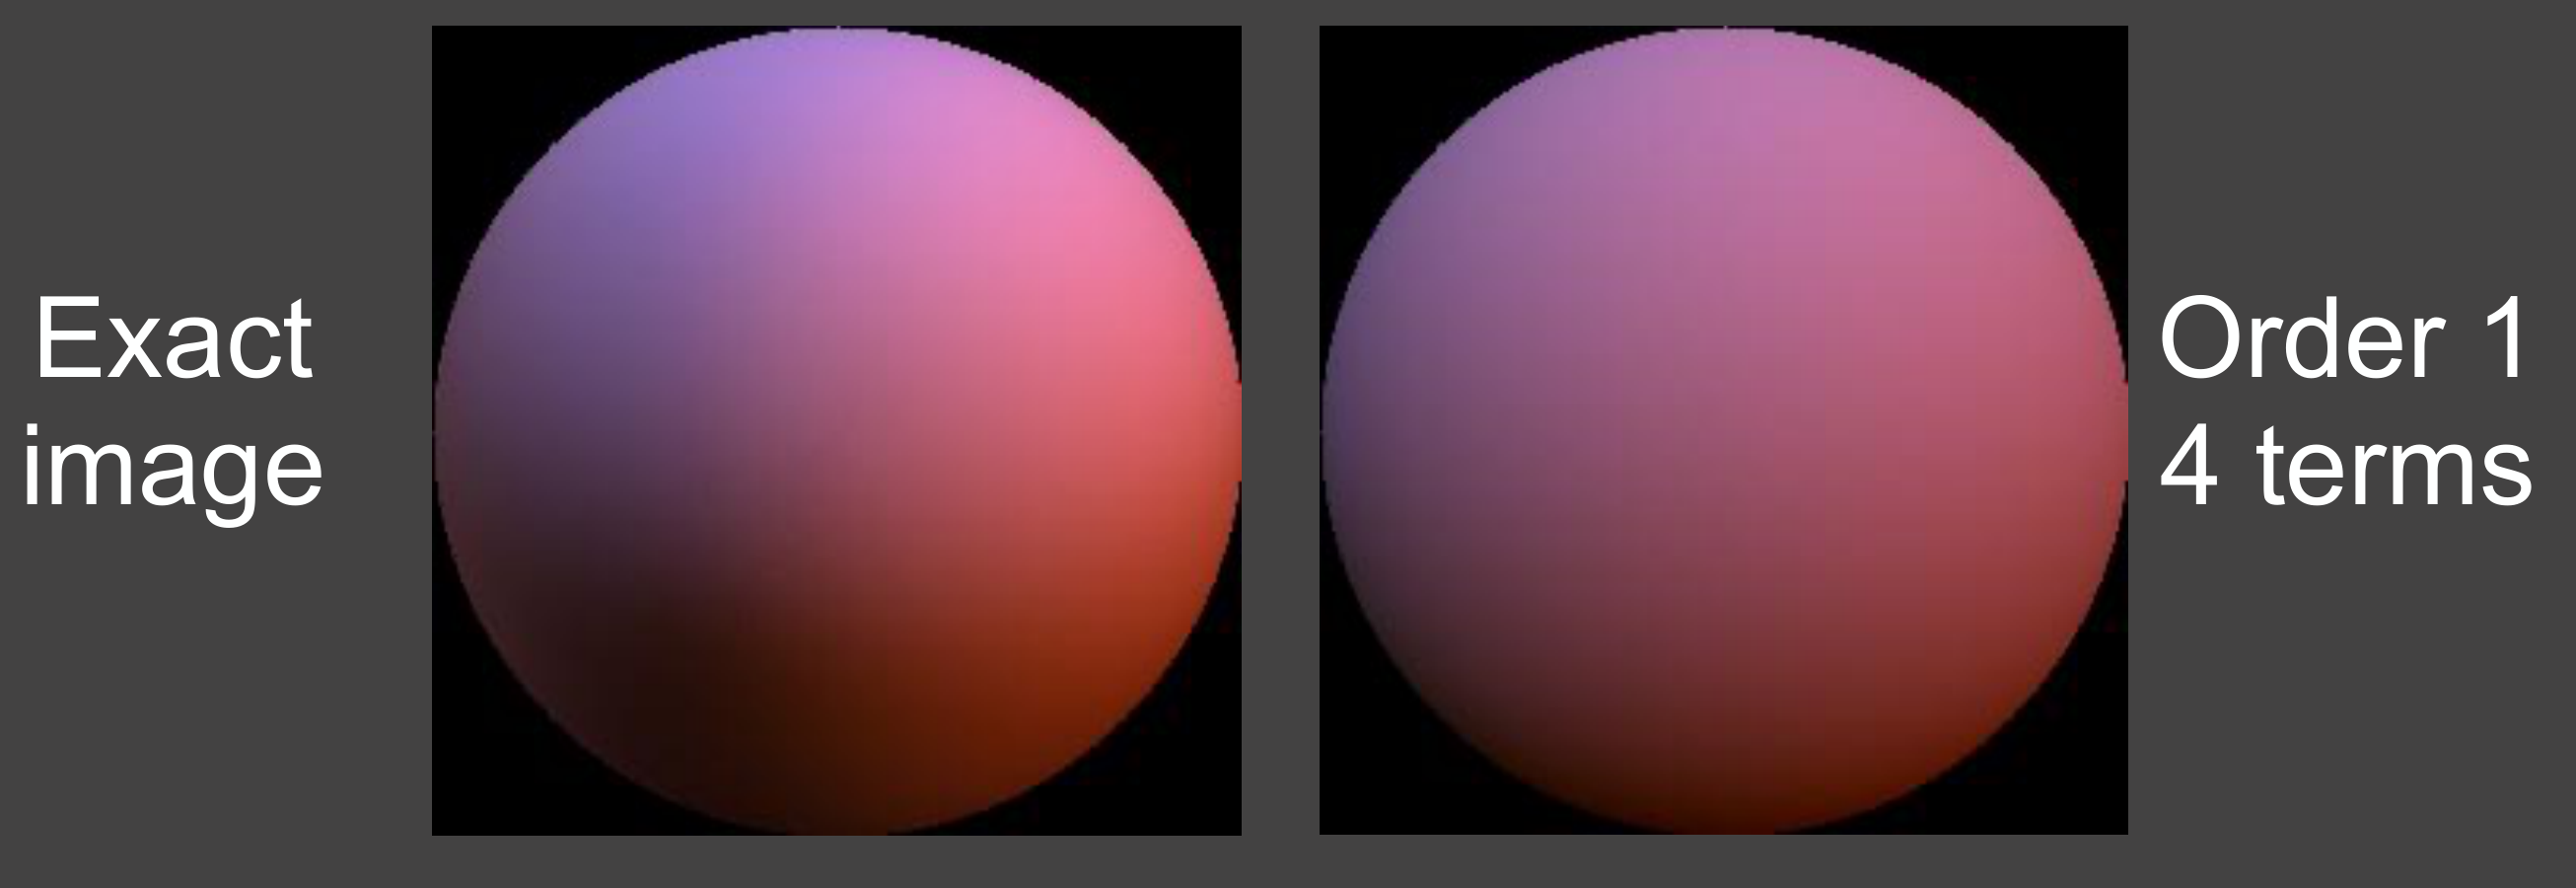
增加 ,四项近似已经表现出上下、左右方向的宽范围亮暗和颜色变化,但局部形状仍有差别。
保留到 ,九项近似进一步恢复中等尺度结构。
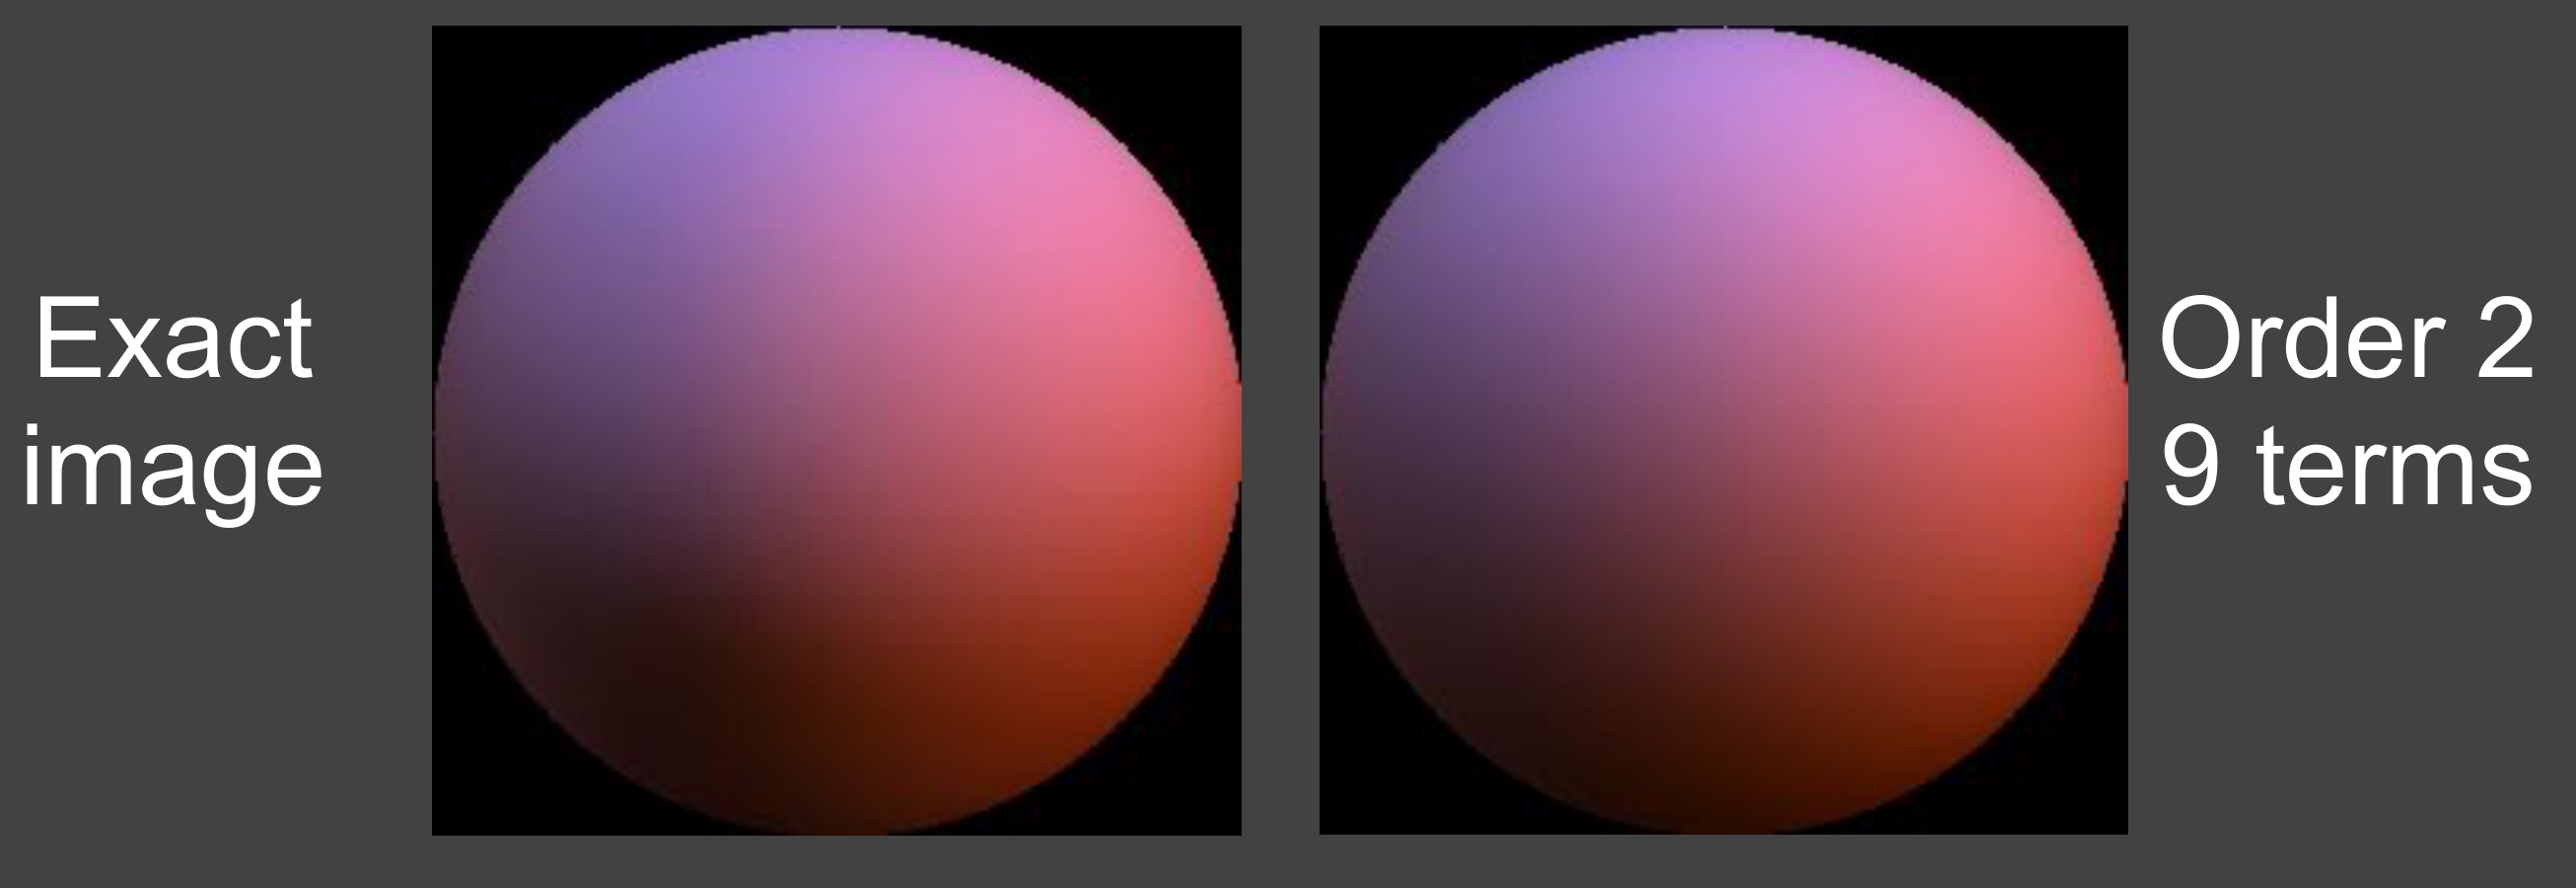
这组三幅图对应的示例 RMS 误差约为 、、。课件另引用 Basri 与 Jacobs(2001)关于不同照明下平均误差小于 的结果,与这组示例的 RMS 数字应分开理解;平均误差不等于任意像素都满足同一误差上界。强方向性光照和截断重建中的负值,都需要结合具体应用评估。
九项实 SH 是常数、一次项和二次项的组合,因此 可以整理为
是由环境 SH 系数和上述卷积系数组成的对称 矩阵,每个颜色通道各一份。这里末尾的 用来容纳常数项和一次项,与位置投影无关。
1 | // M 已由九项环境 SH 系数构造;输入是单位法线。 |
这仍是无阴影漫反射环境着色。若有一个遮挡物挡住半边天空,每个点的响应核便不再只是转动的余弦,不能仅靠这份通用矩阵处理。
传输预计算
预计算辐射传输 Precomputed Radiance Transfer,PRT 将固定场景如何响应环境光提前保存。将渲染方程写成光照与光传输 Light Transport 的乘积:
对于只有一次表面反射的 Lambertian 接收点,可取
包含该点的材质、朝向和遮挡,背面方向为零。环境可变化,固定场景的 保持不变。朴素地使用 Cube Map,每点要处理 个方向贡献;将光照代入 SH 展开后,得到
每个 是场景对第 个基函数照明的响应,可以提前计算。渲染时只需 。这里将 包含在传输中;若实现把反照率放在点积外,预计算定义也要相应改变。
还可以同时将 展开,此时
看似需要 项的双重求和,通过正交性只剩 项。物理接收半球已包含在置零的 中;不能把 SH 的正交关系直接改写为半球上的关系。
基照明响应
传输系数的直观意义,是用一组已知照明分别照场景,记录每个点的结果。完整投影可以逐点追踪许多方向的可见性,也可以离线计算更复杂的反射路径。
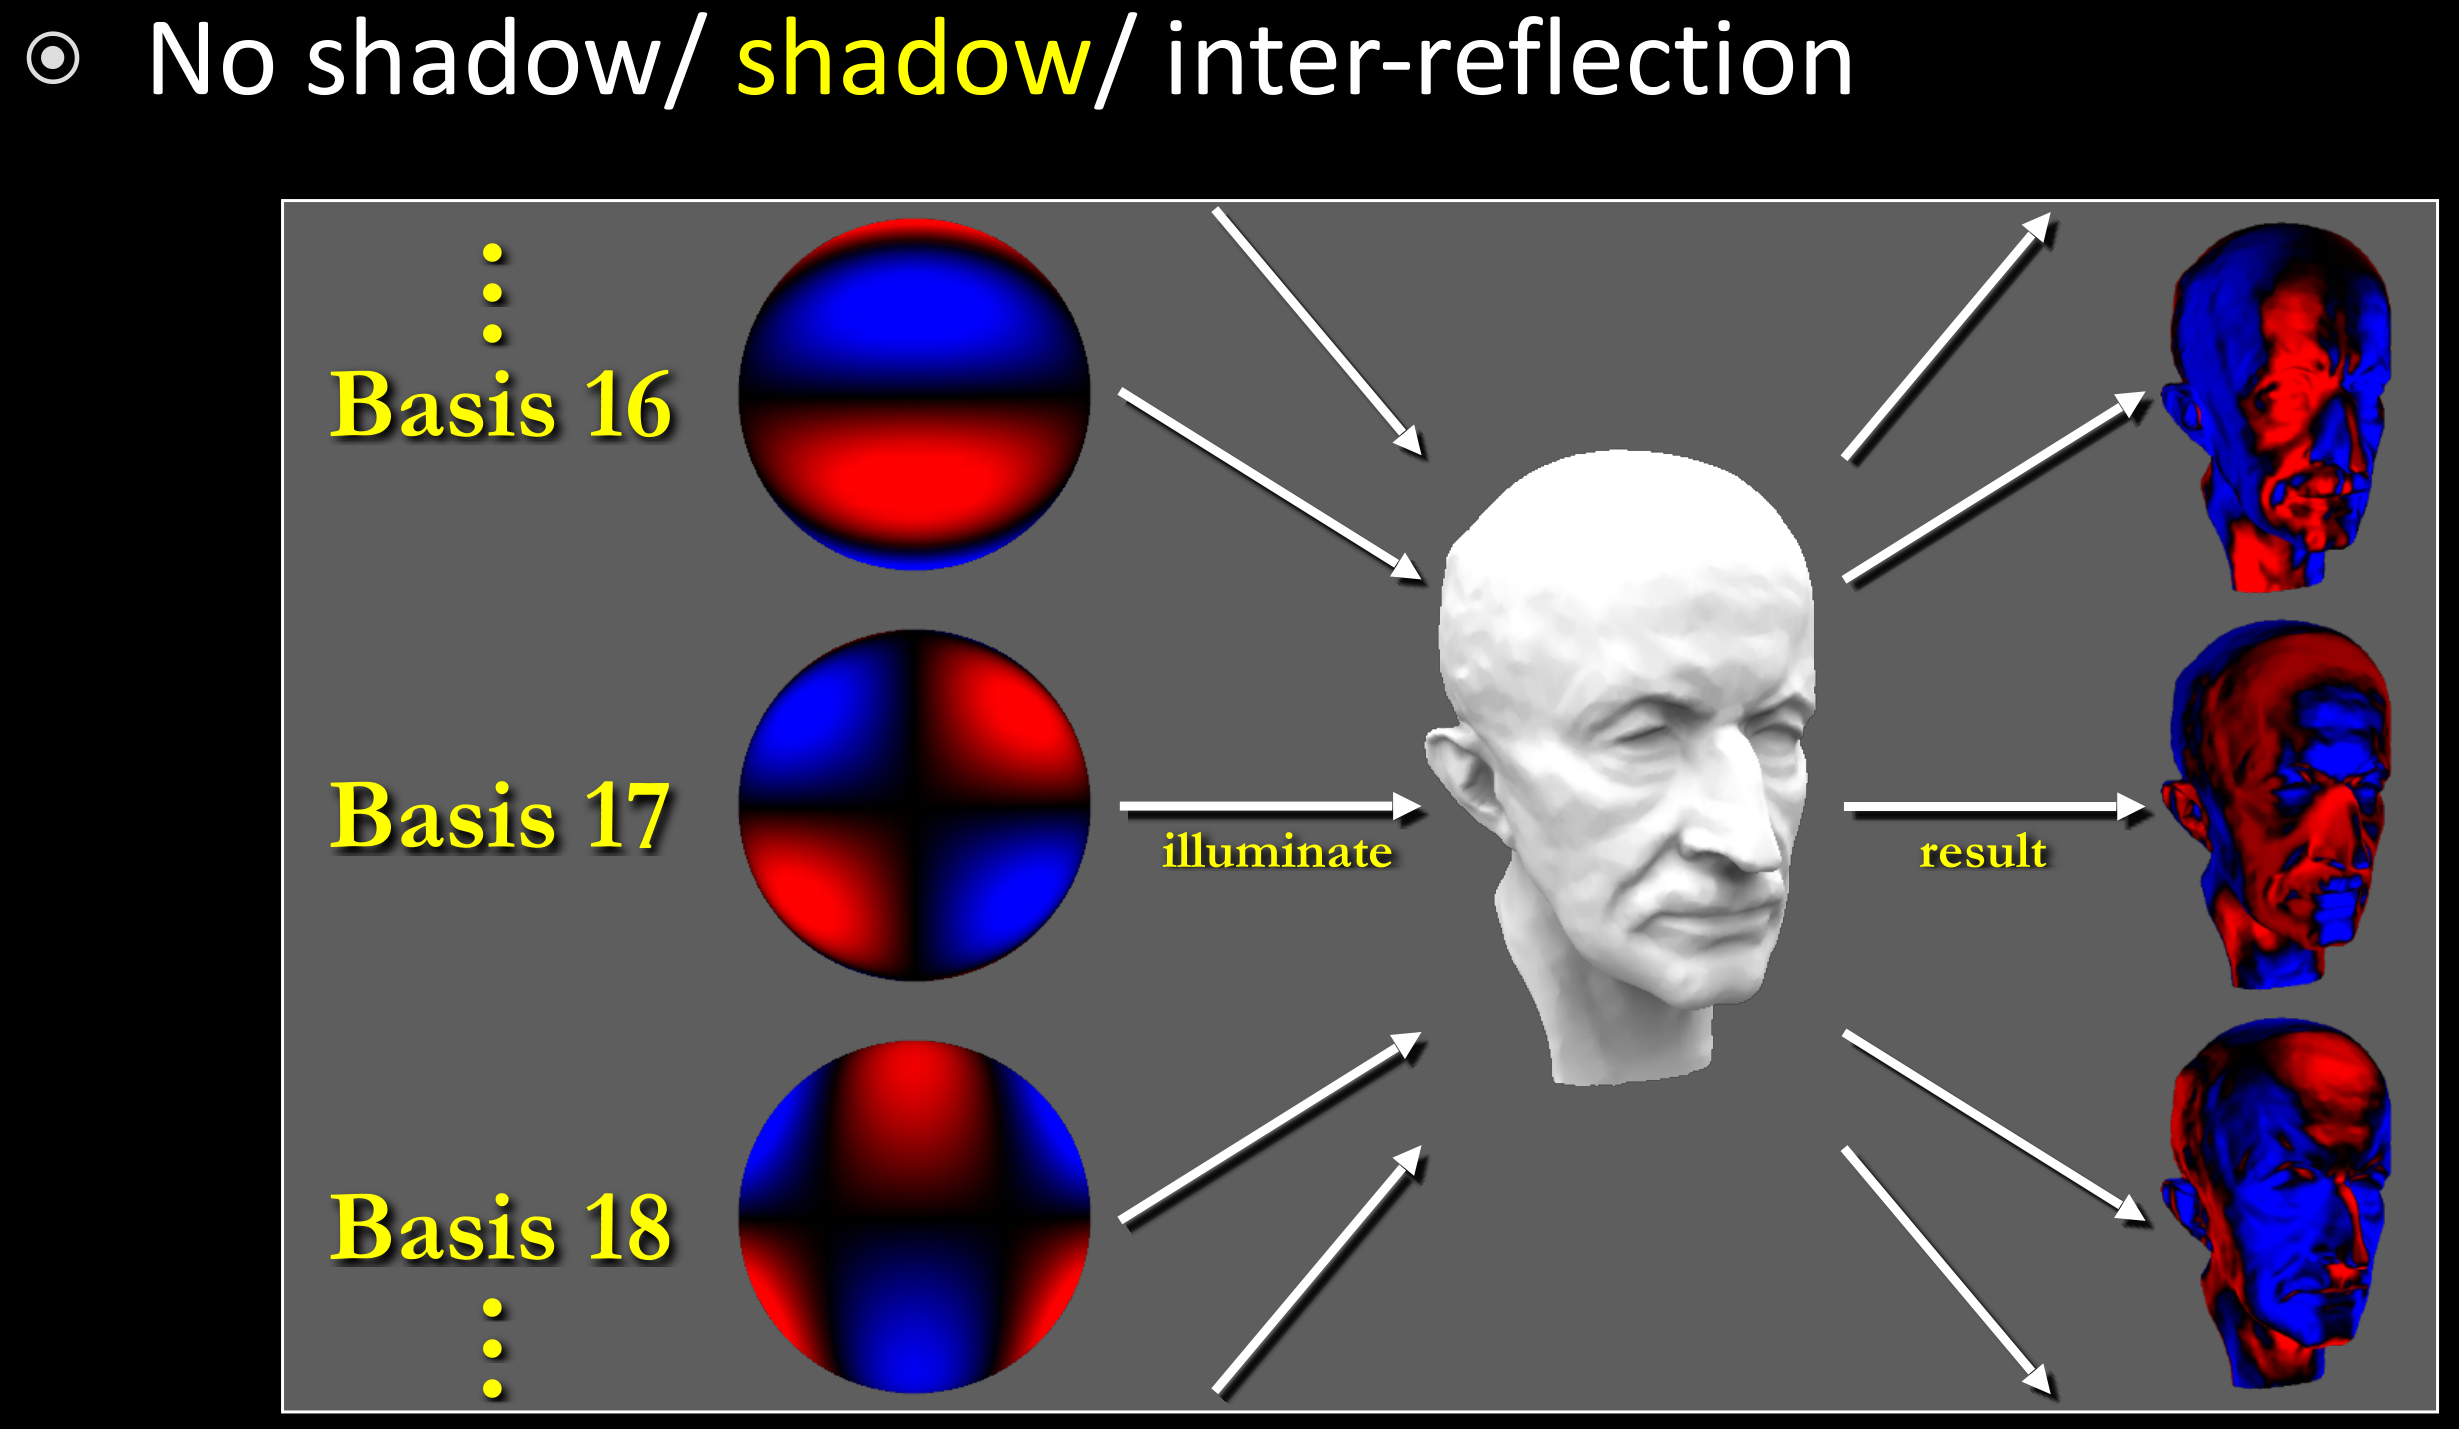
左边三幅球面分别描述三个带正负值的基照明;右边是模型在相应照明下的响应。红蓝用来显示系数的正负,真实材质并没有变成红蓝。基函数允许负值,因为它们是线性展开的中间量;最终物理环境是许多基函数加权组合的结果。
1 | // 离线:保存固定场景对每个基函数的响应。 |
可逐顶点存储传输,着色后插值颜色,也可插值传输系数再在片元处求值。漫反射点积对传输是线性的,因此固定光照下两者在线性插值意义上相容;法线、材质或高频遮挡变化仍会受网格与插值分辨率限制。
固定与旋转
PRT 将成本移到离线阶段,代价是固定条件。几何位置、法线、遮挡物或材质发生变化,原传输便可能失效;只换环境光照则只需替换光照系数。每点 项的漫反射传输仍有存储成本,大场景需要压缩或分区。
SH 的一个有用性质是旋转封闭:转动环境后,第 带的 个系数通过一个小矩阵相互混合,不会跨到其他频带:
是旋转, 是该频带对应的旋转矩阵。旋转不会增加频率,因此可以直接处理系数,无需每次重采样整张环境图。对于孤立的刚性物体,也可以将世界光照转到物体局部坐标中查询;物体与其他物体的相对位置变化会改变遮挡,不能仅靠转动系数解决。
多次反弹
固定场景中,光照强度与最终响应保持线性。传输可以包含环境光经过多次反射、再到达当前点的贡献,运行时仍以当前环境系数和已存响应组合。
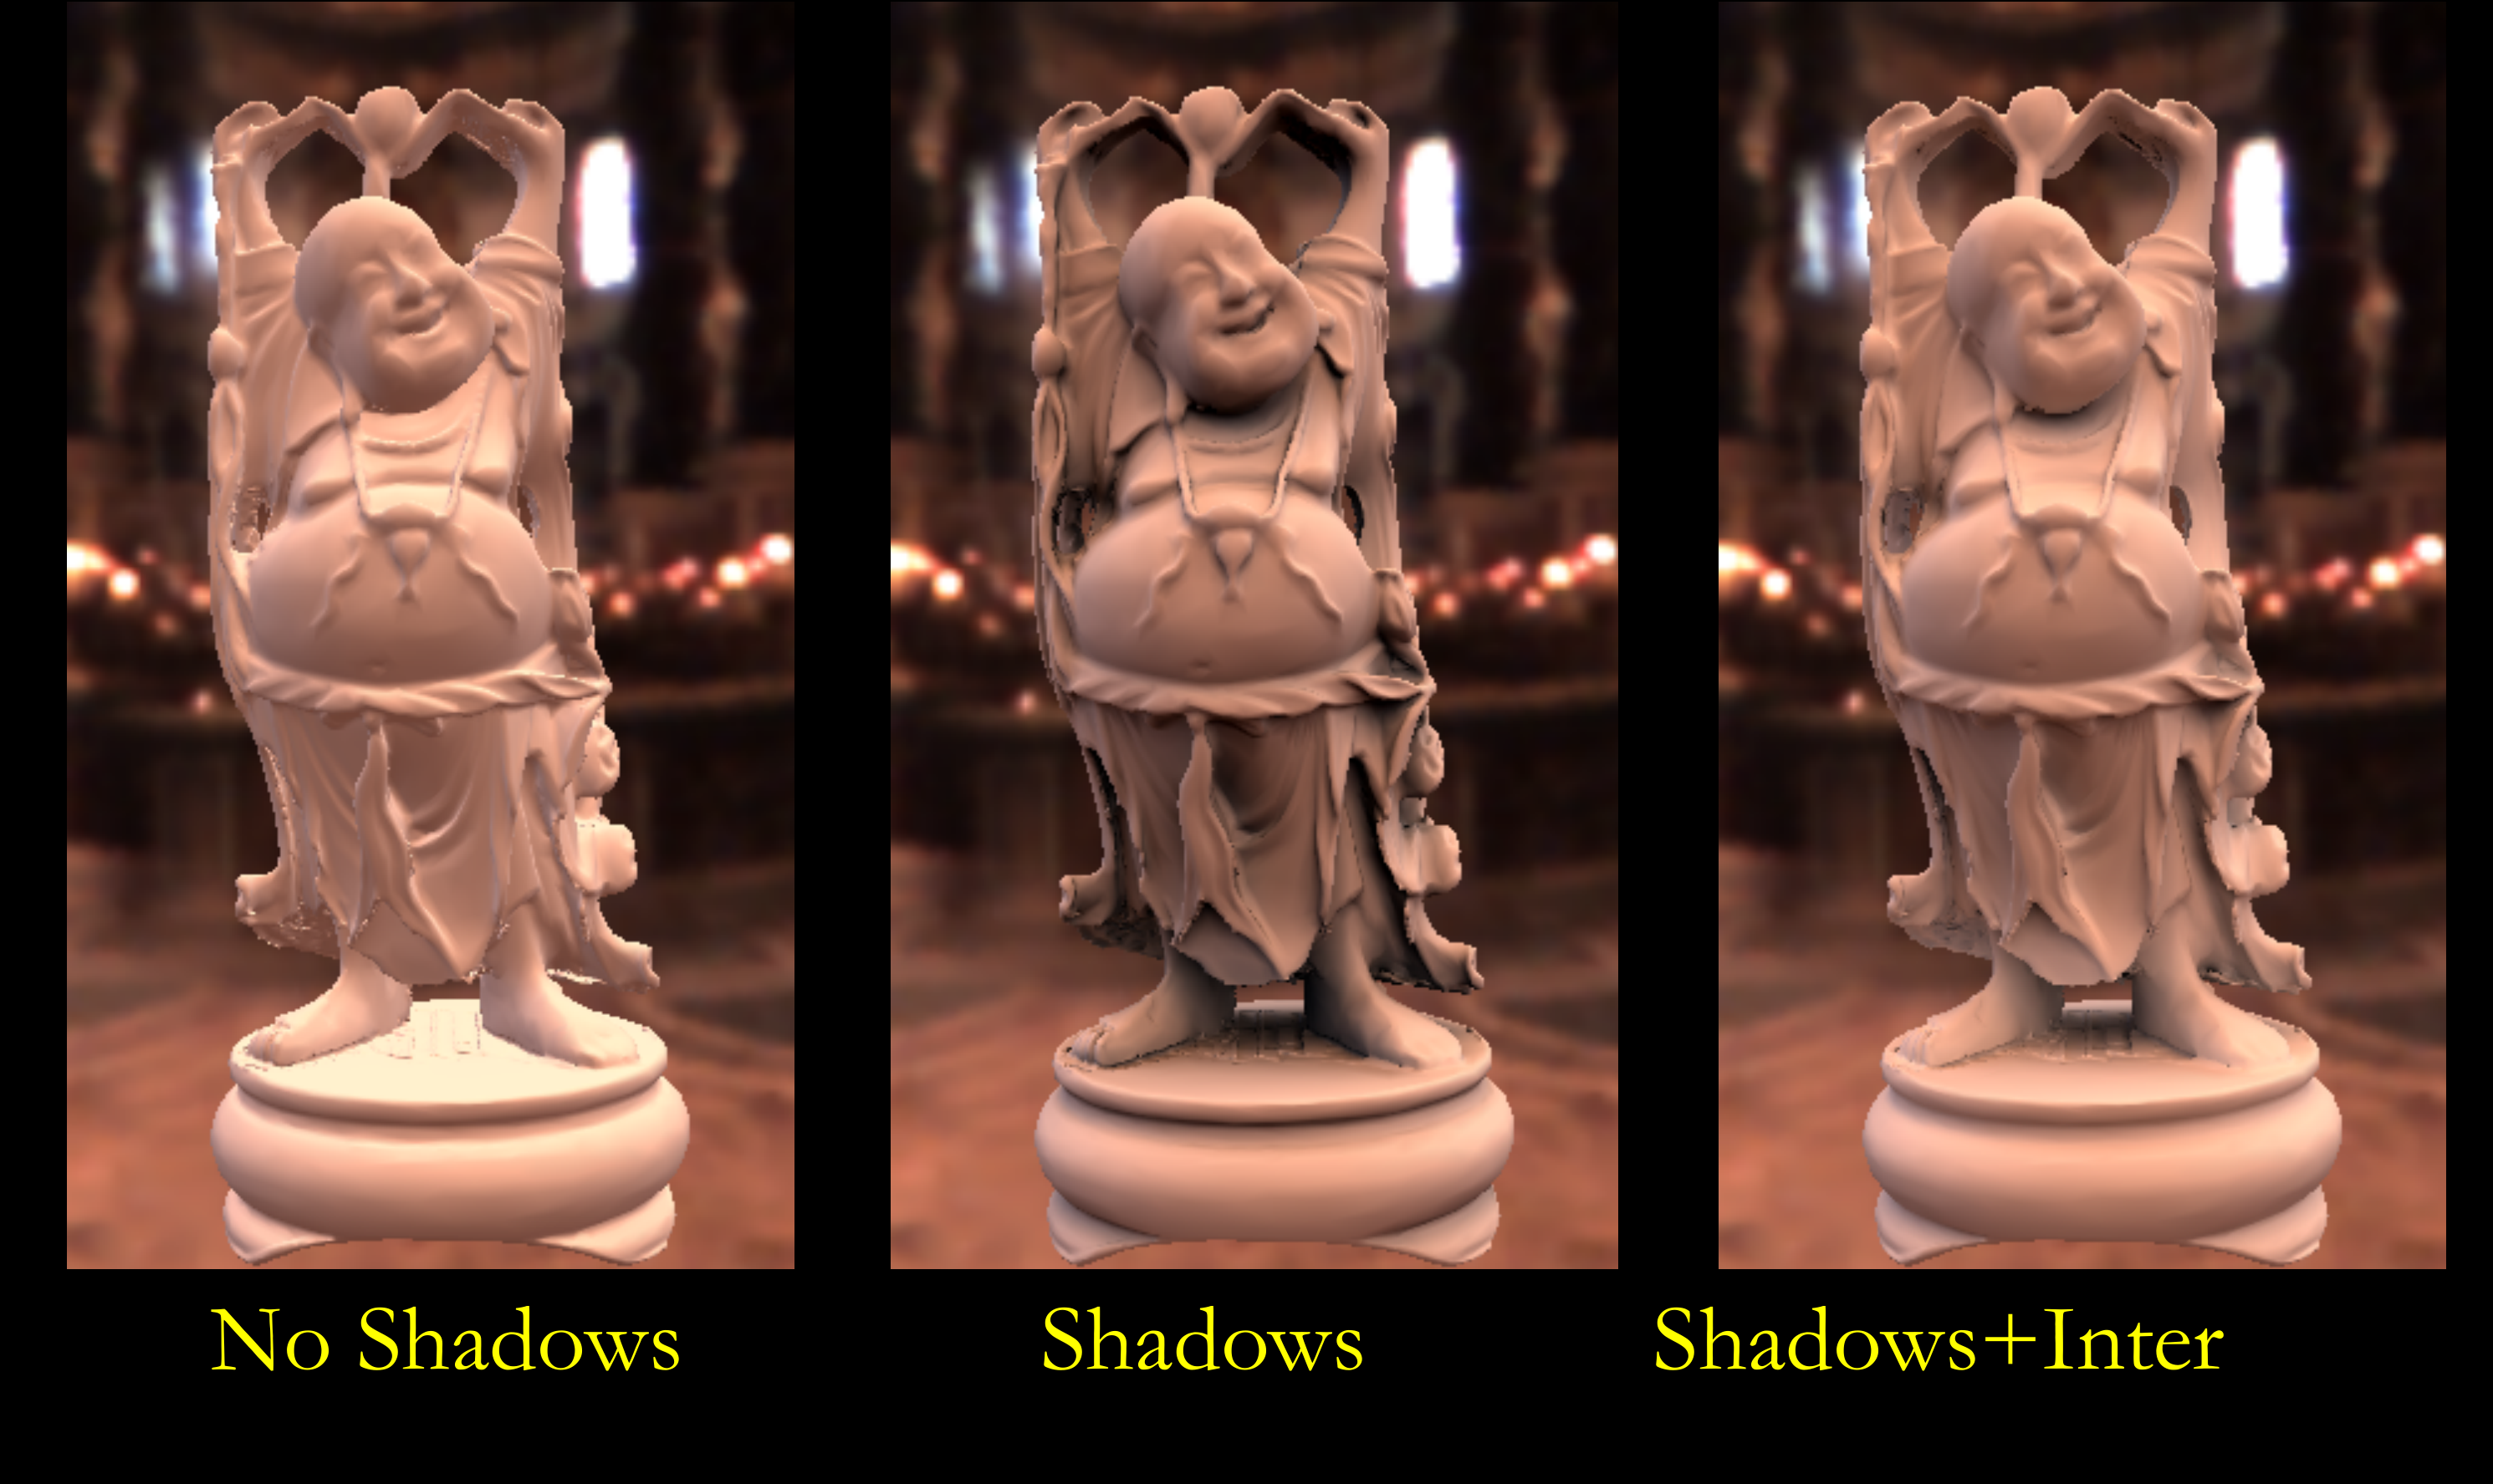
左图不计可见性,腋下和褶皱偏亮;中图加入阴影,遮挡区域变暗;右图再加入 Interreflection,其他表面反弹来的光使部分暗处重新获得照明。环境光本身是直接照明,只有传输包含表面间反弹,结果才包含相应间接光。
路径记号可以明确预计算范围: 表示光源, 表示观察端, 表示漫反射事件, 表示 Glossy, 表示理想镜面; 表示选择, 表示重复零次或多次。 是一次 Glossy 反射, 允许漫反射或 Glossy 的多次反弹, 还允许前面的镜面路径,并可能形成 Caustics,即光经反射或折射集中后的亮区。
纳入更多路径通常增加离线计算难度和数据表示要求。运行时无需逐条重走这些已编码路径,但并不意味着预计算、内存或更新成本消失。半透明、毛发、动态场景和动态材质都需要扩展传输表示,基础固定场景 PRT 不直接覆盖这些变化。
光泽传输
漫反射出射辐亮度与观察方向无关,传输可存为一个向量。Glossy 反射有宽度有限的方向瓣,随着观察方向变化会看到不同响应;传输同时依赖入射方向和出射方向,是两个球面方向构成的四维函数。
先沿入射方向展开,再沿出射方向展开:
将光照代入,对入射方向积分,得到出射系数
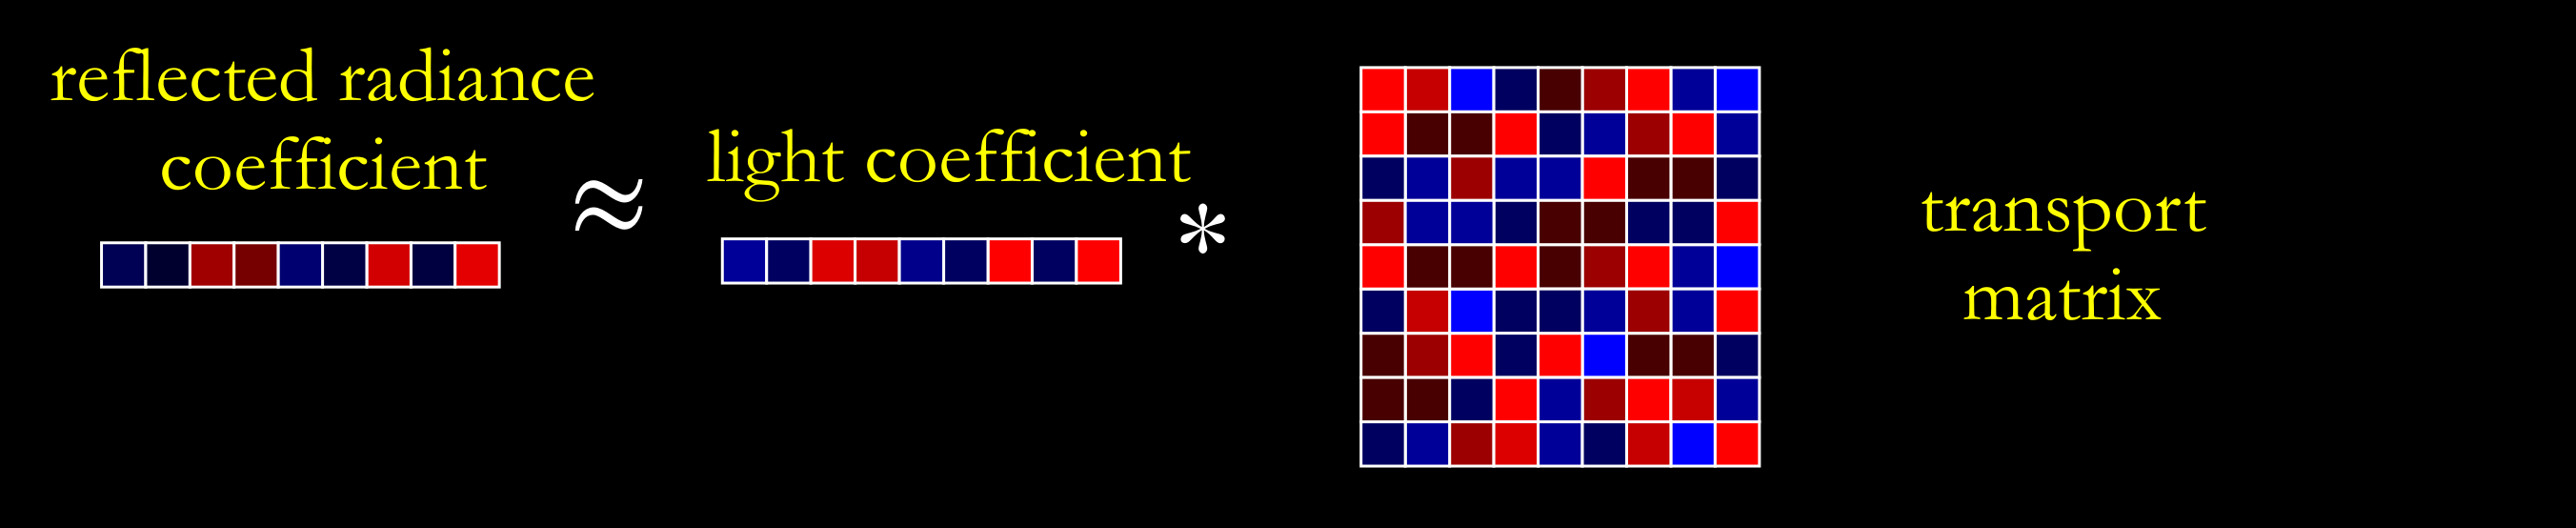
图中一排色块是一个方向函数的系数向量,方阵记录“每个入射基如何贡献到每个出射基”。矩阵乘法先产生出射方向函数,之后还要在实际观察方向上重建;不能把输出系数向量本身当成像素 RGB。
个基函数需要每点约 个传输数: 项对应 项,运行时也从点积转为矩阵乘法。再考虑表面位置的两个自由度,局部传输可视为六维量;各向异性、空间变化 BRDF 可以纳入,但存储和预计算相应增加。
接近镜面的材质反射范围窄,需要更高角向频率。提高 SH 阶数可以改善表示,代价是矩阵迅速增长;也可以换基函数或直接追踪近镜面路径。低阶 SH 的不足是截断精度有限,不是 SH 数学上无法表示高频。
小波表示
小波 Wavelets 使用不同位置与尺度上的局部基函数。与覆盖整个球面的 SH 相比,局部变化可以集中在少量系数中。课程以 Haar Wavelet 为例,在 Cube Map 的各个面上进行二维变换。
一维的一对值 可改写为平均分量 与差异分量 。二维对子块沿两个轴处理,得到一个低频子块和水平、垂直、对角细节子块,再递归分解低频子块。低频逐级集中到左上角,其他子块记录不同尺度的细节;只有保存全部系数时,才能通过逆变换完整恢复输入。
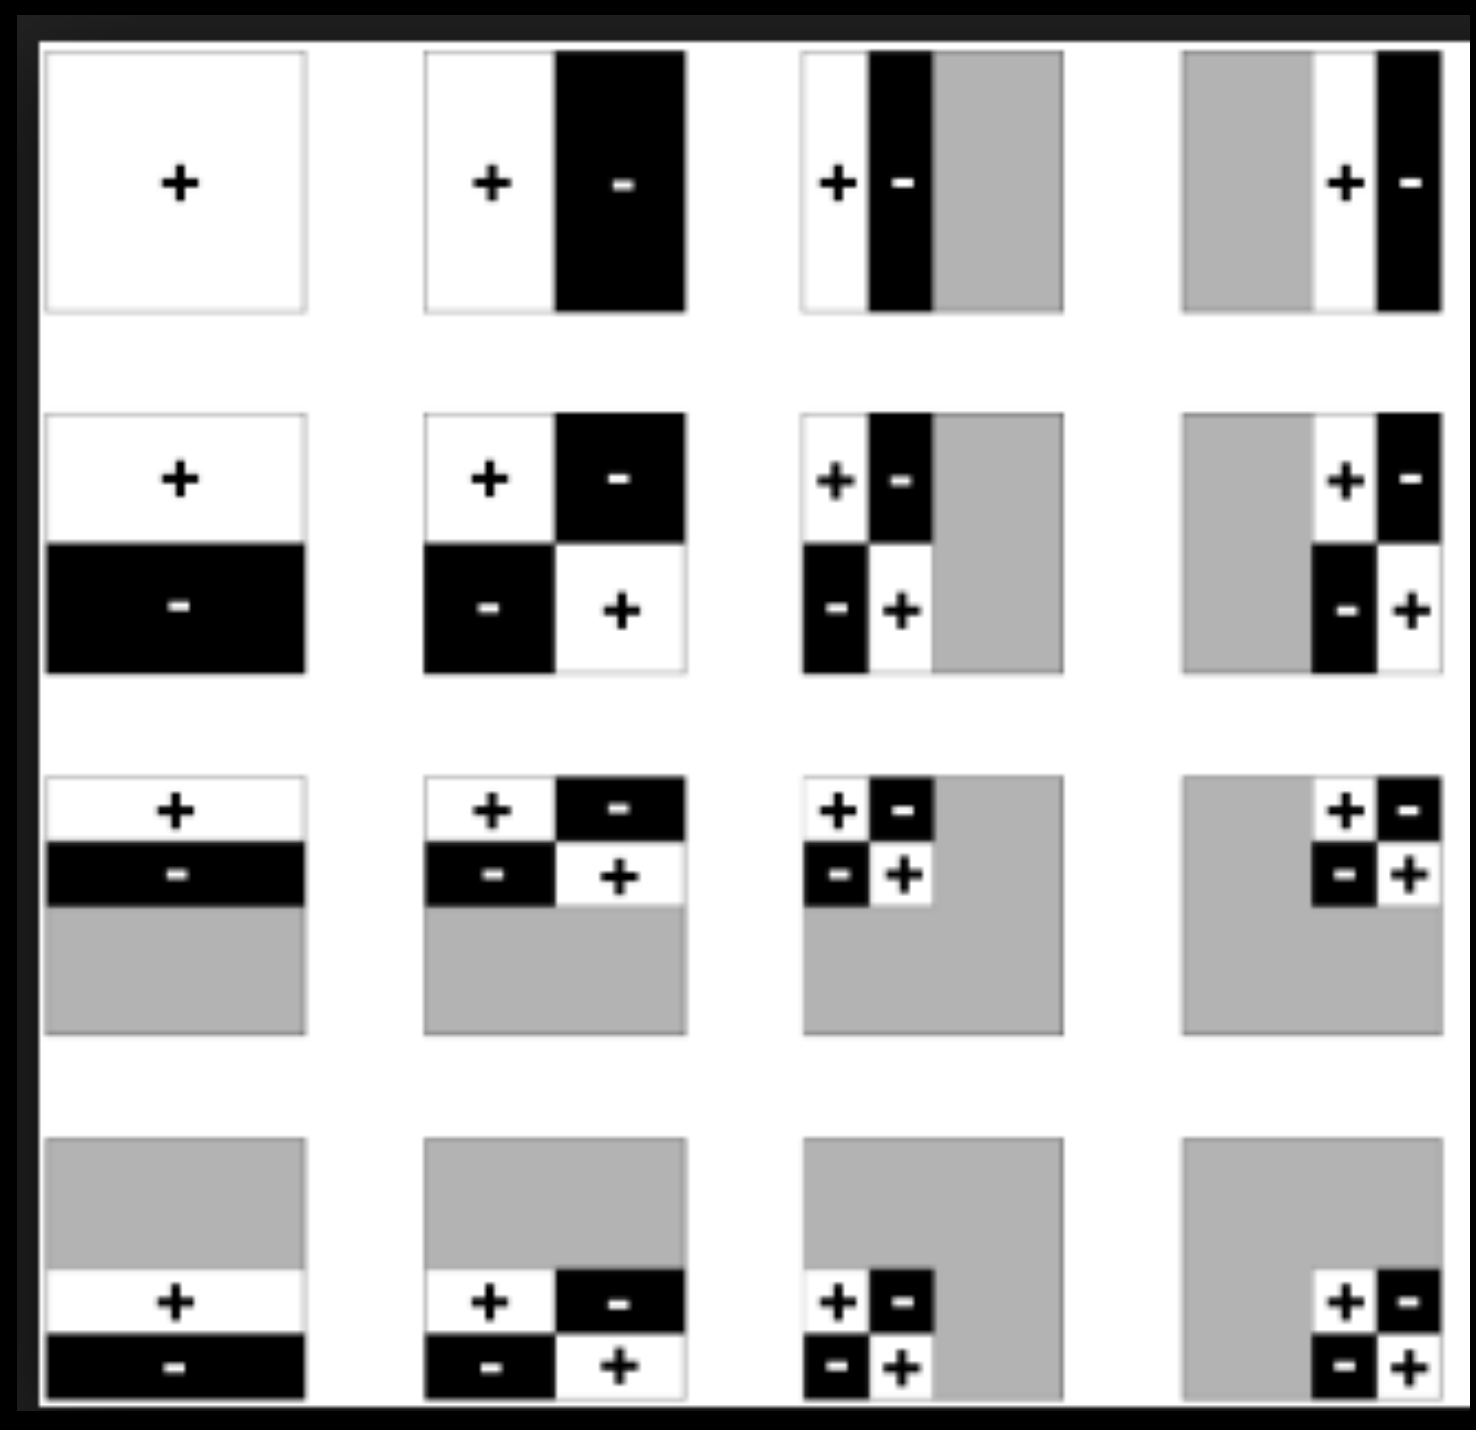
白色为正、黑色为负,灰色为零。左上常数基记录整体平均;其余基只在特定区域取非零值,水平、垂直或交叉的正负分区记录不同方向的差异。变小、移位的分区使局部细节不必影响整张图。
若大部分系数很小,可以只保留绝对值较大的项。变换本身是线性的,但“根据输入选出最大系数”属于非线性近似 Nonlinear Approximation。课程示例中保留约 – 的项,不能将这一比例当成任意环境都达到相同精度的保证。计算内积时,要保持光照与传输基索引及归一化一致,不能把各自保留的系数按数组顺序直接点乘。
这张图截取一个完整 Cube Map 面的系数布局。递归细分的左上区域保存较粗的结构,较大子块记录细尺度差异;大部分位置接近灰色的零值,只有少量位置有明显响应。它已经是系数图,不能按原教堂空间位置直接解释色块。
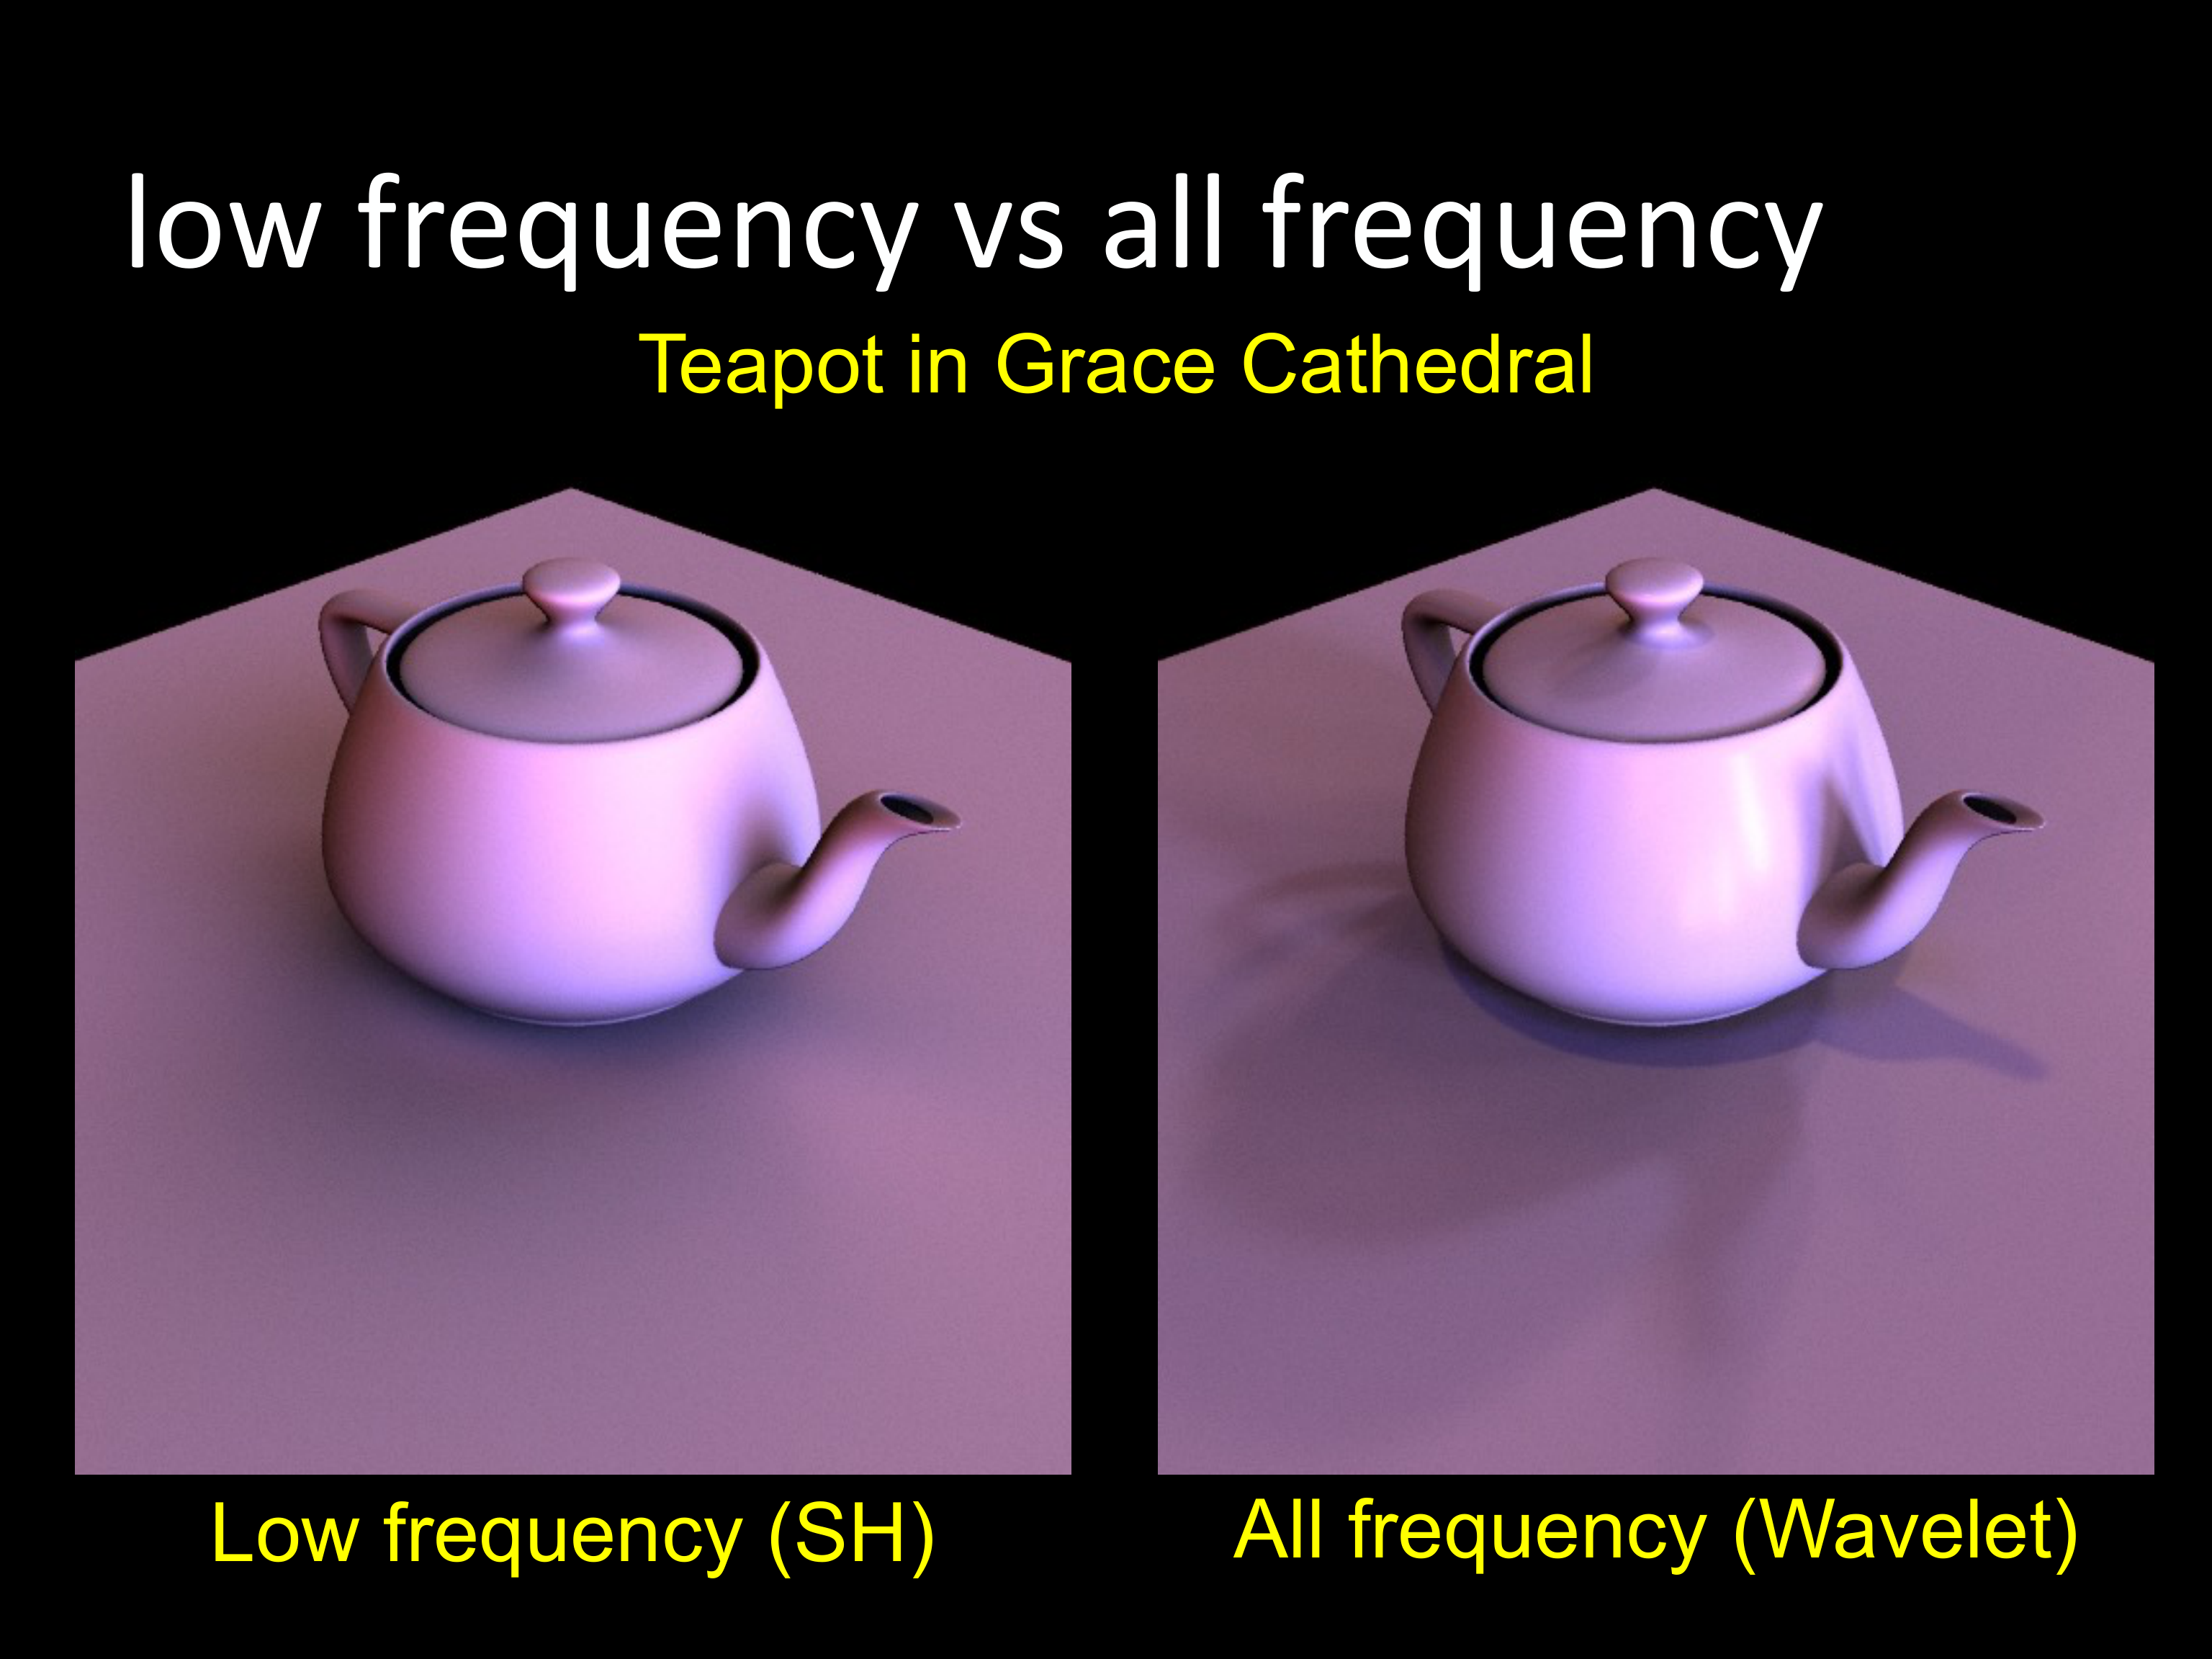
右图茶壶上的反射结构和阴影细节比左图更清楚,说明局部稀疏表示可以在有限预算下保留更高频率。图中“All frequency”描述的是方法可保留多尺度细节,并不保证有限系数重建绝对无误差。
小波的旋转不像 SH 那样方便:转动环境后,局部基所在的位置和尺度关系改变,往往需要先恢复 Cube Map,再旋转、变换和筛选系数。标准 JPEG 主要使用离散余弦变换 DCT,不能因二者都有变换压缩步骤就把它称为 Haar 小波压缩。
其他表示也有各自取舍:Spherical Gaussian 以球面上的平滑瓣拟合方向分布,Zonal Harmonics 使用绕轴对称的球谐成分,分片常数表示则直接对方向区域分区。进一步把光照、BRDF、可见性分别展开,需要处理多个基函数乘积的积分,预计算量和动态自由度都会改变。选择表示时,应同时考虑频率、旋转、存储与哪些场景量需要实时变化。