实时渲染-03:统计阴影与距离场
过滤对象
PCSS 要先寻找遮挡物,再按半影宽度执行 PCF。两个阶段都在区域内查深度,软阴影越宽,逐纹素访问的开销越值得关注。能否先保存一份区域统计量,之后用较少查询回答这些问题?
先明确要加速的运算。当前接收点为 ,阴影坐标为 ,比较深度为 ,则
这里过滤的是同一接收深度下的多次比较。它与下面两种运算均不同:
第一种先平均深度,最后仍只有一个二值判断;第二种混合了不同接收点的可见性,它们可能有不同深度甚至属于不同物体。统计阴影仍然要估计第一式的比例,不能把这三种运算交换顺序。
深度分布
把窗口中的深度值看成随机变量 Random Variable 。按过滤权重随机选一个纹素,得到的深度就是一次样本。PCF 可见率于是等于该窗口中深度不小于接收深度的比例:
这与一个熟悉的统计问题相同:已知一组学生分数,怎样求超过某个分数的人数比例?拥有全部分数或直方图时可以直接数;只知道均值、方差时,则需要额外的分布模型或概率界。
累积分布函数 Cumulative Distribution Function,CDF 为 。连续分布中 ;离散深度可能有相等值,应按深度比较约定处理,若相等视为可见,则使用 ,也就是扣除严格小于 的样本比例。
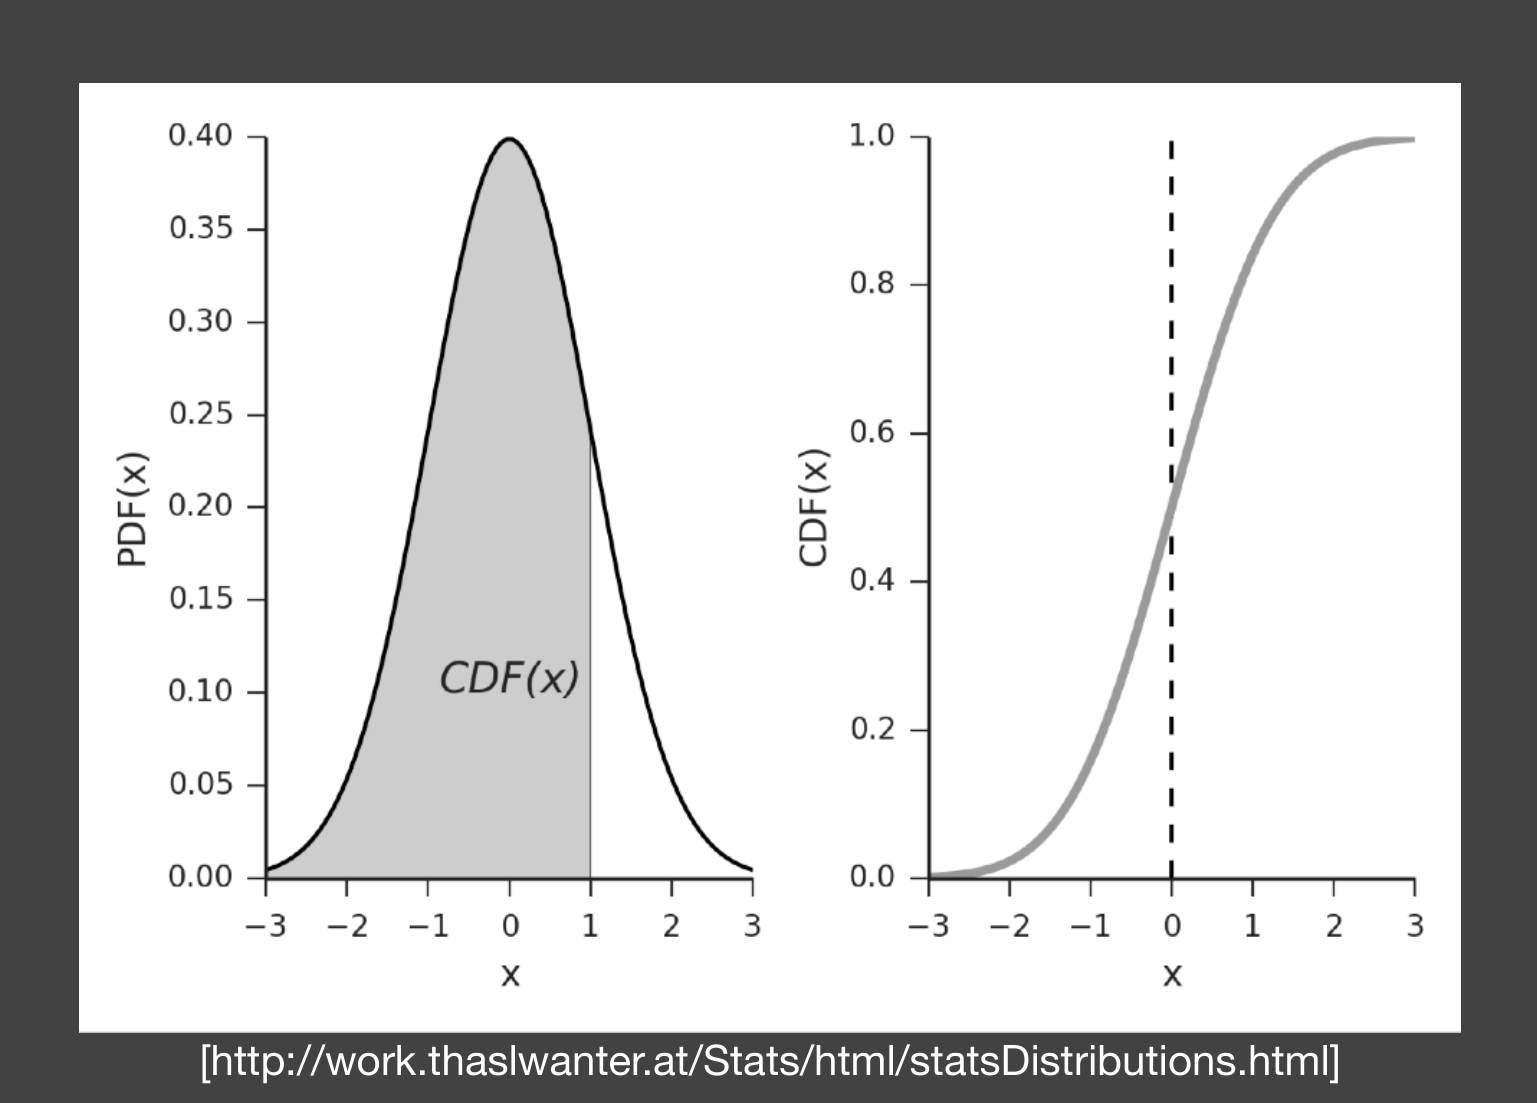
左图在概率密度 Probability Density Function,PDF 下累计面积,右图将这种累计量画成随阈值单调增加的 CDF。左侧灰区截止在 ,右侧虚线在 ,两者不是同一阈值的数值标注。钟形分布只用于展示密度与累计概率的关系,真实深度未必服从正态分布。
均值与方差
均值 Mean 表示区域深度的平均位置,方差 Variance 表示深度围绕均值的分散程度:
展开平方并用 就得到第二个表达式。它的重要之处在于:不必每次查询都知道区域内所有深度,只要能取得深度平均与深度平方平均,便能计算方差。
方差阴影贴图 Variance Shadow Map,VSM 因此在建图时保存 和 ,例如放在纹理两个通道中。对相同区域、相同权重过滤后,读回
先平方再平均与先平均再平方不同,这个差恰好记录了深度的变化。常见实现将方差限制为非负,并设置适当的小下限,以处理浮点误差;过大的方差下限也会使阴影过亮,不能无条件增大。
概率上界
均值和方差并不足以恢复全部分布。VSM 使用单侧切比雪夫不等式 One-sided Chebyshev Inequality,也称 Cantelli 不等式,给出 时的尾部概率上界:
可以从一个非负平方量看出这个界的来由。令 ,,对任意 ,在事件 上有 ,因此
将右侧概率解出,再选择使界最紧的 ,就得到上面的分式。推导没有假设正态分布,所以无需计算正态 CDF 或 erf。
实时实现把这个上界作为可见率近似:
时返回 是常见处理,不意味着所有纹素都在接收点之后。 时公式也只是上界;真实可见率可能小得多。这些差异会导致后面的漏光问题。
遮挡均值
Variance Soft Shadow Mapping,VSSM 将方差统计进一步用于 PCSS。最终的 PCF 可见率已有近似,第一步还需要遮挡物的平均深度;它不是整个窗口的平均值。
例如接收深度 ,窗口中深度小于 的样本才是遮挡物,深度 的样本不应加入遮挡均值。令 为非遮挡比例,遮挡与非遮挡的条件均值分别为 ,窗口均值满足
这是按两类样本数量展开平均值的恒等式。VSSM 用概率界近似 ,并在接收面近似平面的条件下取 ,于是
这样就能用窗口统计量估计遮挡均值,再按 PCSS 的半影公式决定最终过滤范围。两个近似都需要条件:非遮挡表面不一定恰在深度 ,概率界也不一定准确;当 时,分母很小,须回退到无有效遮挡或其他安全处理,不能直接产生很大的非法深度。
所有统计应采用一致深度定义。尤其在透视投影下,对投影深度求平均后再线性化,一般不等于平均真实线性深度;用于半影几何的平均距离需有相应的数据或明确的额外近似。
范围查询
现在的任务变成查询某区域的 。Mipmap 通过逐级平均,预先保存不同尺度的近似统计;运行时选择相近层级并插值,就能用少量访问读取大范围均值。
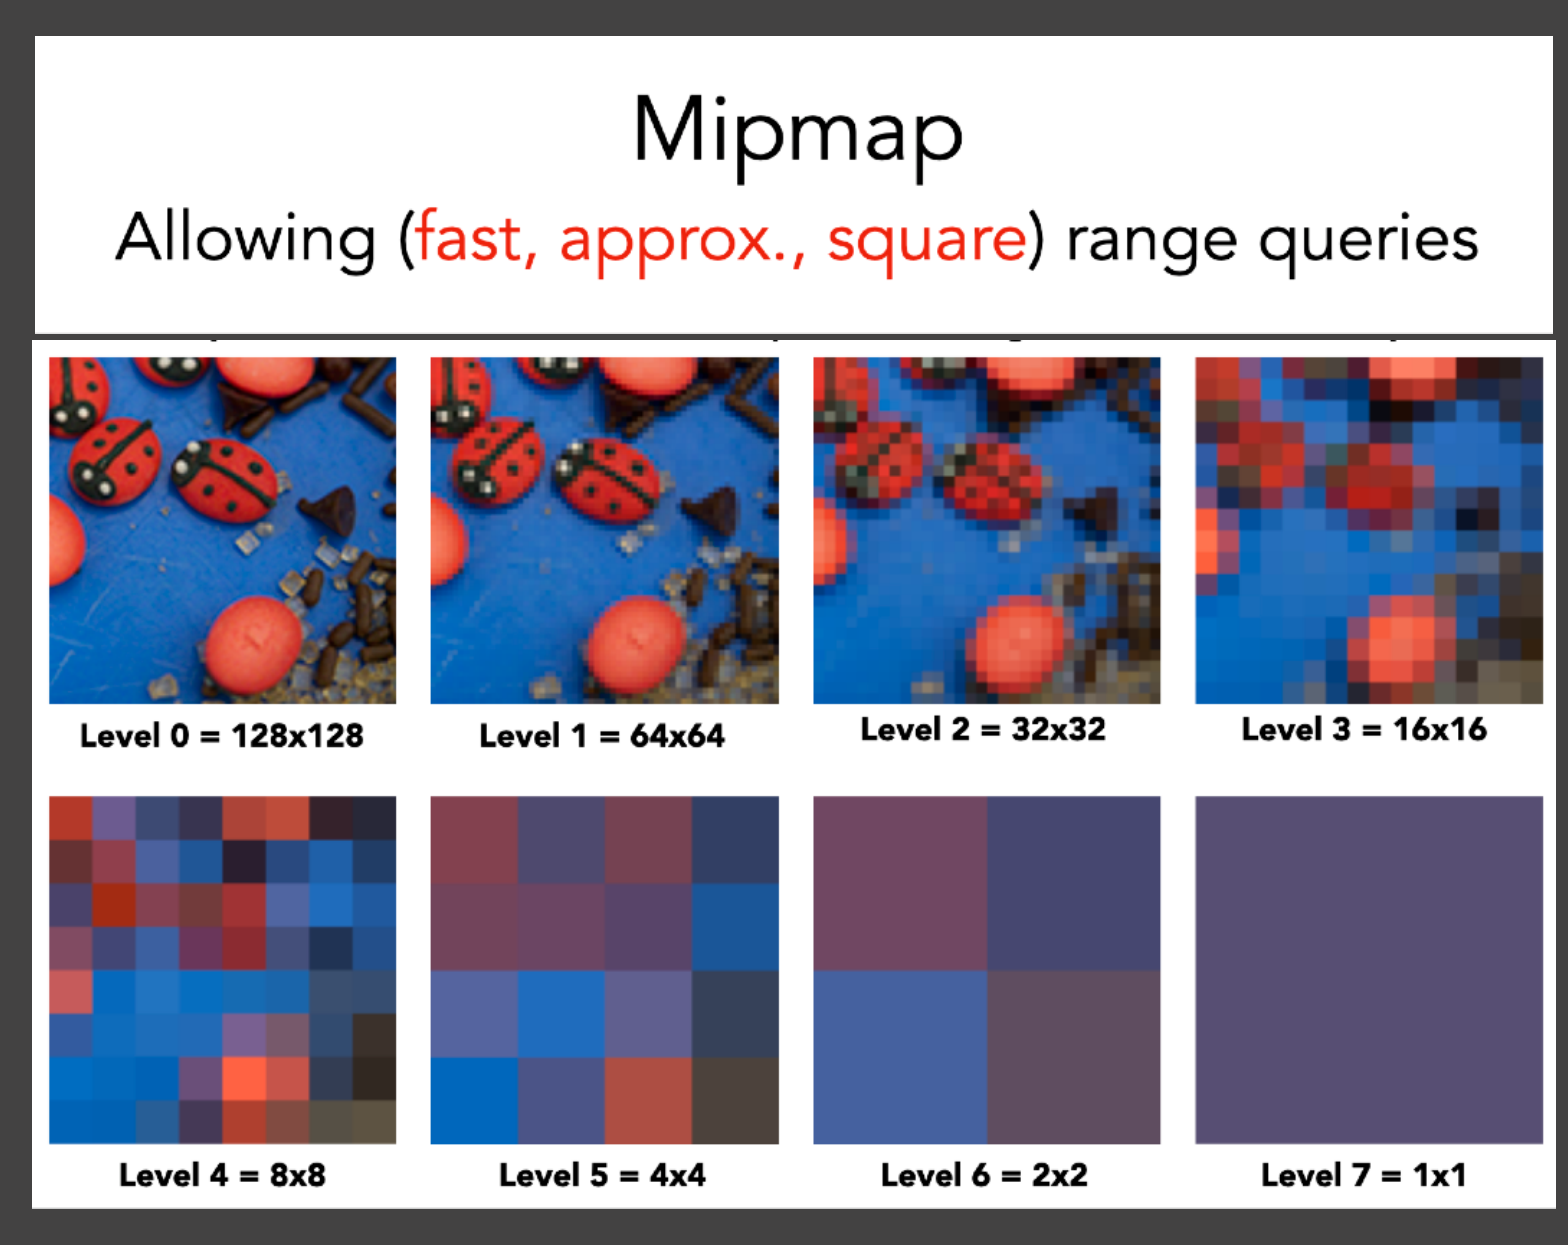
图中瓢虫和其他花纹逐步变成较粗色块,最后的 保存整体平均。用于统计阴影时,平均的数据换成 。Mipmap 对位置和窗口覆盖的近似仍然存在,三线性插值不能使任意矩形查询变为精确值。
求和面积表 Summed-Area Table,SAT 则保存二维前缀和。先看一维:输入 ,累计和为 。要查询第 4–6 项的和,取 ,不用再次遍历 。
二维采用半开区间约定,令
轴对齐矩形 的和为
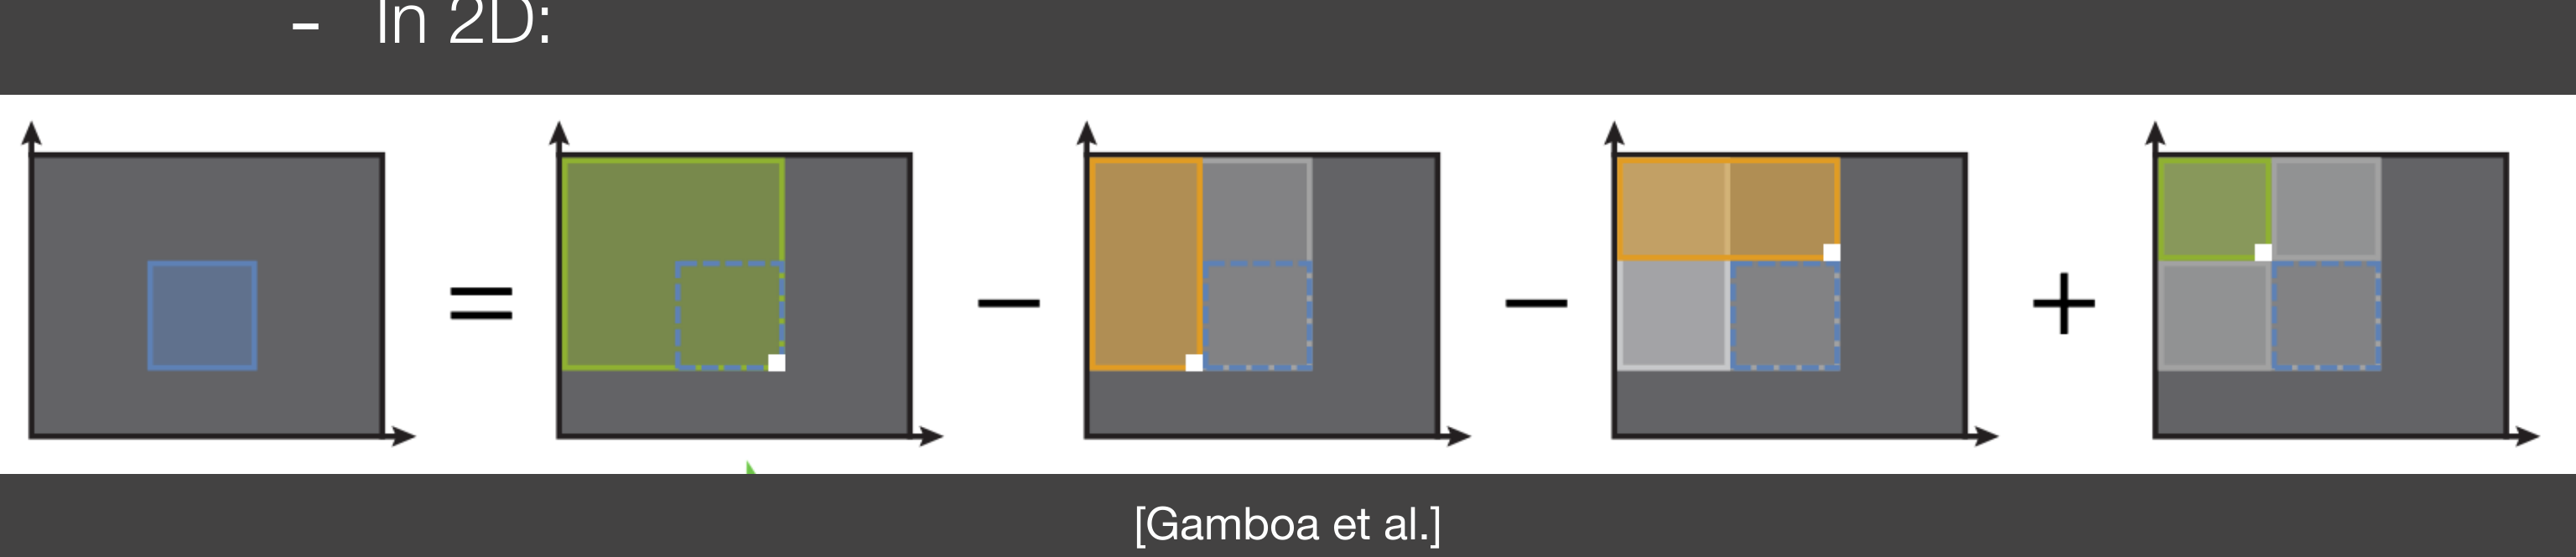
蓝色是目标矩形。先取包含它的大前缀区域,再减掉左侧和上侧多余部分,最后加回被减去两次的左上交叠区。四次表查询得到总和,除以矩形纹素数得到平均值;深度平方另建同样的表。
SAT 构建和存储为 ,矩形查询为 。它只直接处理轴对齐矩形,有限精度下大前缀和相减还可能损失有效数字。动态场景需要重建派生统计,GPU 并行扫描、带宽和精度都是成本;“查询常数时间”不等于全部算法没有预处理。
漏光问题
同一个均值与方差可以对应很多分布。如果窗口同时包含前方遮挡物、背景和接收面,深度经常是多峰的。一个概率上界或简单单峰模型可能把遮挡比例估小,使本应挡住的光被保留下来,这称为漏光 Light Leaking。
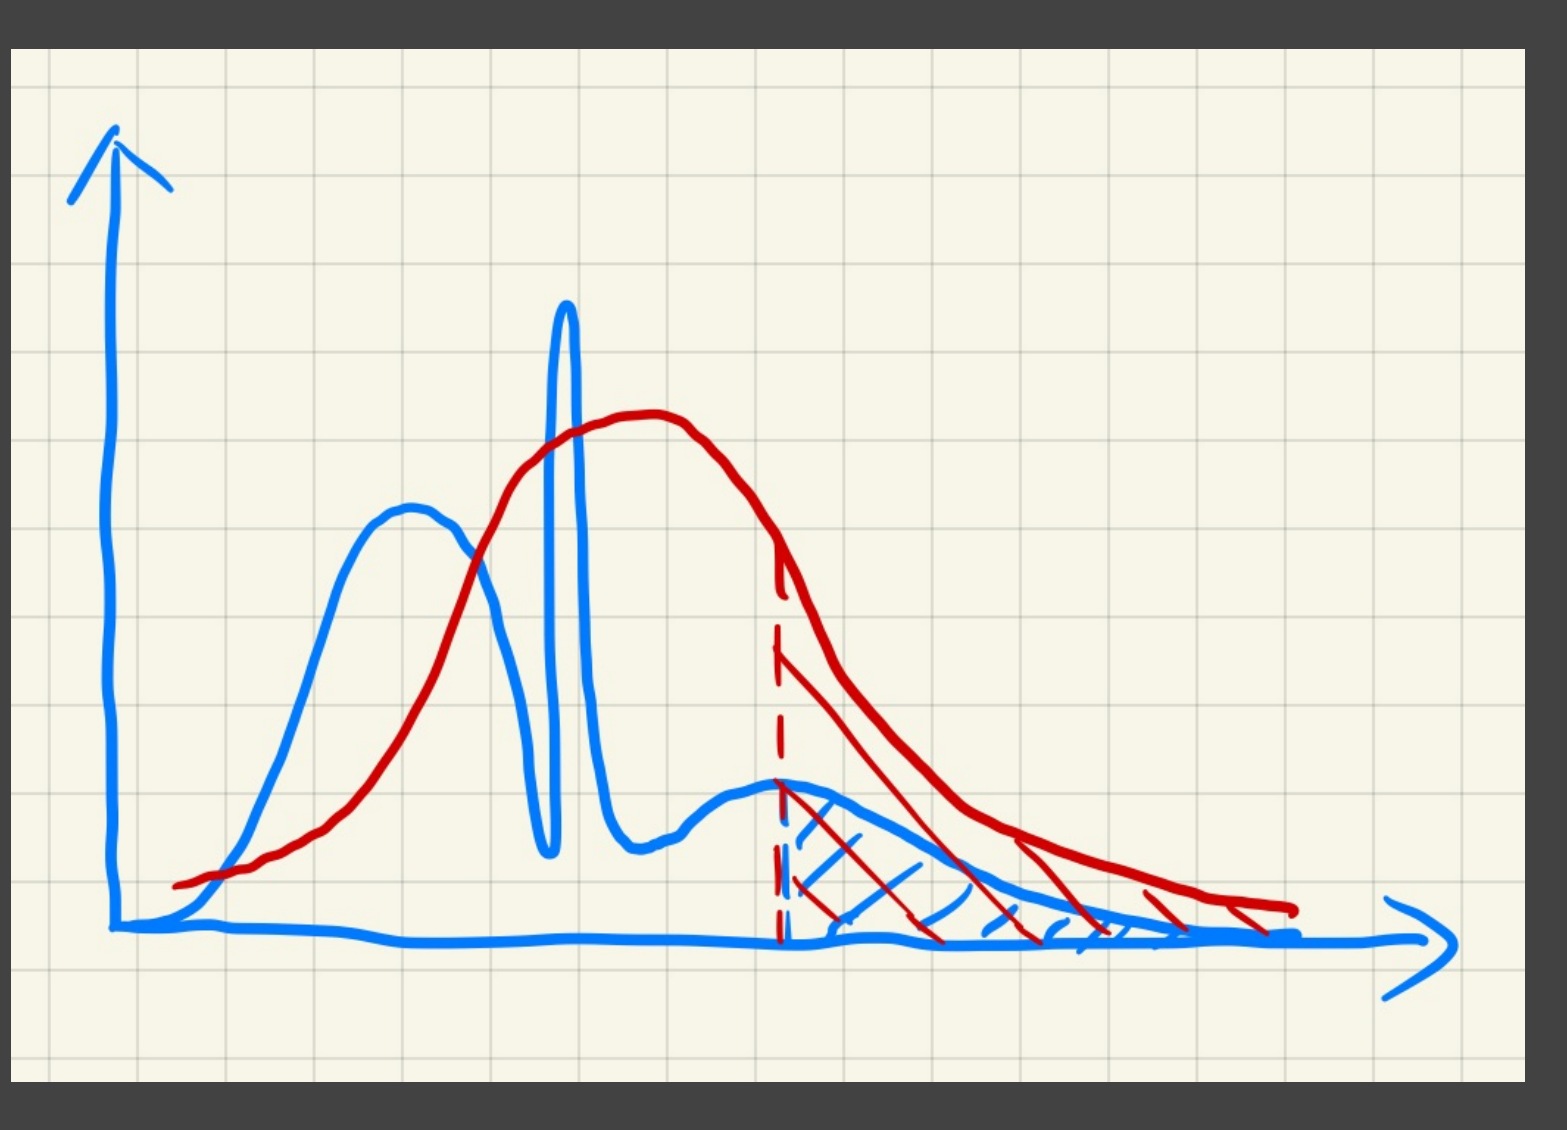
蓝线表示多峰分布,红线用单峰形状说明简化后的差异;虚线右侧的累计面积不同,估出的非遮挡比例也不同。这里的红线是直观示意,VSM 实际使用 Cantelli 界,并未真的拟合一条高斯曲线。
一个简单反例是深度值 各占一半,接收深度 。均值也是 ,常见分支返回完全可见,但真实比较只有一半通过。误差来自分布信息不足,而非滤波数据一定算错。
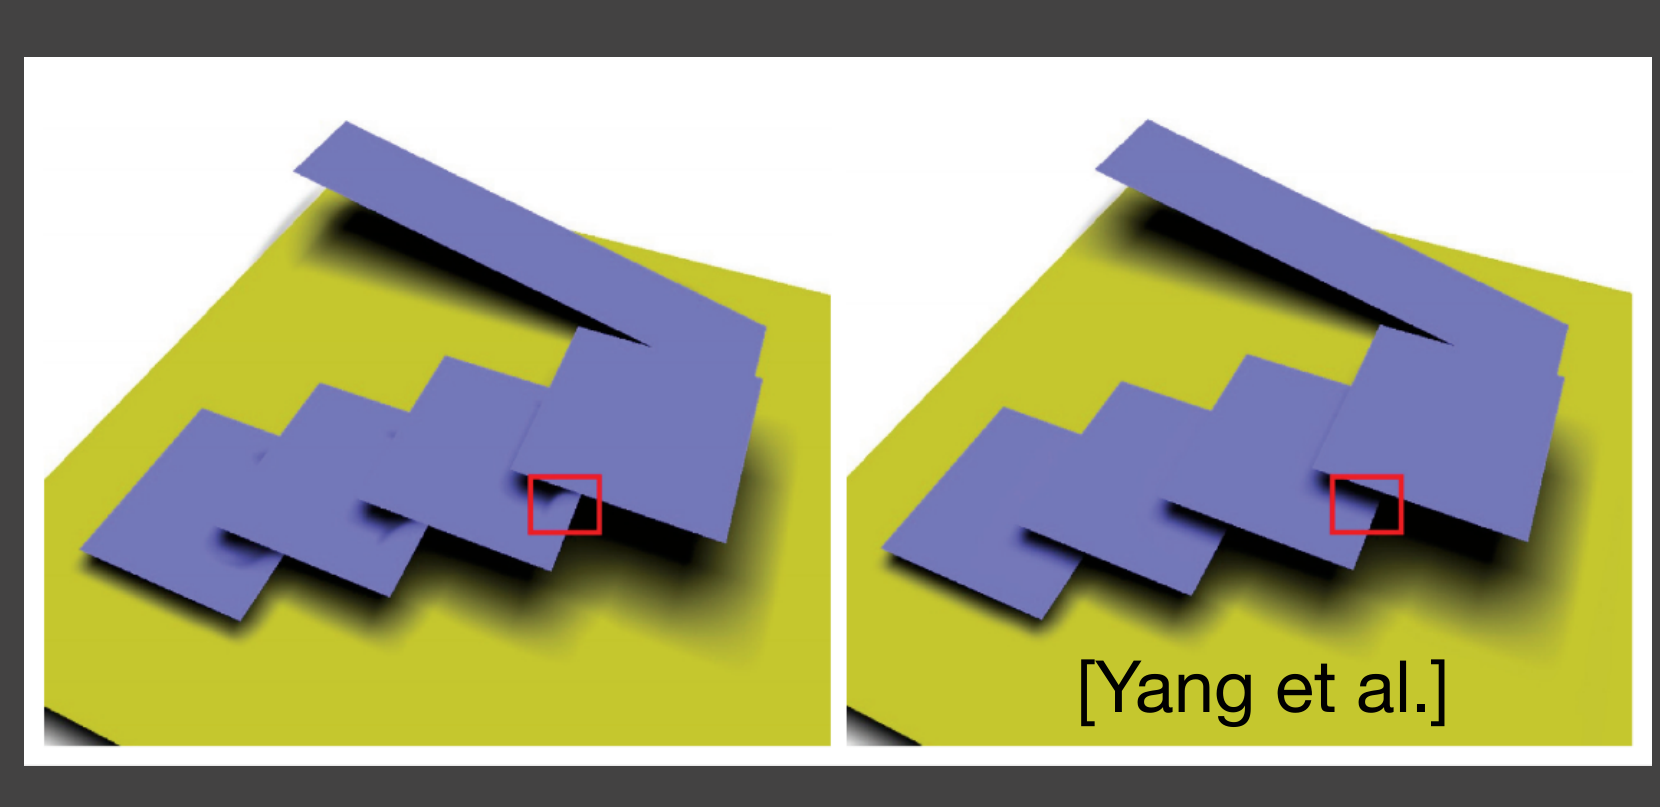
图中红框标出阶梯与重叠面附近的异常。即便区域矩查询准确, 的接收平面假设也可能不成立。提高分布表达能力不能自动修复非平面、缺失几何或错误的搜索范围。
高阶矩
矩 Moment 是分布的积分统计。这里采用原始矩 ;VSM 保存前两阶,高阶矩可以进一步约束分布形状。
矩阴影贴图 Moment Shadow Map,MSM 常存 。平均后得到四个矩,再由这些统计估计阈值两侧的概率。因为矩仍能线性过滤,所以可以继续使用 Mipmap、模糊或其他适当的加权查询。
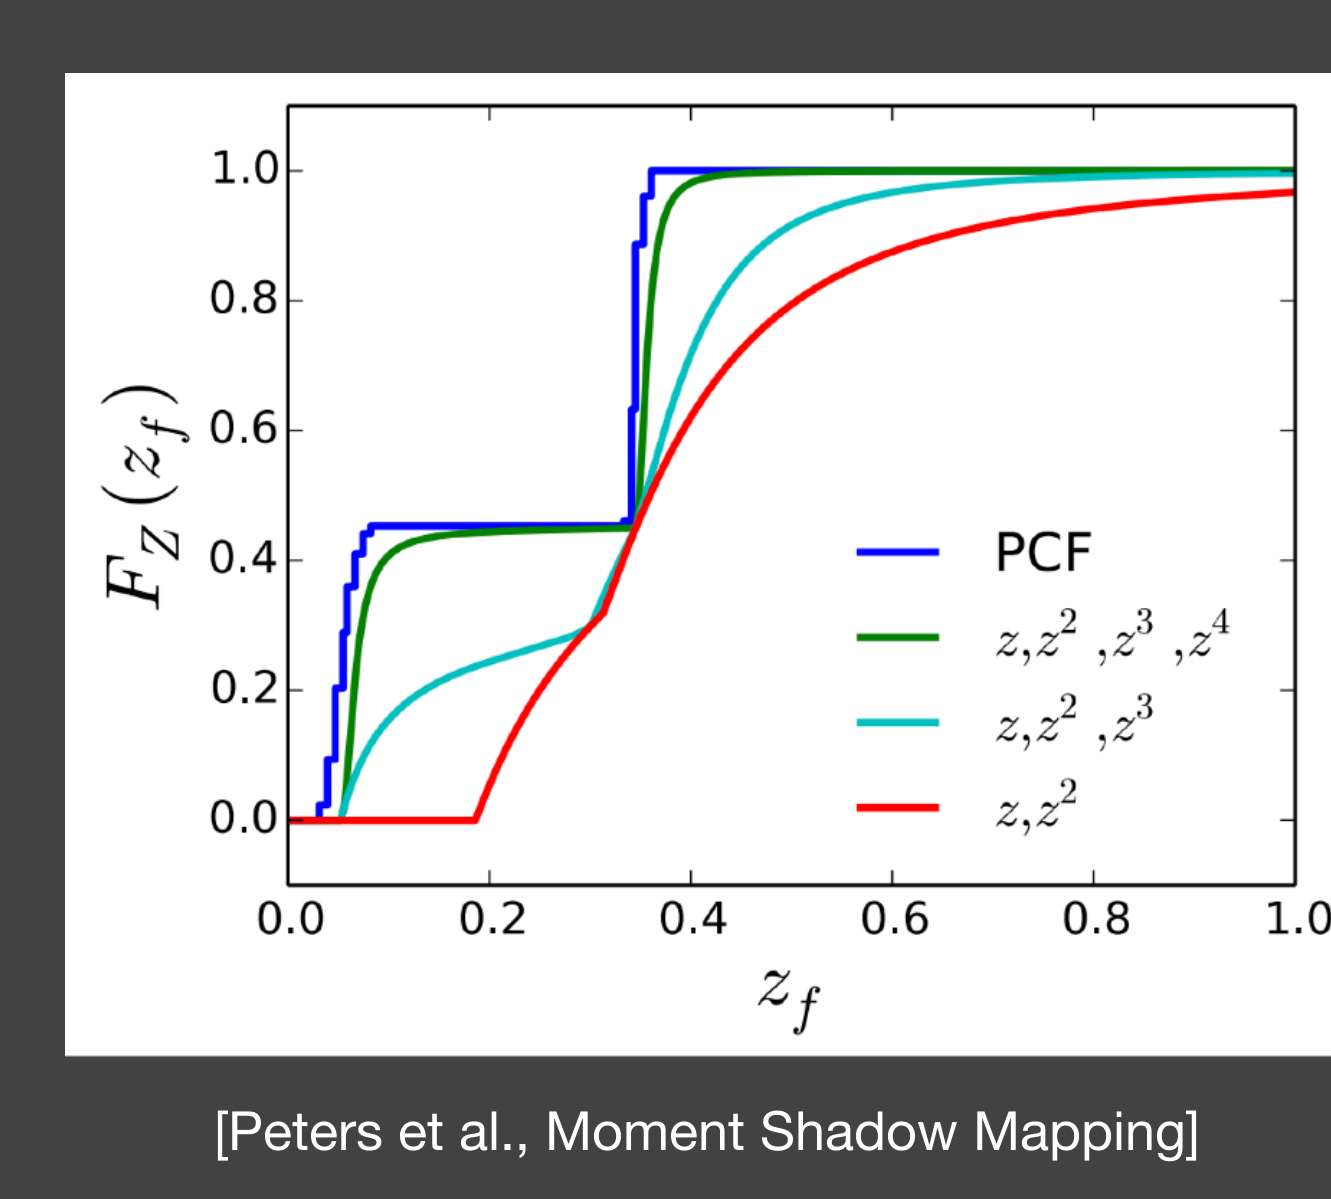
蓝色阶梯是逐样本 PCF 对应的基准累计比例,红、青、绿依次使用二、三、四阶矩。绿色在这组分布中更接近阶梯,尤其能保留两个明显跳变之间的平台。它不意味着四个矩能够精确恢复任意连续或多峰分布。
有限个矩留下的是一组可能分布。常见 MSM 从这些分布中求遮挡比例的紧下界,用它近似阴影;对应可见率仍偏向上界。某些只有少量离散深度的情形可由四矩确定,而一般情形仍有不确定性。四通道存储、重建运算和数值稳定性是额外代价。
矩的求解
可以用 Hamburger 四矩 MSM 的构造理解“从矩得到比例”具体在做什么。将 ,构造
这个矩阵记录二次多项式的平方平均:任意系数 都有
因而合法矩对应对称半正定矩阵。对于正定且不退化的情形,给定查询深度 ,先解
再求二次多项式 的两根 。构造在 三个深度上有质量的候选分布,权重由
确定。特定多项式根的构造使该候选也符合高阶矩约束;把严格位于 之前的权重相加,得到这一矩问题的遮挡下界。
1 | 查询并解码过滤后的四阶矩 |
若矩阵奇异,会存在非零二次多项式 使 ;非负平方的平均为零,意味着分布只能落在 的零点上,最多对应两个离散深度。这解释了四矩为何能够充分表达某些只有两层深度的情况,也说明不能在该特例里继续直接求矩阵逆。
实际实现可用 Cholesky 分解,将对称正定矩阵分成三角因子的乘积,再顺序求解;并按 与两根的位置直接计算分支,减少通用求逆。矩阵近奇异、二次系数接近零或量化使矩失去合法性时,需正则化与回退。这一形式允许候选深度位于实数轴上;限制到 的 Hausdorff 版本有不同分支,不能随意把根裁到区间后继续套同一推导。
四矩可使用专门的线性或仿射变换改善量化分布,因为仿射变换在归一权重下可以与平均交换。把两个 FP16 的原始位直接塞成一个 FP32,再按普通浮点数过滤,却不保留这个性质。存储格式和统计语义必须一起设计。
距离场
除了把深度统计存成二维贴图,也可以直接保存空间中到几何的距离。有符号距离场 Signed Distance Field,SDF 在物体外为正、内部为负、表面为零,绝对值表示到最近边界的距离。
例如半径为 、中心为 的球有
它比单张阴影图保留更多空间关系,可以从不同位置查询,但三维数据的存储和构建通常更贵。
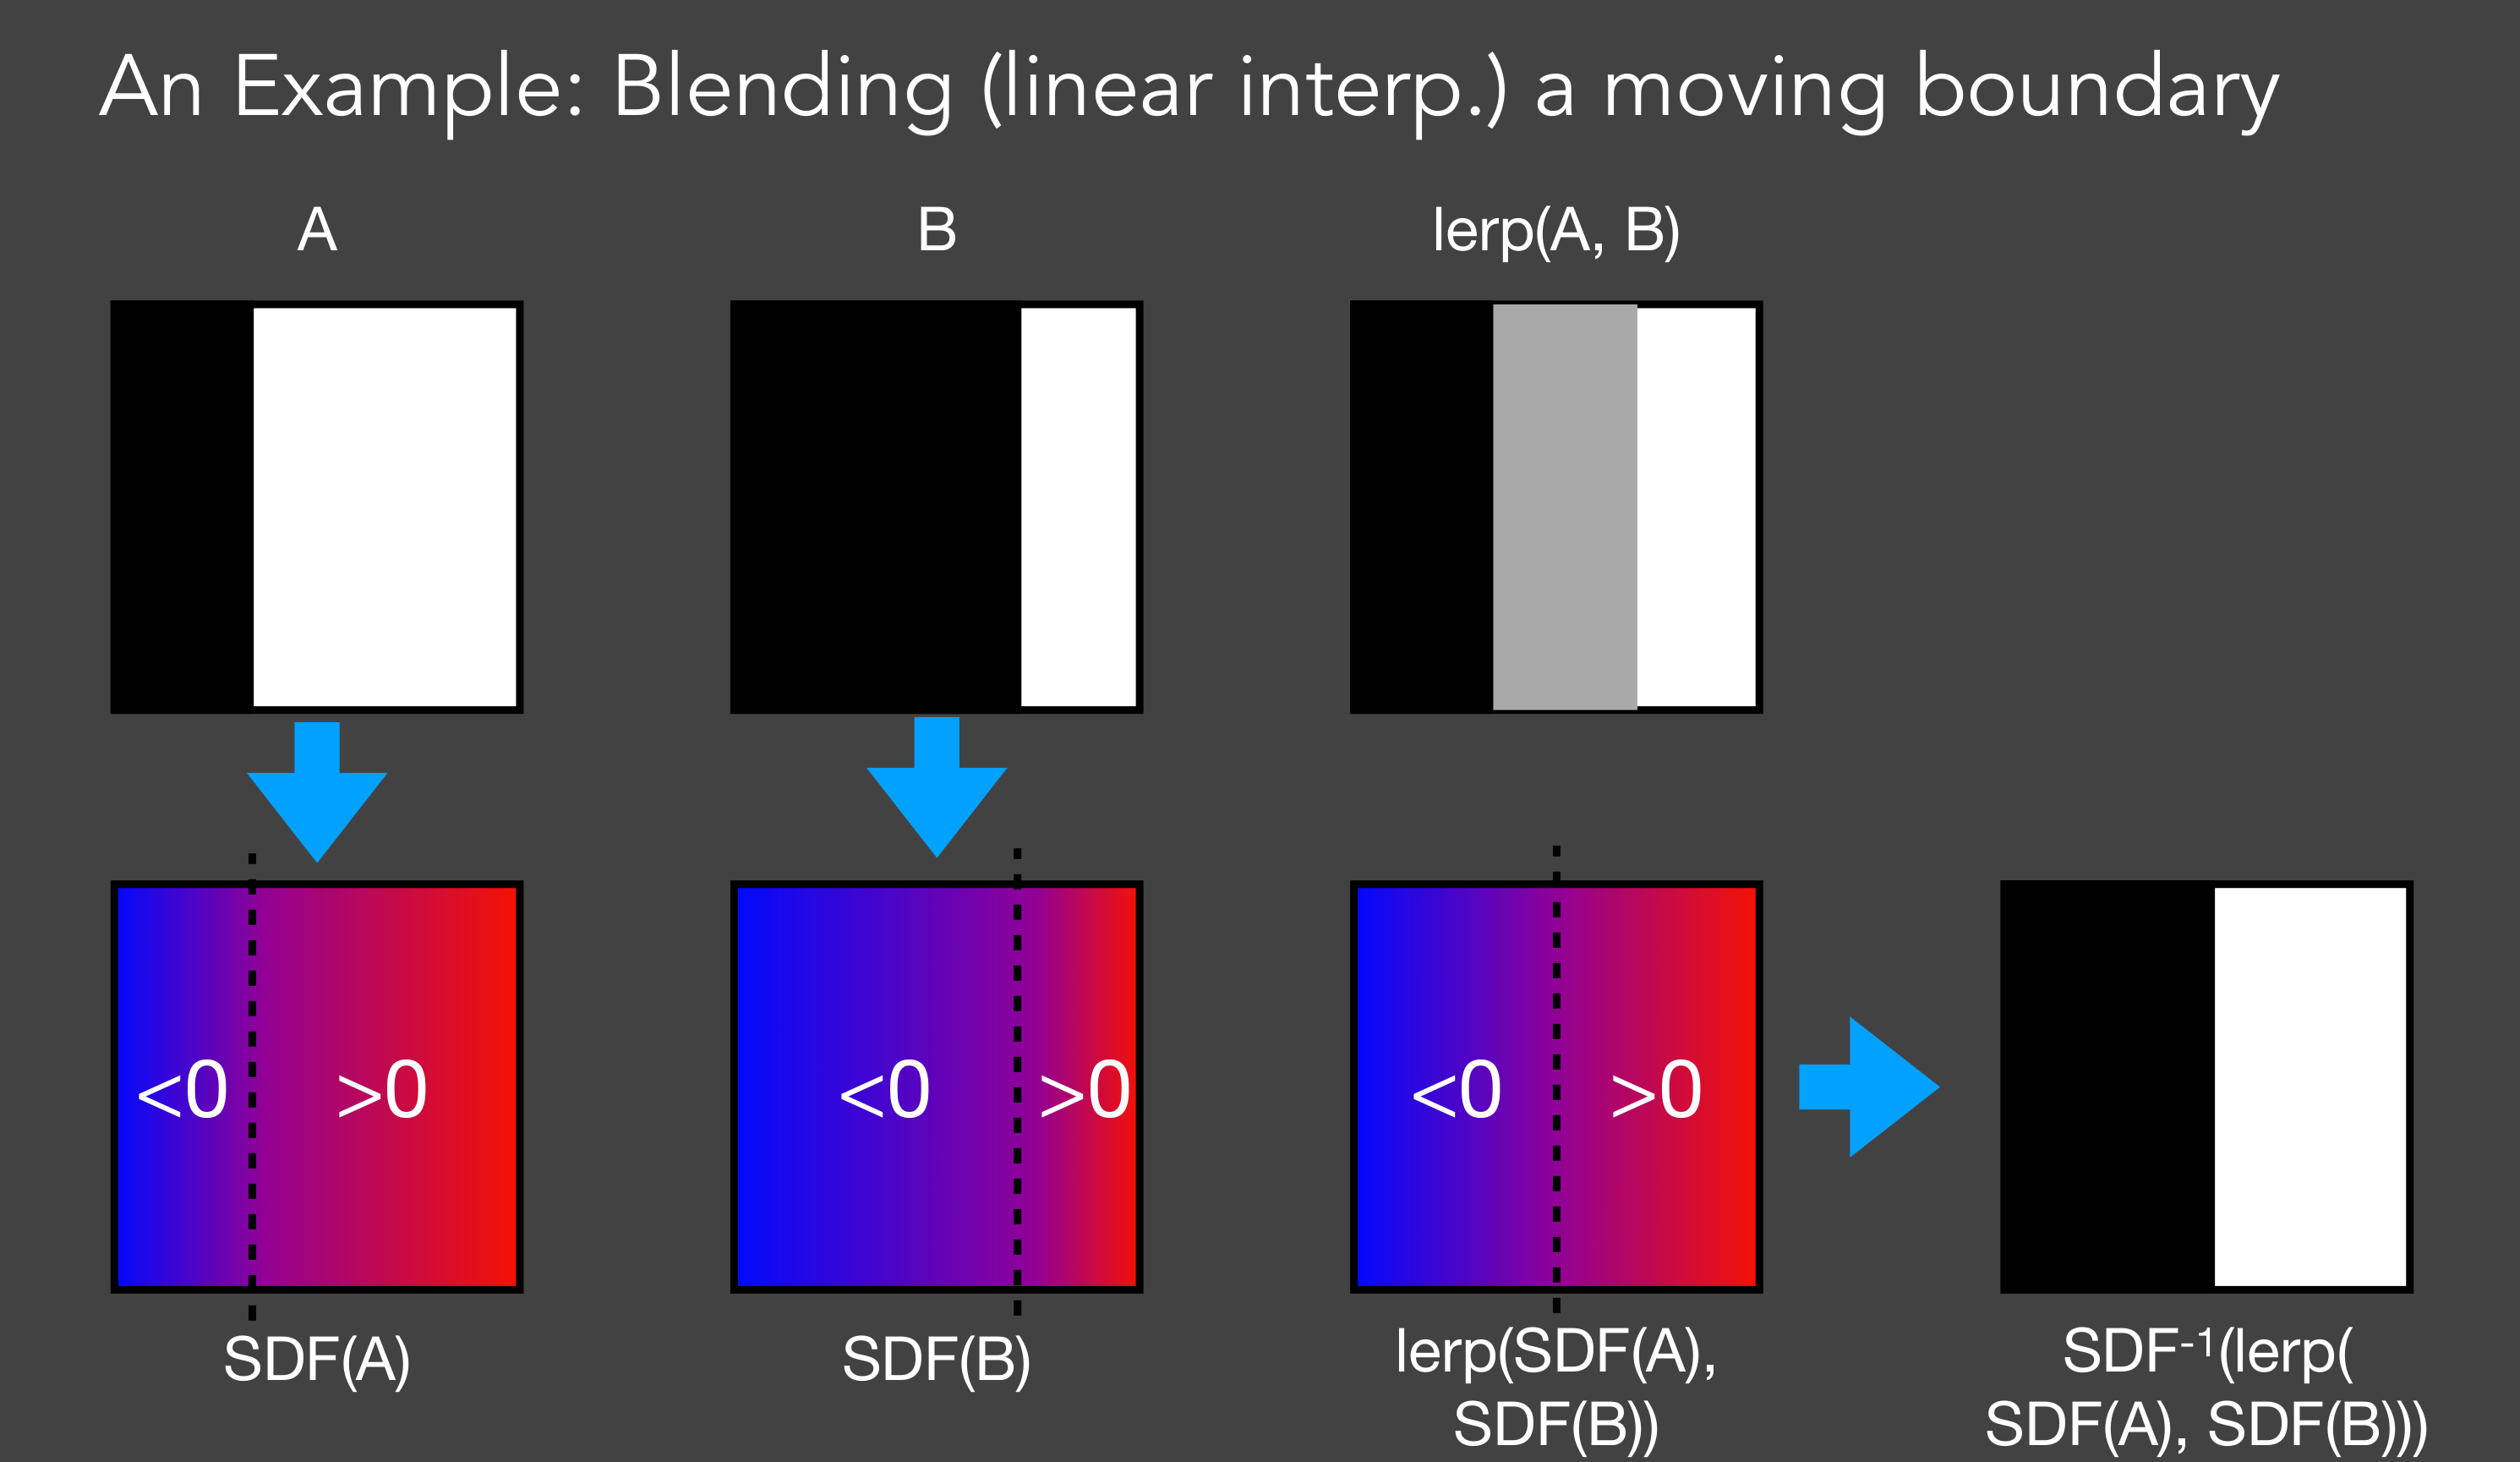
上排 A、B 的边界位置不同,直接混合黑白图会在中间产生灰色区域;下排先转换到连续距离值,再插值,两侧正负范围的零分界便移动到新位置。最右图将这个零分界重新显示为形状,所以得到的是移动的边界,而不只是两个形状的半透明叠加。
若 ,需要取 的等值面恢复形状。图中的 表示这种几何提取,不是普通的可逆函数。插值后的场未必仍是严格的最近距离场;若要拿来步进,需要额外确认它不会高估安全距离,或采用保守界。
球体追踪
在物体外的点 ,若真实距离为 ,以它为半径的开球内没有表面。射线从该点出发,走不超过这个距离便不会穿过最近表面;这就是球体追踪 Sphere Tracing 的基础。
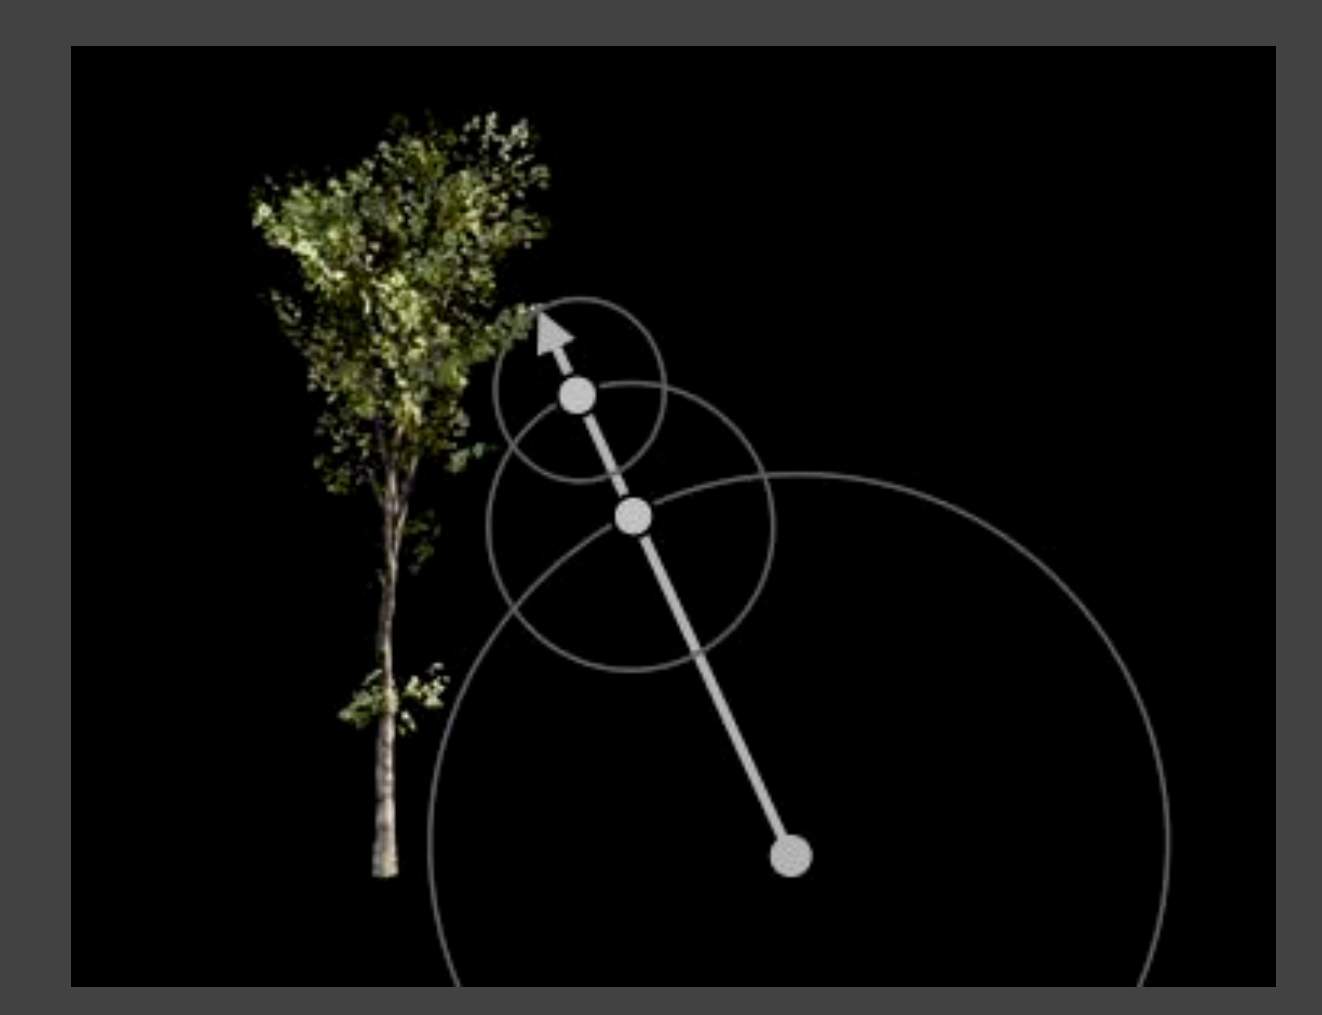
远离树木时,安全球大,一步能走得较远;接近树冠后,球变小,步长随之缩短。算法查询的是当前位置到任意几何的最近距离,不能预先认为最近表面一定就在射线方向上。
射线方向 需归一化,令 ,则
1 | 从表面偏移后的起点开始,令 t 为小的正值 |
近切线、细小几何和粗网格距离场可能需要很多步。起点自交、负距离、纹理插值误差和非均匀缩放也需处理;增加最小步长虽然能避免停滞,却可能跳过薄物体,不能将任意正步长都称为安全。
安全角
同一个空球还给出方向信息。观察点为 ,射线上的点为 ,空球半径是 ,中心距离为 。从观察点向球作切线,形成半角 :
这是直角三角形中的半径除以斜边。要求 ,比例在合法范围内;很小的角度下 ,便能直接用 估计角尺度。
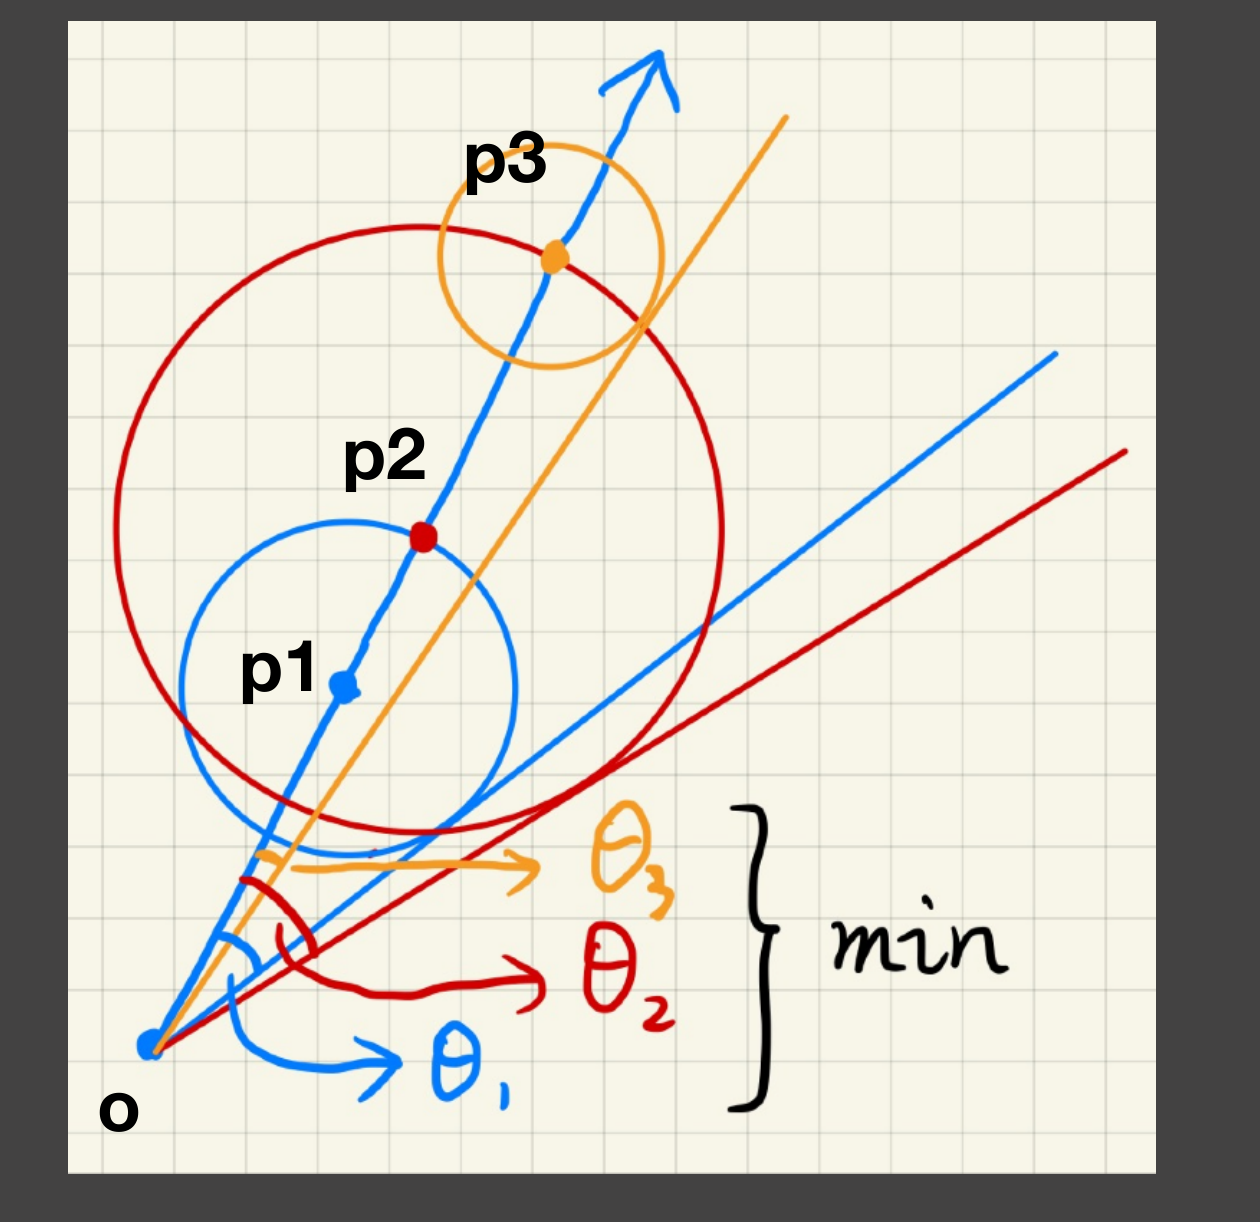
蓝、红、橙三个球分别对应 。同样一个球半径,离观察点越远,张开的角也会越小;需要沿追踪路径比较半径与距离的比值,而非只比较绝对距离。最小安全角意味着附近遮挡物最接近所查询的方向束。
软影估计
一个常见的距离场软阴影启发式,将沿路的最小比例转换成可见率:
真正命中遮挡物时取 ;没有命中时,这个量根据离障碍物的角度间隙减弱直接光。它利用了安全角与光源角范围的关系,但并没有精确积分一个面光源所有可见方向。
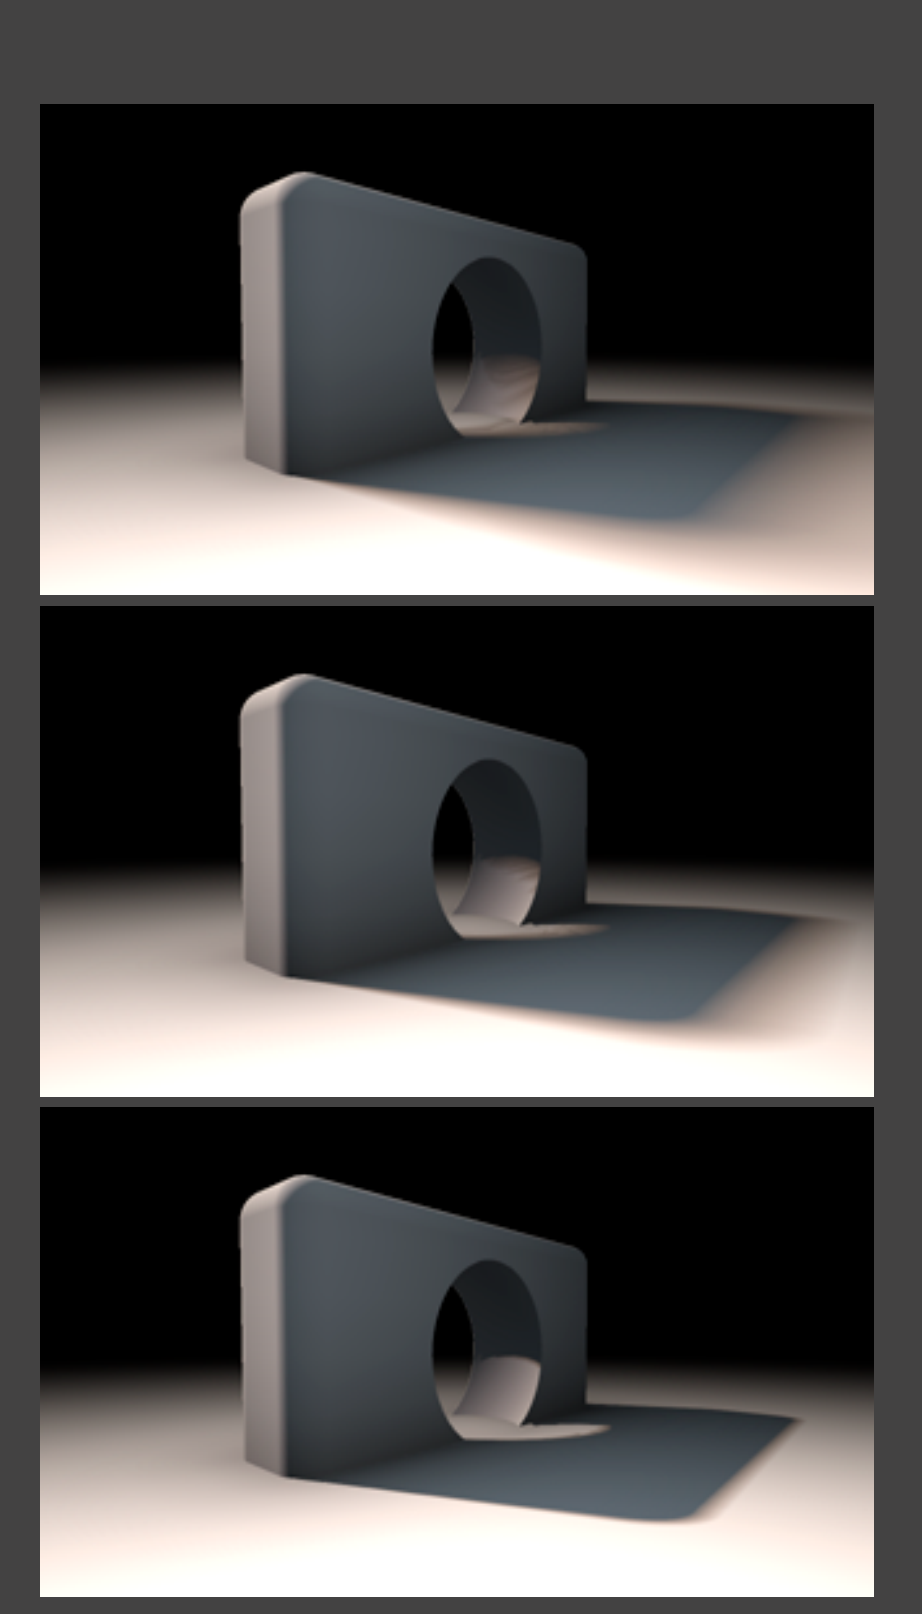
上图 ,过渡较宽;中图 ;下图 ,阴影更接近硬边。 越大,较小的角间隙就能让结果达到 ,因此半影越早结束。它控制角尺度,不能简单当作物体的材料粗糙度。
沿球体追踪同时维护最小 ,就能得到硬遮挡与近似半影,额外工作相对较少。完整面光源的大小、方向、多个遮挡物以及采样步长仍会影响精度,不能把这个比例解释成严格的未遮挡面积百分比。
存储与误差
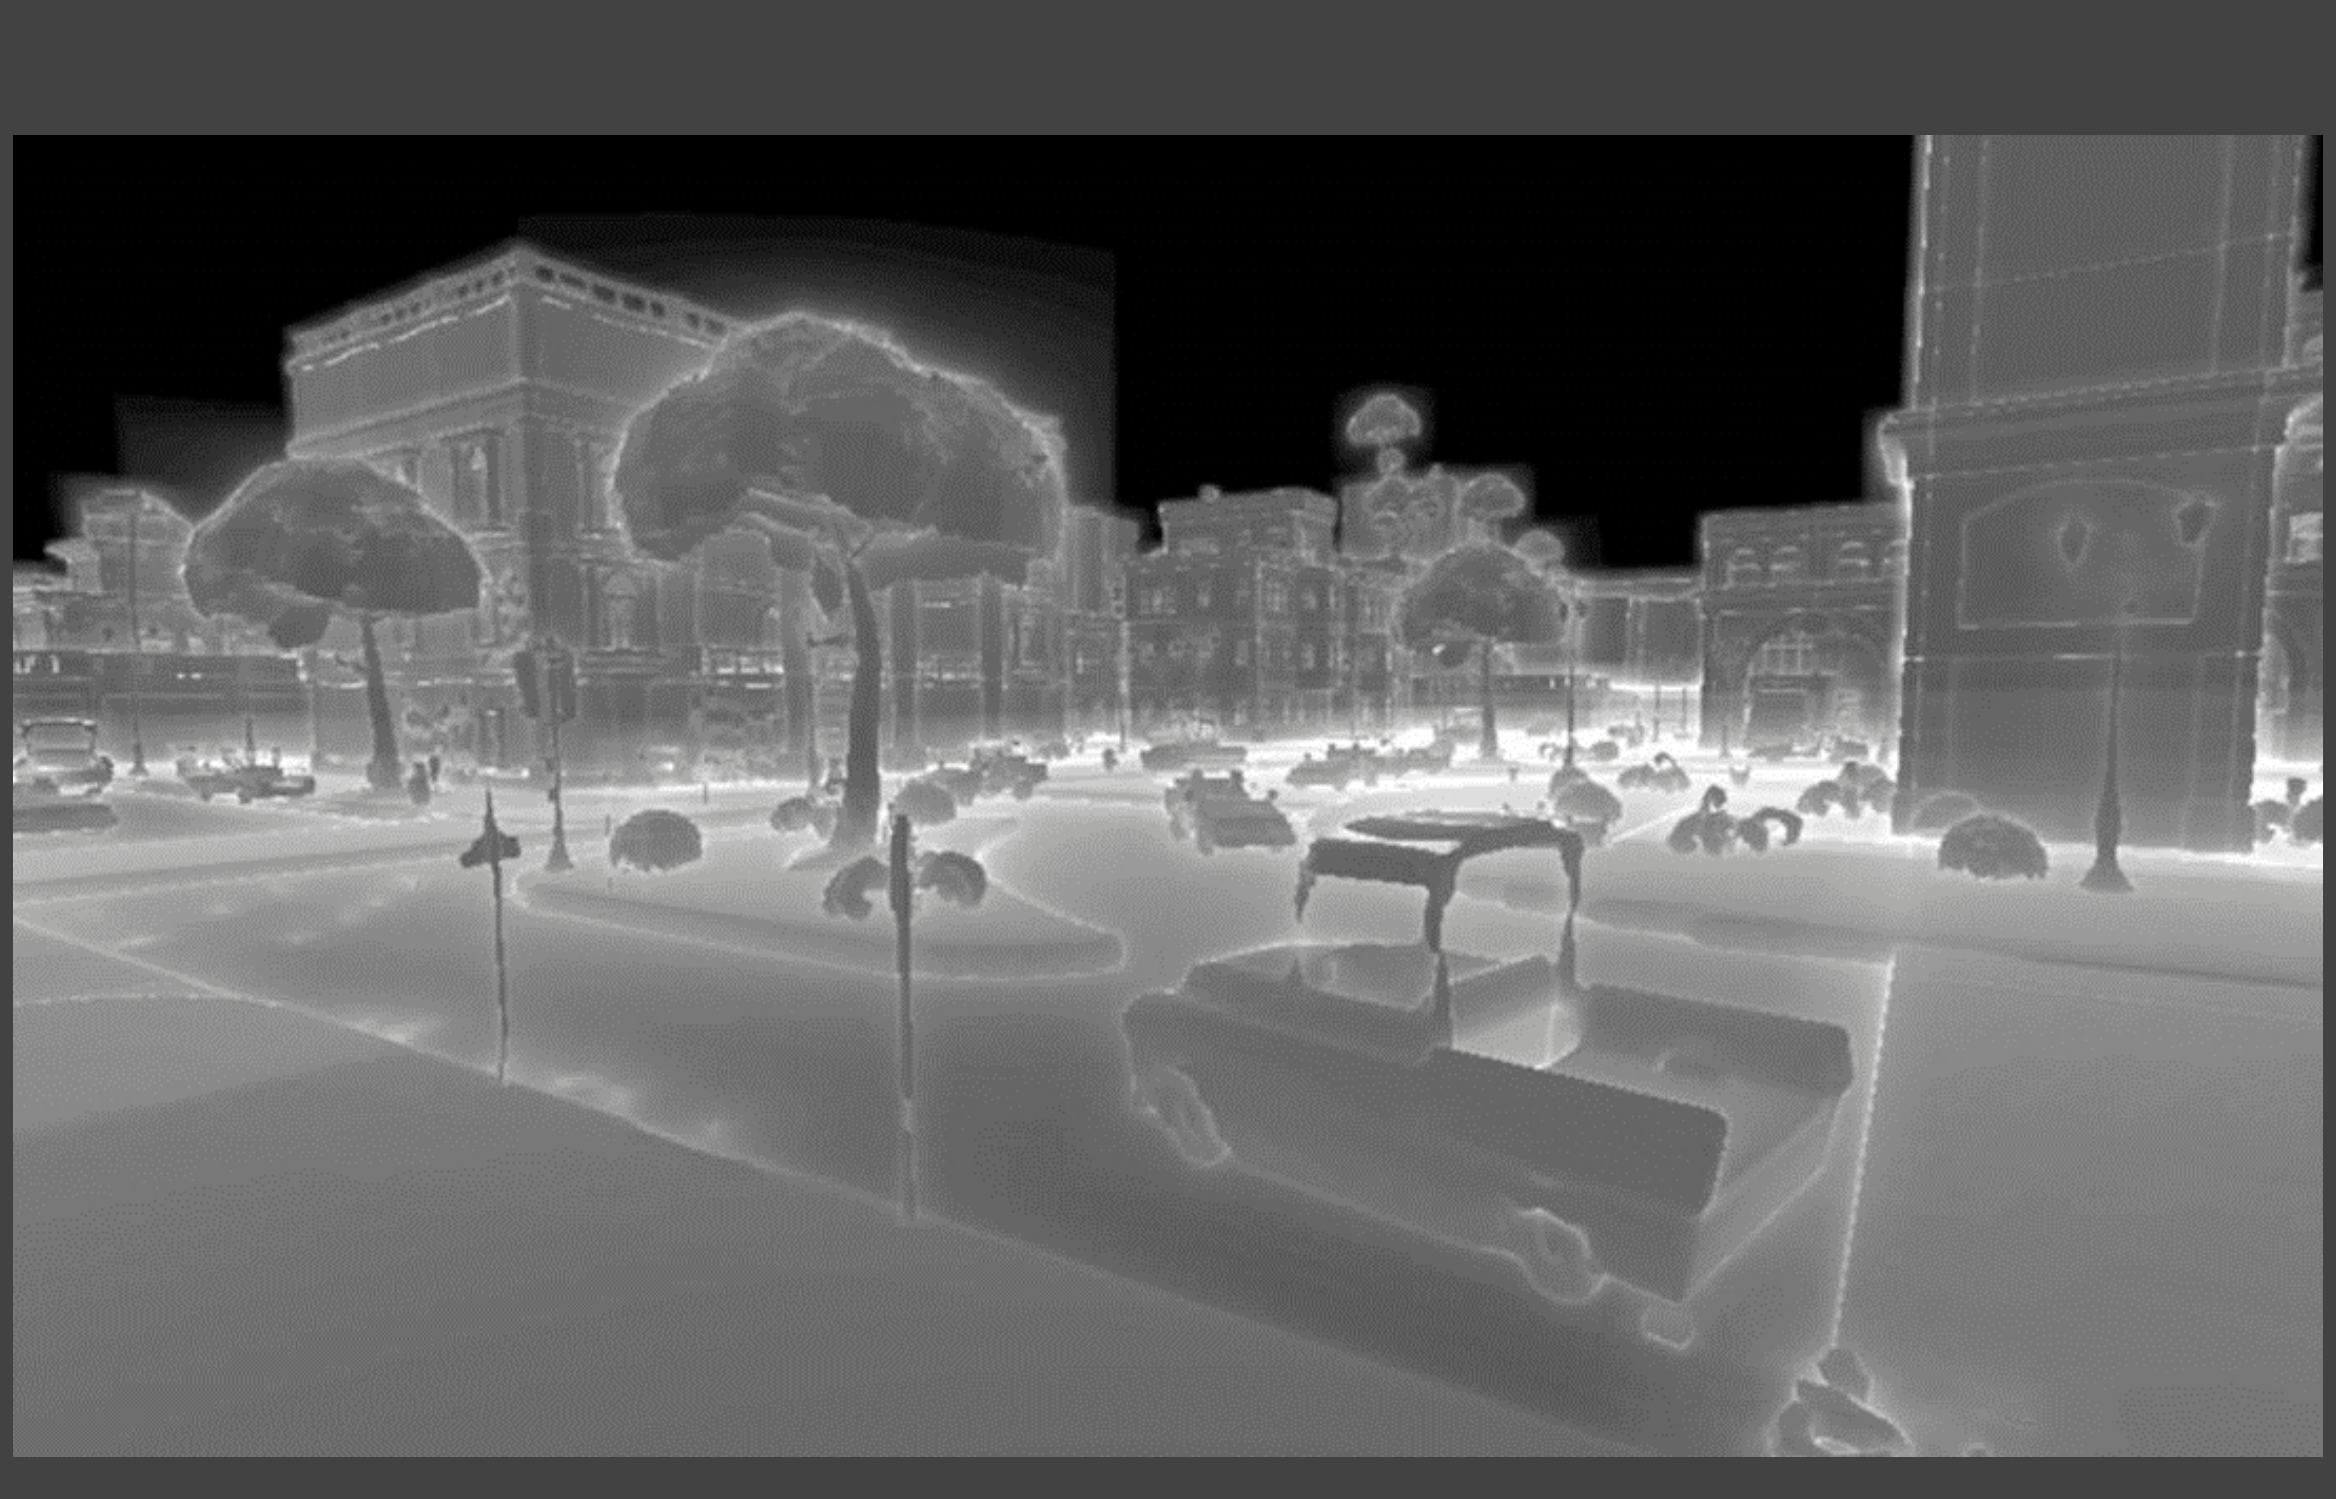
建筑、树木、车辆不再显示真实材质颜色,而是用于观察距离场所表达的几何及查询行为。轮廓、薄片和复杂区域能帮助检查体素分辨率与追踪开销;具体可视化的灰度取决于实现,不能直接当作物体反射率或一个统一线性距离值。
距离场阴影依赖几何预处理与额外存储。刚体变换可以复用物体局部场,形变或拓扑变化则可能要求更新。粗采样会漏掉薄几何,三线性插值也不保证恢复精确距离;若距离被高估,步进可能穿透表面。
非均匀缩放改变不同方向的距离,不能只乘任意一个缩放因子继续宣称安全。实现需要相应的保守缩放、距离下界或更准确构建。速度、质量与内存取决于几何、分辨率、步数及数据组织,距离场并非对所有场景都比阴影贴图便宜。
字体应用
同一类表示也能用于文字。二维 SDF 保存到字形轮廓的有符号距离,绘制时依据零分界确定内外,并用像素足迹决定过渡宽度。
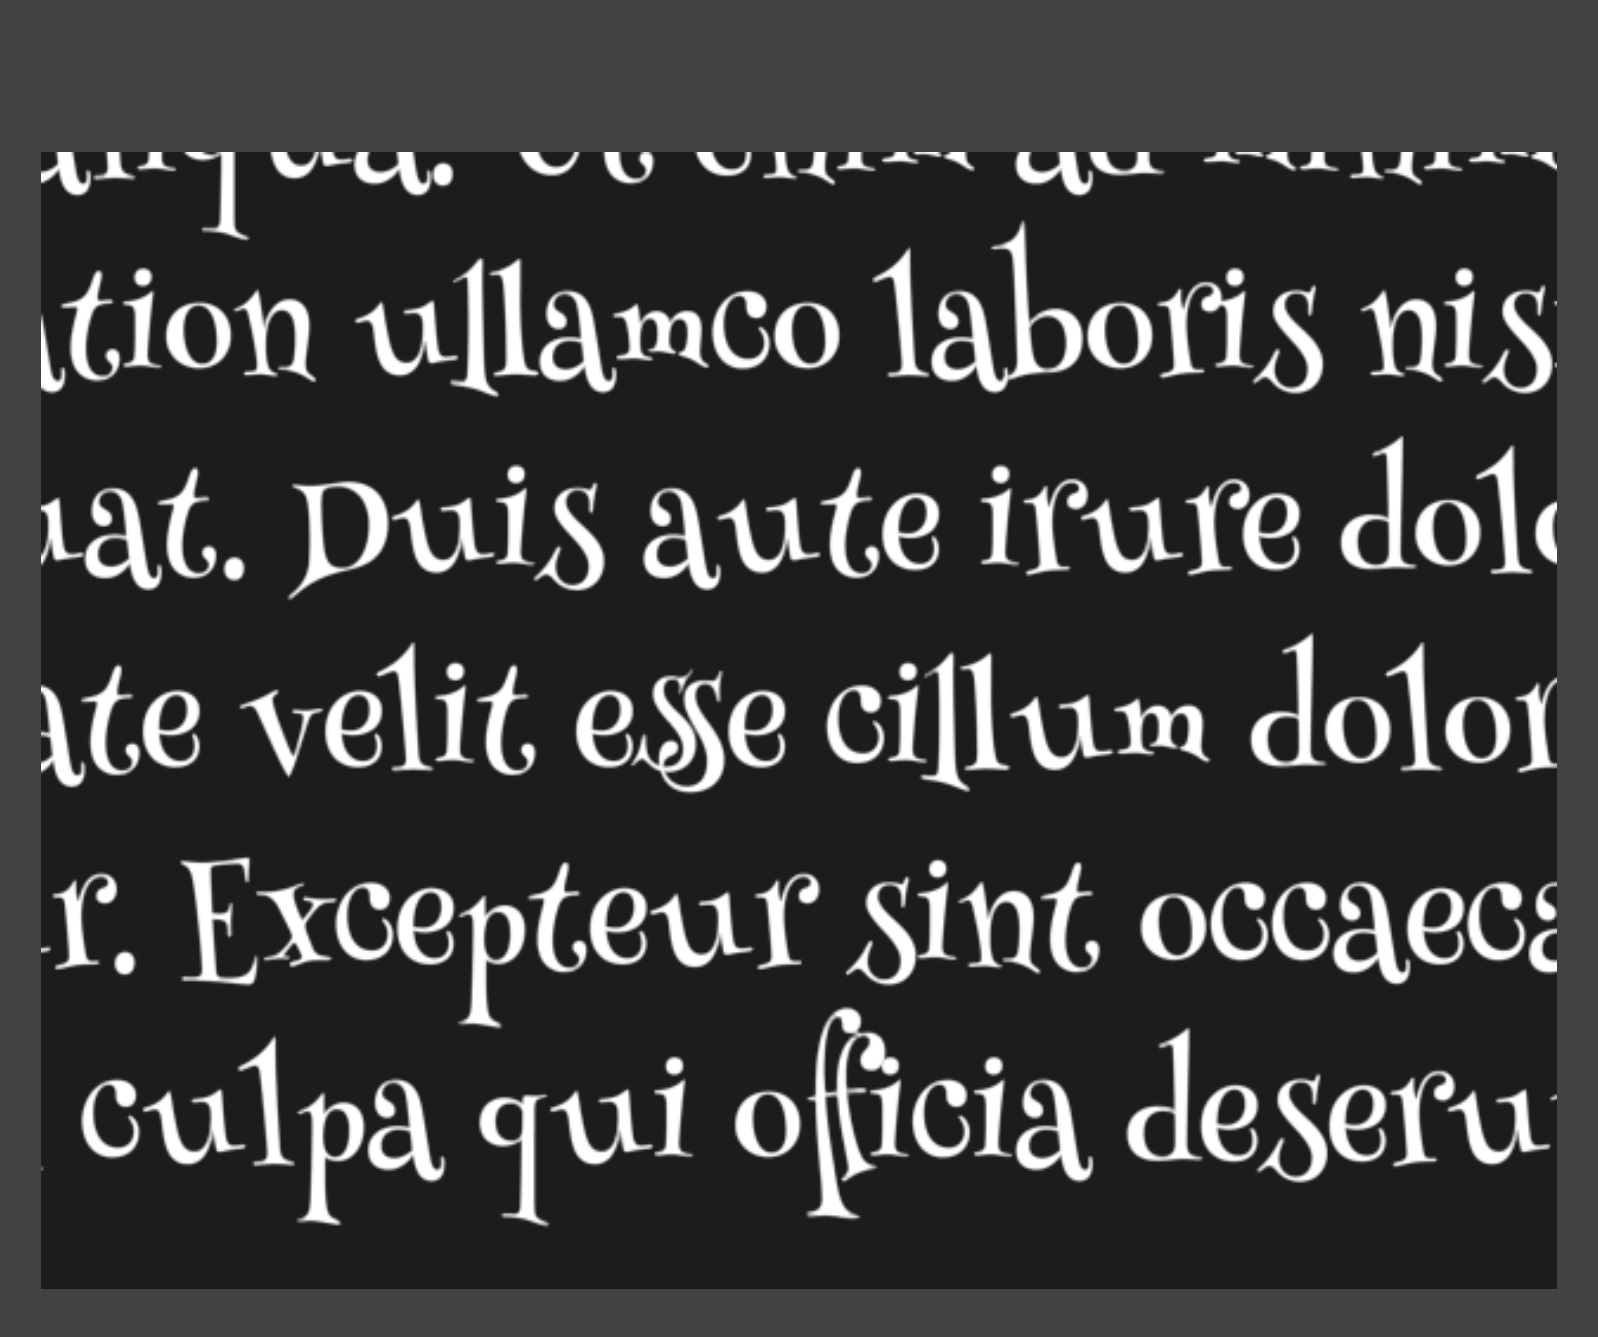
图中的文字是被研究的渲染对象:细笔画、衬线和曲线边缘在放大后仍按距离场重建,不是把普通正文截图用来替代 Markdown。若内部距离为负,可用
计算覆盖过渡, 按屏幕空间导数或相应像素尺度选择。缩放时重新判断边缘,比直接放大已光栅化颜色图更容易保持平滑;原距离纹理仍有有限分辨率,过尖角、细笔画和极端缩放不保证无误差,因此“无限分辨率”是效果描述,不能理解为有限数据包含任意几何细节。